Класична електродинаміка
Додатки
А Таблиця переходу між гаусовою системою одиниць та SI
Для коректного читання та інтерпретації літератури з класичної електродинаміки необхідно вільно орієнтуватися в різних системах одиниць, зокрема в системі СІ та гаусовій системі (СГС). Це пов’язано з тим, що різні джерела використовують різні системи одиниць: фундаментальні теоретичні праці традиційно формулюються в СГС, тоді як у сучасній навчальній і прикладній літературі переважає система СІ. Тому необхідно впевнено володіти перевідними співвідношеннями між цими системами для основних фізичних величин.
Перехід між системами одиниць не зводиться до простого масштабування величин, а супроводжується зміною вигляду рівнянь. У системі SI рівняння містять константи \(\varepsilon _0\) та \(\mu _0\), тоді як у гаусовій системі вони відсутні, і відповідні коефіцієнти з’являються у вигляді множників \(4 \pi \). Тому необхідно враховувати не лише перевідні співвідношення, але й зміну структури рівнянь.
| Величина |
Система СГС |
Система SI |
| Швидкість світла |
\(c\) |
\((\varepsilon _0\mu _0)^{-1/2}\) |
| Напруженість електричного поля |
\(\Efield _{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \varepsilon _0}}\,\Efield _{\text {СГС}}\) |
| Електричний потенціал |
\(\phi _{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \varepsilon _0}}\,\phi _{\text {СГС}}\) |
| Магнітна індукція |
\(\Bfield _{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \mu _0}}\,\Bfield _{\text {СГС}}\) |
| Вектор-потенціал |
\(\vect {A}_{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \mu _0}}\,\vect {A}_{\text {СГС}}\) |
| Густина заряду |
\(\rho _{\text {СГС}}\) |
\(\sqrt {4\pi \varepsilon _0}\,\rho _{\text {СГС}}\) |
| Заряд |
\(q_{\text {СГС}}\) |
\(\sqrt {4\pi \varepsilon _0}\,q_{\text {СГС}}\) |
| Густина струму |
\(\vect {j}_{\text {СГС}}\) |
\(\sqrt {4\pi \varepsilon _0}\,\vect {j}_{\text {СГС}}\) |
Приклад: переписування рівнянь Максвела з гаусової системи (СГС) в SI
Розглянемо перехід від гаусової системи (СГС) до системи SI на прикладі рівнянь Максвелла. Це дозволяє простежити зміну вигляду рівнянь при переході між системами одиниць.
У гаусовій системі рівняння Максвела для вакууму мають вигляд:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \begin{aligned} \Div \Efield _{\text {СГС}} & = 4\pi \rho _{\text {СГС}}, & \qquad \Rot \Efield _{\text {СГС}} & = -\frac {1}{c}\frac {\partial \Bfield _{\text {СГС}}}{\partial t}, \\[4pt] \Div \Bfield _{\text {СГС}} & = 0, & \qquad \Rot \Bfield _{\text {СГС}} & = \frac {4\pi }{c}\vect {j}_{\text {СГС}} + \frac {1}{c}\frac {\partial \Efield _{\text {СГС}}}{\partial t}. \end {aligned} \end{equation*}
З таблиці беремо перевідні співвідношення (позначимо величини в SI тим же символом без індексу):
\(\seteqnumber{0}{}{0}\)\begin{align*} & \Efield _{\text {СГС}} = \sqrt {4\pi \varepsilon _0}\,\Efield , \quad \Bfield _{\text {СГС}} = \sqrt {4\pi \mu _0}\,\Bfield , \\ & \rho _{\text {СГС}} = \frac {\rho }{\sqrt {4\pi \varepsilon _0}}, \quad \vect {j}_{\text {СГС}} = \frac {\vect {j}}{\sqrt {4\pi \varepsilon _0}}, \\ & c = \frac {1}{\sqrt {\varepsilon _0\mu _0}}. \end{align*}
Підставимо в перше рівняння (теорема Гауса):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Div \bigl ( \sqrt {4\pi \varepsilon _0}\,\Efield \bigr ) = 4\pi \cdot \frac {\rho }{\sqrt {4\pi \varepsilon _0}} \;\Longrightarrow \; \sqrt {4\pi \varepsilon _0}\,\Div \Efield = \sqrt {\frac {4\pi }{\varepsilon _0}}\,\rho \;\Longrightarrow \; \Div \Efield = \frac {\rho }{\varepsilon _0}. \end{equation*}
Друге рівняння (закон електромагнітної індукції Фарадея):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Rot \bigl ( \sqrt {4\pi \varepsilon _0}\,\Efield \bigr ) = -\frac {1}{c}\frac {\partial }{\partial t}\bigl ( \sqrt {4\pi \mu _0}\,\Bfield \bigr ). \end{equation*}
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \varepsilon _0}\,\Rot \Efield = -\frac {\sqrt {4\pi \mu _0}}{c}\,\frac {\partial \Bfield }{\partial t}. \end{equation*}
Оскільки \(c = 1/\sqrt {\varepsilon _0\mu _0}\), то \(\sqrt {\mu _0}/c = \sqrt {\mu _0}\sqrt {\varepsilon _0\mu _0} = \mu _0\sqrt {\varepsilon _0}\). Тоді:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \varepsilon _0}\,\Rot \Efield = -\sqrt {4\pi \varepsilon _0}\,\mu _0\,\frac {\partial \Bfield }{\partial t} \;\Longrightarrow \; \Rot \Efield = -\frac {\partial \Bfield }{\partial t}. \end{equation*}
Третє рівняння:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Div \bigl ( \sqrt {4\pi \mu _0}\,\Bfield \bigr ) = 0 \;\Longrightarrow \; \Div \Bfield = 0. \end{equation*}
Четверте рівняння:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Rot \bigl ( \sqrt {4\pi \mu _0}\,\Bfield \bigr ) = \frac {4\pi }{c}\cdot \frac {\vect {j}}{\sqrt {4\pi \varepsilon _0}} + \frac {1}{c}\frac {\partial }{\partial t}\bigl ( \sqrt {4\pi \varepsilon _0}\,\Efield \bigr ). \end{equation*}
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \mu _0}\,\Rot \Bfield = \frac {4\pi }{c\sqrt {4\pi \varepsilon _0}}\,\vect {j} + \frac {\sqrt {4\pi \varepsilon _0}}{c}\,\frac {\partial \Efield }{\partial t}. \end{equation*}
Використаємо \(c = 1/\sqrt {\varepsilon _0\mu _0}\):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \frac {4\pi }{c\sqrt {4\pi \varepsilon _0}} = 4\pi \sqrt {\varepsilon _0\mu _0}\cdot \frac {1}{\sqrt {4\pi \varepsilon _0}} = \frac {4\pi \sqrt {\varepsilon _0\mu _0}}{\sqrt {4\pi \varepsilon _0}} = \sqrt {4\pi }\sqrt {\mu _0} = \sqrt {4\pi \mu _0}. \end{equation*}
А другий доданок: \(\frac {\sqrt {4\pi \varepsilon _0}}{c} = \sqrt {4\pi \varepsilon _0}\sqrt {\varepsilon _0\mu _0} = \sqrt {4\pi }\,\varepsilon _0\sqrt {\mu _0}\).
Отже:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \mu _0}\,\Rot \Bfield = \sqrt {4\pi \mu _0}\,\vect {j} + \sqrt {4\pi }\,\varepsilon _0\sqrt {\mu _0}\,\frac {\partial \Efield }{\partial t}. \end{equation*}
Поділимо на \(\sqrt {4\pi \mu _0}\):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Rot \Bfield = \vect {j} + \frac {\sqrt {4\pi }\,\varepsilon _0\sqrt {\mu _0}}{\sqrt {4\pi \mu _0}}\,\frac {\partial \Efield }{\partial t} = \vect {j} + \varepsilon _0\sqrt {\mu _0}\cdot \frac {1}{\sqrt {\mu _0}}\,\frac {\partial \Efield }{\partial t} = \vect {j} + \varepsilon _0\,\frac {\partial \Efield }{\partial t}. \end{equation*}
Отримані рівняння Максвелла в системі SI для вакууму:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \begin{aligned} & \Div \Efield = \frac {\rho }{\varepsilon _0}, \qquad & \Rot \Efield = -\frac {\partial \Bfield }{\partial t}, \\[4pt] & \Div \Bfield = 0, \qquad & \Rot \Bfield = \mu _0\vect {j} + \mu _0\varepsilon _0\,\frac {\partial \Efield }{\partial t}. \end {aligned} \end{equation*}
Слід зауважити, що навіть у вакуумі в системі SI часто вводять допоміжні вектори електричної індукції \(\Dfield \) та напруженості магнітного поля \(\Hfield \), які для вакууму визначаються як:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Dfield = \varepsilon _0 \Efield , \qquad \Hfield = \frac {\Bfield }{\mu _0}. \end{equation*}
Підставляння цих визначень дозволяє переписати рівняння Максвелла в симетричнішій формі, де коефіцієнти \(\varepsilon _0\) та \(\mu _0\) зникають з правих частин3:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \begin{aligned} & \Div \Dfield = \rho , \qquad & \Rot \Efield = -\frac {\partial \Bfield }{\partial t}, \\[4pt] & \Div \Bfield = 0, \qquad & \Rot \Hfield = \vect {j} + \frac {\partial \Dfield }{\partial t}. \end {aligned} \end{equation*}
3 У такому записі рівняння Максвелла в SI набувають формально однакового вигляду як для вакууму, так і для середовищ, хоча у випадку середовищ \(\rho \) та \(\vect {j}\) позначають лише вільні заряди та струми, а поля \(\Dfield \) та \(\Hfield \) включають внесок зв’язаних зарядів і струмів намагніченості.
Б Основні формули векторного аналізу
Б.1 Диференціальні операції в різних системах координат
Декартова система координат
\(\seteqnumber{0}{}{0}\)\begin{align} \label {cartesian} \mathrm {grad}\,\psi \equiv \vect {\nabla }\psi & = \frac {\partial \psi }{\partial x} \vect {e}_x + \frac {\partial \psi }{\partial y} \vect {e}_y + \frac {\partial \psi }{\partial z} \vect {e}_z \\ \mathrm {div}\,\left (\mathrm {grad}\,\psi \right ) \equiv \Laplasian \psi & = \frac {\partial ^2 \psi }{\partial x^2} + \frac {\partial ^2 \psi }{\partial y^2} + \frac {\partial ^2 \psi }{\partial z^2} \\ \mathrm {div}\,\vect {A} \equiv \divg \vect {A} & = \frac {\partial A_x}{\partial x} + \frac {\partial A_y}{\partial y} + \frac {\partial A_z}{\partial z} \\ \mathrm {rot}\,\vect {A} \equiv \rot \vect {A} & = \left ( \frac {\partial A_z}{\partial y} - \frac {\partial A_y}{\partial z}\right ) \vect {e}_x + \left ( \frac {\partial A_x}{\partial z} - \frac {\partial A_z}{\partial x}\right ) \vect {e}_y + \left ( \frac {\partial A_y}{\partial x} - \frac {\partial A_x}{\partial y}\right ) \vect {e}_z \end{align}
Циліндрична система координат
\(\seteqnumber{0}{}{4}\)\begin{align} \label {cylindric} \vect {\nabla }\psi & = \frac {\partial \psi }{\partial \rho } \vect {e}_{\rho } + \frac {1}{\rho }\frac {\partial \psi }{\partial \phi } \vect {e}_{\phi } + \frac {\partial \psi }{\partial z} \vect {e}_{z} \\ \Laplasian \psi & = \frac {1}{r} \frac {\partial }{\partial r} \left ( r \frac {\partial \psi }{\partial r} \right ) + \frac {1}{r^2} \frac {\partial ^2 \psi }{\partial \phi ^2} + \frac {\partial ^2 \psi }{\partial z^2} \\ \divg \vect {A} & = \frac {1}{\rho }\frac {\partial \left (\rho A_{\rho }\right )}{\partial \rho }+\frac {1}{\rho }\frac {\partial A_{\phi } }{\partial \phi }+\frac {\partial A_{z}}{\partial z} \\ \rot \vect {A} & =\left ({\frac {1}{\rho }}{\frac {\partial A_{z}}{\partial \phi }}-{\frac {\partial A_{\phi }}{\partial z}}\right )\vect {e}_{\rho }+\left ({\frac {\partial A_{\rho }}{\partial z}}-{\frac {\partial A_{z}}{\partial \rho }}\right )\vect {e}_{\phi } + \nonumber \\ & + {\frac {1}{\rho }}\left ({\frac {\partial (\rho A_{\phi })}{\partial \rho }}-{\frac {\partial A_{\rho }}{\partial \phi }}\right )\vect {e}_{z} \end{align} Орти циліндричної системи координат зв’язані з декартовими ортами як:
\(\seteqnumber{0}{}{8}\)\begin{align} \label {} \vect {e}_r &= \cos \phi \, \vect {e}_x + \sin \phi \, \vect {e}_y, \\ \vect {e}_{\phi } &= -\sin \phi \, \vect {e}_x + \cos \phi \, \vect {e}_y, \\ \vect {e}_{z} &= \vect {e}_z. \end{align}
Сферична система координат
\(\seteqnumber{0}{}{11}\)\begin{align} \label {spheric} \vect {\nabla }\psi & = \frac {\partial \psi }{\partial r} \vect {e}_{r} + \frac {1}{r}\frac {\partial \psi }{\partial \theta } \vect {e}_{\theta } + \frac {1}{r\sin \theta }\frac {\partial \psi }{\partial \phi } \vect {e}_{\phi } \\ \Laplasian \psi & = \frac {1}{r^2} \frac {\partial }{\partial r} \left ( r^2 \frac {\partial \psi }{\partial r} \right ) + \frac {1}{r^2 \sin \theta } \frac {\partial \psi }{\partial \theta } \left ( \sin \theta \frac {\partial \psi }{\partial \theta } \right ) + \frac {1}{r^2\sin ^2 \theta } \frac {\partial ^2 \psi }{\partial \phi ^2} \\ \divg \vect {A} & =\frac {1}{r^2}\frac {\partial \left (r^2A_r\right )}{\partial r} + \frac {1}{r\sin \theta }\frac {\partial }{\partial \theta }\left (A_{\theta }\sin \theta \right ) + \frac {1}{r\sin \theta }\frac {\partial A_{\phi }}{\partial \phi } \\ \rot \vect {A} & = \frac {1}{r\sin \theta }\left (\frac {\partial }{\partial \theta }\left (A_{\phi }\sin \theta \right )-\frac {\partial A_{\theta }}{\partial \phi }\right )\vect {e}_{r} + \frac {1}{r}\left (\frac {1}{\sin \theta }\frac {\partial A_{r}}{\partial \phi }-\frac {\partial }{\partial r}\left (rA_{\phi }\right )\right )\vect {e}_{\theta } + \nonumber \\ & + \frac {1}{r}\left (\frac {\partial }{\partial r}\left (rA_{\theta }\right )-\frac {\partial A_{r}}{\partial \theta }\right )\vect {e}_{\phi } \end{align} Орти сферичної системи координат зв’язані з декартовими ортами як:
\(\seteqnumber{0}{}{15}\)\begin{align} \label {} \vect {e}_r &= \sin \theta \cos \phi \, \vect {e}_x + \sin \theta \sin \phi \, \vect {e}_y + \cos \theta \, \vect {e}_z, \\ \vect {e}_{\theta } &= \cos \theta \cos \phi \, \vect {e}_x + \cos \theta \sin \phi \, \vect {e}_y - \sin \theta \, \vect {e}_z, \\ \vect {e}_{\phi } &= -\sin \phi \, \vect {e}_x + \cos \phi \, \vect {e}_y. \\ \end{align}
Б.2 Другі похідні
\(\seteqnumber{0}{}{19}\)\begin{align} \mathrm {rot}\,\mathrm {grad}\,\phi & = \rot (\vect {\nabla }\phi ) = 0 \\ \mathrm {div}\,\mathrm {rot}\,\vect {A} & = \divg (\rot \vect {A}) = 0 \\ \mathrm {rot}\,\mathrm {rot}\,\vect {A} & = \rot (\rot \vect {A}) = \vect {\nabla }(\divg \vect {A}) - \Laplasian \vect {A} \end{align}
Б.3 Похідні від добутків
\(\seteqnumber{0}{}{22}\)\begin{align} \mathrm {grad}\,(\phi \psi ) & = \psi \,\mathrm {grad}\,\phi +\phi \, \mathrm {grad}\,\psi \\ \mathrm {div}\,(\phi \vect {A}) & = \phi \,\mathrm {div}\,\vect {A} + \vect {A}\,\mathrm {grad}\,\phi \\ \mathrm {rot}\,(\phi \vect {A}) & = \phi \,\mathrm {rot}\,\vect {A} + \mathrm {grad}\,\phi \times \vect {A} \\ \mathrm {grad}\,(\vect {A}\cdot \Bfield ) & = \Bfield \times \mathrm {rot}\,\vect {A} + \vect {A}\times \mathrm {rot}\,\Bfield + \left ( \Bfield \vect {\nabla }\right )\vect {A} + \left ( \vect {A}\vect {\nabla }\right )\Bfield \\ \mathrm {div}\,(\vect {A}\times \Bfield ) & = \Bfield \cdot \mathrm {rot}\,\vect {A} - \vect {A}\cdot \mathrm {rot}\,\Bfield \\ \mathrm {rot}\,(\vect {A}\times \Bfield ) & = \left ( \Bfield \vect {\nabla }\right )\vect {A} - \left ( \vect {A}\vect {\nabla }\right )\Bfield + \vect {A}\,\mathrm {div}\,\Bfield - \Bfield \,\mathrm {div}\,\vect {A} \label {rotvect} \\ \frac 12\mathrm {grad}\,A^2 & = \left ( \vect {A}\vect {\nabla }\right )\vect {A} + \vect {A}\times \mathrm {rot}\,\vect {A} \end{align}
Б.4 Індексна нотація формул векторного аналізу
Нагадаємо співвідношення з векторного аналізу, що будуть потрібні далі. Латинські індекси \(i\), \(j\), \(k\) пробігатимуть допустимі значення \(1\),\(2\),\(3\). Якщо індекси у виразі повторюються, це означатиме суму по цих індексах (правило Ейнштейна).
(Б.31)Тривимірний символ Леві-Чівіти
(Б.32) (Б.33) (Б.34)Тривимірний символ Леві-Чівіти визначений співвідношеннями
\(\seteqnumber{0}{}{29}\)\begin{equation} \label {eq:Levi-Chiv} \epsilon _{ijk} = - \epsilon _{jik} = - \epsilon _{ikj}. \end{equation}
Деякі співвідношення з цим символом:
\(\seteqnumber{0}{}{30}\)\begin{align} \epsilon _{ijk}\epsilon _{kpq} &= \delta _{ip}\delta _{jq} - \delta _{iq}\delta _{jp}, \\ \epsilon _{iqk}\epsilon _{pqk} &= 2\delta _{ip}. \end{align}
Ротор та векторний добуток у декартових координатах \(\{x,y,z\} = \{x_1, x_2, x_3\}\):
\(\seteqnumber{0}{}{32}\)\begin{align} \left [\rot \vect {A} \right ]_i &= \epsilon _{ijk}{\partial _j}{A_k}, \\ \left [ \vect {A} \times \Bfield \right ]_i &= \epsilon _{ijk}{A_j}{B_k}, \end{align} всі індекси пробігають значення \(1\), \(2\), \(3\).
Диференціальні операції в декартових координатах
У декартових координатах \(x_1, x_2, x_3 \) дивергенція:
\(\seteqnumber{0}{}{34}\)\begin{equation*} \Div \vect {A} \equiv \partial _j A_j; \end{equation*}
градієнт:
\(\seteqnumber{0}{}{34}\)\begin{equation*} (\grad F)_i \equiv \partial _i F, \end{equation*}
тут і надалі \((X)_i = X_i\) означає \(i\)-ту компоненту вектора \(\vect {r}\);
та оператор Лапласа:
\(\seteqnumber{0}{}{34}\)\begin{equation*} \Laplasian F \equiv \partial _j \partial _j F. \end{equation*}
За допомогою (Б.30) можна записати \(i\)-ту компоненту векторного добутку:
\(\seteqnumber{0}{}{34}\)\begin{equation*} [\vect {A} \times \Bfield ]_i = \varepsilon _{ijk} A_j B_k \end{equation*}
де \((A_i, B_i\) — компоненти векторів \(\vect {A}\) та \(\Bfield )\), а також ротор:
\(\seteqnumber{0}{}{34}\)\begin{equation*} \Rot (\vect {A})_i = \varepsilon _{ijk} \partial _j A_k. \end{equation*}
Добуток скалярної та векторної функцій
Легко перевірити такі співвідношення для добутку скалярної функції \(F(\vect {r}) \) та векторної \(\vect {A}(\vect {r}) \):
\(\seteqnumber{0}{}{34}\)\begin{equation*} \Div (F \vect {A}) = \partial _i (F A_i) = A_i \partial _i F + F \partial _i A_i = \vect {A} \cdot \grad F + F \Div \vect {A}; \end{equation*}
\(\seteqnumber{0}{}{34}\)\begin{equation*} \Rot (F \vect {A})_i = \varepsilon _{ijk} \partial _j (F A_k) = \varepsilon _{ijk} (\grad F)_j A_k + F \varepsilon _{ijk} \partial _j A_k, \end{equation*}
або
\(\seteqnumber{0}{}{34}\)\begin{equation*} \Rot (F \vect {A}) = [\grad F \times \vect {A}] + F \Rot \vect {A}. \end{equation*}
Дивергенція векторного добутку
Дивергенція векторного добутку:
\(\seteqnumber{0}{}{34}\)\begin{multline*} \Div [\vect {A} \times \Bfield ] = \partial _i (\varepsilon _{ijk} A_j B_k) = B_k \varepsilon _{ijk} \partial _i A_j + A_j \varepsilon _{ijk} \partial _i B_k = B_k \varepsilon _{kij} \partial _i A_j - A_j \varepsilon _{ijk} \partial _i B_k = \\ = \Bfield \cdot \Rot \vect {A} - \vect {A} \cdot \Rot \Bfield . \end{multline*}
Згортка символів \(\epsilon _{ijk}\)
Далі будуть потрібні формули для згортки двох символів \(\varepsilon _{ijk}\). Користуючись властивостями визначника, легко перевірити, що:
\(\seteqnumber{0}{}{34}\)\begin{equation*} \varepsilon _{ijk} = \begin{vmatrix} \delta _{i1} & \delta _{i2} & \delta _{i3} \\ \delta _{j1} & \delta _{j2} & \delta _{j3} \\ \delta _{k1} & \delta _{k2} & \delta _{k3} \end {vmatrix}, \end{equation*}
де \(\delta _{ij}\) — символ Кронекера, а також:
\(\seteqnumber{0}{}{34}\)\begin{equation*} \varepsilon _{ijk} \varepsilon _{pqr} = \begin{vmatrix} \delta _{ip} & \delta _{iq} & \delta _{ir} \\ \delta _{jp} & \delta _{jq} & \delta _{jr} \\ \delta _{kp} & \delta _{kq} & \delta _{kr} \end {vmatrix} \end{equation*}
Якщо в останньому співвідношенні розкрити визначник за правилом трикутників:
\(\seteqnumber{0}{}{34}\)\begin{equation*} \varepsilon _{ijk} \varepsilon _{pqr} = \delta _{ip} \delta _{jq} \delta _{kr} + \delta _{iq} \delta _{jr} \delta _{kp} + \delta _{ir} \delta _{jp} \delta _{kq} - \delta _{ip} \delta _{jr} \delta _{kq} - \delta _{iq} \delta _{jp} \delta _{kr} - \delta _{ir} \delta _{jq} \delta _{kp}, \end{equation*}
та взяти суму по \(k = r \), отримаємо формулу згортки:
\(\seteqnumber{0}{}{34}\)\begin{equation} \varepsilon _{ijk} \varepsilon _{pqk} = \delta _{ip} \delta _{jq} - \delta _{iq} \delta _{jp}. \label {eq:epsilon_contraction} \end{equation}
Подвійний векторний добуток
Отримаємо за допомогою (Б.35) правило для подвійного векторного добутку:
\(\seteqnumber{0}{}{35}\)\begin{equation*} ([\vect {A} \times [\Bfield \times \vect {C}]])_i \equiv \varepsilon _{ijk} A_j ([\Bfield \times \vect {C}])_k \equiv \varepsilon _{ijk} A_j \varepsilon _{kpq} B_p C_q. \end{equation*}
Завдяки (Б.35):
\(\seteqnumber{0}{}{35}\)\begin{equation*} ([\vect {A} \times [\Bfield \times \vect {C}]])_i \equiv (\delta _{ip} \delta _{jq} - \delta _{iq} \delta _{jp}) A_j B_p C_q = B_i A_q C_q - C_i A_p B_p, \end{equation*}
тобто маємо відому формулу:
\(\seteqnumber{0}{}{35}\)\begin{equation*} [\vect {A} \times [\Bfield \times \vect {C}]] = \Bfield (\vect {A} \cdot \vect {C}) - \vect {C}(\vect {A} \cdot \Bfield ). \end{equation*}
Подвійний ротор
Обчислимо за допомогою (Б.35) подвійний ротор:
\(\seteqnumber{0}{}{35}\)\begin{equation*} (\Rot \Rot \vect {A})_i = \varepsilon _{ijk} \partial _j (\Rot \vect {A})_k = \varepsilon _{ijk} \partial _j \varepsilon _{kpq} \partial _p A_q. \end{equation*}
Завдяки (Б.35):
\(\seteqnumber{0}{}{35}\)\begin{equation*} (\Rot \Rot \vect {A})_i = (\delta _{ip} \delta _{jq} - \delta _{iq} \delta _{jp}) \partial _j \partial _p A_q = \partial _i \partial _j A_j - \partial _j \partial _j A_i. \end{equation*}
За означенням, \(\partial _j A_j \equiv \Div \vect {A}\) та \(\partial _j \partial _j A_i \equiv \Laplasian A_i\). Звідси маємо:
\(\seteqnumber{0}{}{35}\)\begin{equation*} \Rot \Rot \vect {A} = \grad \Div \vect {A} - \Laplasian \vect {A}. \end{equation*}
Б.5 Інтегральні характеристики та теореми
Теорема Остроградського-Гауса:
\(\seteqnumber{0}{}{35}\)\begin{equation} \label {OGTheorem} \oint \limits _{\partial \Omega } \vect {A}\cdot d\vect {S} = \int \limits _{\Omega } \Div \vect {A} dV, \end{equation}
де \(\Omega \) — об’єм, \(\partial \Omega \) — його межа.
Теорема Стокса:
\(\seteqnumber{0}{}{36}\)\begin{equation} \label {Stoksheorem} \oint \limits _{\partial S} \vect {A}\cdot d\vect {l} = \int \limits _S \Rot \vect {A} \cdot d\vect {S}, \end{equation}
де \(S\) — поверхня, що спирається на контур \(\partial S\).
Теорема Гріна:
\(\seteqnumber{0}{}{37}\)\begin{equation} \label {Grin} \int \limits _{\Omega }(\phi \nabla ^{2}\psi -\psi \nabla ^{2}\phi )\ dV=\int \limits _{\partial \Omega }(\phi \Grad \psi -\psi \Grad \phi )\cdot d\vect {S}. \end{equation}
В Узагальнені функції
В задачах електродинаміки часто виникає необхідність розглядати заряджені тіла, розміри яких дуже малі у порівнянні з іншими просторовими масштабами. З цим пов’язана модель точкового (сферичного) заряду, густину якого подають у вигляді:
\(\seteqnumber{0}{}{0}\) (В.2) -->\begin{equation} \int dV \, \delta (\vect {r} - \vect {r}_0) \chi (\vect {r}) = \chi (\vect {r}_0) \label {eq:dirac_definition} \end{equation}
для будь-якої неперервної функції \(\chi \).
Очевидно, що визначення (В.2) \(\delta \)-функції не є математично коректним, якщо вважати, що в (В.2) маємо справу зі звичайним інтегруванням, наприклад, за Лебегом. Цьому співвідношенню можна надати математичний зміст, якщо розглядати \(\delta \)-функцію як слабку границю деякої послідовності звичайних функцій. Якщо покласти (в одновимірному варіанті):
\(\seteqnumber{0}{}{2}\)\begin{equation} \delta _{\varepsilon }(x) = \frac {1}{\varepsilon \sqrt {\pi }} e^{-x^2 / \varepsilon ^2}, \label {eq:delta_sequence} \end{equation}
то границя:
\(\seteqnumber{0}{}{3}\)\begin{equation} \lim _{\varepsilon \to 0} \int dx \, \delta _{\varepsilon }(x) \chi (x) = \chi (0) \label {eq:delta_limit} \end{equation}
існує для будь-якої послідовності \(\varepsilon _n \to 0 \), \(n \to \infty \) та будь-якої функції \(\chi (x) \), що задовольняє досить широким умовам (наприклад, якщо \(\chi (x) \) — гладка та обмежена). На практиці зручніше розглядати подібні границі за жорсткіших обмежень на \(\chi (x) \).
Таке визначення цілком відповідає фізичним уявленням про точковий заряд, зосереджений в нескінченно малій області. Насправді для багатьох застосувань істотно лише те, що розміри заряду значно менші за відстань до нього. Разом із тим треба пам’ятати, що ці міркування не проходять, коли треба розглядати співвідношення, нелінійні за густиною заряду або за напруженостями полів; наприклад, у формулах для енергії.
Г Фундаментальні розв’язки
Нехай \(\hat {L}\) — лінійний диференціальний оператор скінченного порядку зі сталими коефіцієнтами, \(x \in \mathbb {R}^n\).
Розглянемо неоднорідне рівняння
\(\seteqnumber{0}{}{0}\)\begin{equation} \label {eq:inhomogeneous} \hat {L} \phi (x) = f(x), \end{equation}
де \(f\) — задана узагальнена функція.
Фундаментальним розв’язком оператора \(\hat {L}\) називається узагальнена функція \(G\), що задовольняє
\(\seteqnumber{0}{}{1}\)\begin{equation} \label {eq:fundamental_solution} \hat {L} G = \delta (x). \end{equation}
Фізично \(G(x)\) — це відгук системи на точкове джерело, вміщене в початок координат.
Якщо \(G\) — фундаментальний розв’язок оператора \(\hat {L}\), то розв’язок рівняння (Г.1) дається згорткою
\(\seteqnumber{0}{}{2}\)\begin{equation} \label {eq:solution_via_convolution} \phi (x) = (G * f)(x) \equiv \int _{\mathbb {R}^n} G(y) f(x - y) \, dy, \end{equation}
за умови, що згортка існує (наприклад, коли \(f\) фінітна або достатньо швидко спадає).
Використовуючи сталість коефіцієнтів оператора \(\hat {L}\), маємо
\(\seteqnumber{0}{}{3}\)\begin{equation*} \hat {L} (G * f) = (\hat {L} G) * f = \delta * f = f. \end{equation*}
Наведемо фундаментальні розв’язки для основних операторів математичної фізики.
-
1. Оператор Лапласа в \(\mathbb {R}^3\) (\(\vect {r} \in \mathbb {R}^3\), \(r = |\vect {r}|\)):
\(\seteqnumber{0}{}{3}\)\begin{equation} \label {eq:laplace_fundamental} G(\vect {r}) = -\frac {1}{4\pi r}, \qquad \Laplasian G = \delta (\vect {r}). \end{equation}
-
2. Оператор Даламбера (хвильовий оператор, \(c=1\)):
\[ \Dalambertian = \frac {\partial ^2}{\partial t^2} - \Laplasian , \qquad x = (t, \vect {r}) \in \mathbb {R}^4. \]
Запізнювальна функція Гріна:
\(\seteqnumber{0}{}{4}\)\begin{equation} \label {eq:dalambert_fundamental} G(x) = \frac {1}{4\pi r}\,\delta (t - r), \qquad \Dalambertian G = \delta (x). \end{equation}
-
3. Оператор Гельмгольца: \(\hat {L} = \Laplasian + k^2\), \(k \in \mathbb {R}\setminus \{0\}\). Випромінювальна функція Гріна:
\(\seteqnumber{0}{}{5}\)\begin{equation} \label {eq:helmholtz_fundamental} G(\vect {r}) = -\frac {e^{ikr}}{4\pi r}, \qquad (\Laplasian + k^2) G = \delta (\vect {r}). \end{equation}
У границі \(k \to 0\) вираз переходить у фундаментальний розв’язок оператора Лапласа.
Підставляючи ці \(G\) у (Г.3), отримуємо розв’язки відповідних рівнянь фізики (в гаусовій системі одиниць):
\(\seteqnumber{0}{}{6}\)\begin{align} \Laplasian \phi &= -4\pi \rho \quad &\Longrightarrow & \quad \phi (\vect {r}) = \int \frac {\rho (\vect {r}')}{|\vect {r} - \vect {r}'|} \, dV', \\[4pt] \Dalambertian \phi &= 4\pi \rho \quad &\Longrightarrow & \quad \phi (t, \vect {r}) = \int \frac {\rho (t - |\vect {r} - \vect {r}'|, \vect {r}')}{|\vect {r} - \vect {r}'|} \, dV', \\[4pt] (\Laplasian + k^2)\phi &= -4\pi \rho \quad &\Longrightarrow & \quad \phi (\vect {r}) = \int \frac {e^{ik|\vect {r} - \vect {r}'|}}{|\vect {r} - \vect {r}'|}\,\rho (\vect {r}')\, dV'. \end{align}
Д Спеціальні функції
Д.1 Поліноми Лежандра
Поліноми Лежандра застосовуються у теорії потенціалу при розкладанні виразу в околі точки \(\vect {r}\):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \frac {1}{|\vect {r} - \vect {r}_0|} = \frac {1}{\sqrt {r^2 - 2rr_0 \cos \chi + r_0^2 }} = \sum \limits _{l = 0}^{\infty } \frac {r^l_<}{r^{l+1}_>} P_l(\cos \chi ), \end{equation*}
де \(r_>\), \(r_<\) — більша і менша із величин \(|\vect {r}|\) та \(\vect {r}_0\), відповідно, \(\cos \chi \) — кут між векторами \(\vect {r}\) та \(|\vect {r}_0|\).
Деякі поліноми Лежандра
\(\seteqnumber{0}{}{0}\)\begin{align*} P_{0}(\cos \chi ) = 1, &\quad P_{1}(\cos \chi ) = \cos \chi , \\ P_{2}(\cos \chi ) = \frac {1}{2}(3\cos ^2\chi -1), &\quad P_{3}(\cos \chi ) = \frac {1}{2}(5\cos ^2\chi -3\cos \chi ). \end{align*}
Д.2 Сферичні гармоніки
Сферичні функції, що залежать від полярних кутів визначаються формулою:
\(\seteqnumber{0}{}{0}\)\begin{equation*} Y_{lm}(\theta ,\phi ) = (-1)^{(m+|m|)/2} \sqrt {\frac {2l+1}{4\pi }\frac {(l-m)!}{(l+m)!}}P_l^{|m|}(\cos \theta ) e^{im\phi }, \end{equation*}
де \(l = 0,1,2, \ldots \), \(m\) пробігає значення від \(-l\) до \(l\), а \(P_l^{|m|}(x)\) — приєднані функції Лежандра.
Вони утворюють повну ортонормовану систему функцій:
\[ \int \limits _{\theta =0}^{\pi } \int \limits _{\phi =0}^{2\pi } Y^*_{l',m'}(\theta , \phi ) Y_{l,m}(\theta , \phi ) \sin \theta d\theta d\phi = \delta _{l,l'} \delta _{m,m'}. \]
Деякі сферичні гармоніки:
\(\seteqnumber{0}{}{0}\)\begin{align*} Y_{0,0}(\theta ,\phi ) & =\sqrt {\frac {1} {4 \pi }}, \\ Y_{1,\pm 1}(\theta ,\phi ) & =\sqrt {\frac {3} {8 \pi }} \, \sin \theta \, e^{\pm i\phi }, \\ Y_{1,0}(\theta ,\phi ) & =\sqrt {\frac {3} {4 \pi }}\, \cos \theta , \\ Y_{2,0}(\theta ,\phi ) & =\sqrt {\frac {5} {16 \pi }}\, (3\cos ^{2}\theta -1), \\ Y_{2,\pm 1}(\theta ,\phi ) & =\sqrt {\frac {15}{8 \pi }}\, \sin \theta \, \cos \theta \, e^{\pm i\phi }, \\ Y_{2,\pm 2}(\theta ,\phi ) & =\sqrt {\frac {15}{32 \pi }} \, \sin ^{2}\theta \, e^{\pm 2i\phi }. \end{align*}
Д.3 Циліндричні функції
Рівняння, що виникають в задачах з циліндричною симетрією, мають вигляд:
\(\seteqnumber{0}{}{0}\)\begin{equation} \label {eq:Bessel_eq} \frac {d^2y}{dx^2} + \frac 1x\frac {dy}{dx} + \left (1 - \frac {m^2}{x^2} \right ) y = 0, \end{equation}
розв’язок яких можна представити за допомогою функцій Бесселя \(J_m(x)\) та Неймана \(N_m\) у вигляді лінійної комбінації \(y(x) = A J_m(x) + B N_m(x)\) або у вигляді лінійної комбінації \(y(x) = A H^{(1)}_m(x) + B H^{(2)}_m(x)\), де функції \(H_m^{(1,2)} =J_m \pm i N_m\) — називаються функціями Ганкеля 1-го та 2-го роду, відповідно. Доцільність введення функцій Ганкеля обумовлена тим, що вони мають прості асимптотичні розкладання при \(|x| \gg 1\) і зручні для задач, пов’язаних з поширенням хвиль.
Для \(m = 0,1,2,\ldots \) функції Неймана нескінченні в точці \(x = 0\), тобто \(\lim \limits _{x\to 0}N_m(x) = -\infty \).
Функції Бесселя можна представити за допомогою ряду (в околі точки \(x = 0\) для цілих, або невід’ємних \(m\)):
\(\seteqnumber{0}{}{1}\)\begin{equation} \label {eq:J} J_m(x) = \sum _{n=0}^\infty \frac {(-1)^n}{n! \Gamma (n+m+1)} {\left ({\frac {x}{2}}\right )}^{2n+m}, \end{equation}
де \(\Gamma \) — гамма-функція. Для \(m \in \mathbb {Z}\) повинна виконуватись рівність \(J_{-m}(x) = (-1)^m J_m(x)\).
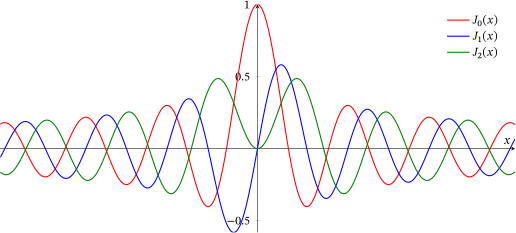
Графіки функцій Бесселя \(J_m\) для \(m = 0,1,2\).
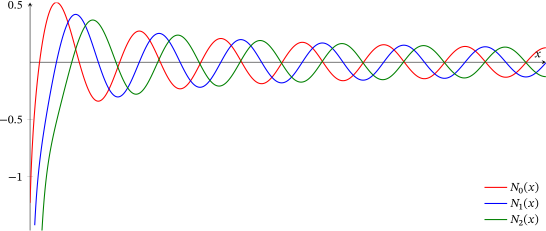
Графіки функцій Неймана \(N_m\) для \(m = 0,1,2\).
Функції Неймана визначаються через функції Бесселя як:
\(\seteqnumber{0}{}{2}\)\begin{equation} \label {eq:NG} N_m(x) = \frac {J_m(x)\cos m\pi - J_{-m}(x)}{\sin m\pi }. \end{equation}
Деякі рекурентні співвідношення:
\(\seteqnumber{0}{}{3}\)\begin{equation} J_{m + 1}(x) + J_{m - 1}(x) = \frac {2m}{x}J_m(x). \end{equation}
Деякі диференціальні та інтегральні співвідношення для нецілих \(m\) (для цілих \(m\) ці функції можна визначити за допомогою граничного переходу).:
\(\seteqnumber{0}{}{4}\)\begin{align} \frac {d}{dx} J_0(x) = - J_1(x), \\ \frac {d}{dx} \left ( x^{-m}J_m(x)\right ) = - x^{-m}J_{m+1}(x), \\ \int \limits _0^{x} x^{\prime m+1} J_m(x') dx' &= x^{m+1}J_{m+1}. \label {eq:recInt} \end{align}
Інтеграли від добутків:
\(\seteqnumber{0}{}{7}\)\begin{equation} \int \limits _0^x J_m(k_1x')J_m(k_2x') x' dx' = \frac {x\left ( k_2J_m(k_1x)J'_m(k_2x) - k_1J_m(k_2x)J'_m(k_1x)\right )}{k_1^2-k_2^{2}} \label {eq:JJ0*}. \end{equation}
В задачах, зазвичай, часто необхідно знайти наближений вигляд циліндричних функцій при малих та великих значеннях аргументу \(x\):
при \(|x| \ll 1\) з (Д.2)
\(\seteqnumber{0}{}{8}\)\begin{equation} J_0(x) \approx 1 - \frac {x^2}{4}, \quad J_m \approx \frac {x^m}{2^m m!}, \ m \ge 1,\, m \in \mathbb {N}; \end{equation}
при \(|x| \gg 1\)
\(\seteqnumber{0}{}{9}\)\begin{align} J_m &\approx \sqrt {\frac {2}{\pi x}} \cos \left ( x - m\frac {\pi }{2} - \frac {\pi }{4}\right ), \label {eq:Jxgg1}\\ N_m &\approx \sqrt {\frac {2}{\pi x}} \sin \left ( x - m\frac {\pi }{2} - \frac {\pi }{4}\right ), \label {eq:Yxgg1}\\ H_m^{(1,2)} &\approx \sqrt {\frac {2}{\pi x}} e^{\pm i \left ( x - m\frac {\pi }{2} - \frac {\pi }{4}\right ) }. \label {eq:Hxgg1} \end{align}
Співвідношення Якобі-Ангера (розкладання за функціями Бесселя):
\(\seteqnumber{0}{}{12}\)\begin{equation} \label {eq:JacobiAnger} e^{ix\cos \theta } = \sum \limits _{m= - \infty }^{\infty } i^mJ_m(x)e^{im\theta }, \quad e^{ix\sin \theta } = \sum \limits _{m= - \infty }^{\infty } J_m(x)e^{im\theta }. \\ \end{equation}