Електрика та магнетизм
2 Постійне електричне поле у вакуумі
§ 2.1 Електромагнітне поле
Закон Кулона описує взаємодію електричних зарядів на відстані, що ставить фундаментальне питання: як саме ці заряди «відчувають» один одного? Подібне питання виникло раніше у теорії всесвітнього тяжіння Ісаака Ньютона. Ньютон свідомо відмовився приписувати гравітації який-небудь механізм — матеріальний посередник, ефір чи щось подібне — обмежившись математичним описом того, як тіла взаємодіють, без відповіді на питання, чому і за допомогою чого. У другому виданні «Начал» (1713) він так сформулював цю позицію: «Hypotheses non fingo» («Я не вигадую гіпотез»), залишивши питання про механізм взаємодії для майбутніх досліджень. Закон працював з високою точністю, однак сама ідея миттєвої дії на відстані (actio in distans) суперечила інтуїції про те, що будь-який вплив повинен якимось чином поширюватися у просторі.
У фізиці існували два підходи до пояснення природи взаємодії. Теорії далекодії стверджували, що сила передається миттєво через порожній простір, тоді як теорії близькодії припускали наявність матеріального посередника, який переносить цю взаємодію.
Закон Кулона успадковує ту саму проблему, що й закон тяжіння Ньютона. Записуючи \(\vect {F} = \dfrac {q_1 q_2}{r^2}\,\dfrac {\vect {r}}{r}\), ми неявно припускаємо, що сила залежить лише від миттєвого взаємного розташування зарядів. Але чи справді це так? Уявімо, що заряд \(q_1\) раптово зміщується вбік. Якщо закон Кулона буквально відображає фізичну реальність, то заряд \(q_2\) на відстані \(r\) повинен миттєво «відчути» цю зміну. Проте дослід показує, що жодний сигнал чи збурення не передається миттєво — будь-яка зміна поширюється у просторі зі скінченною швидкістю. Правильніше очікувати, що заряд \(q_2\) «дізнається» про зміщення \(q_1\) не одразу, а лише через деякий час \(\Delta t\), необхідний, щоб інформація встигла дійти від одного заряду до іншого. До цього моменту \(q_2\) продовжує «відчувати» старе положення заряду \(q_1\), ніби він досі там перебуває.
Це запізнення взаємодії і є найпростішим аргументом на користь того, що носієм взаємодії не можуть бути самі заряди чи миттєвий геометричний зв’язок між ними, а мусить бути щось третє. Вирішальний внесок у розуміння того, чим саме є це «третє», зробив Майкл Фарадей. Він запропонував ідею поля — фізичного об’єкта, що виникає навколо заряджених тіл, займає простір між ними, має власну енергію та імпульс і слугує посередником у передачі сил між зарядами. Джеймс Клерк Максвелл розвинув ідеї Фарадея і створив математичну теорію такого поля, яке називають електромагнітним [16]. Згідно з цією теорією, інформація про зміну положення одного заряду поширюється до іншого через поле зі скінченною швидкістю — швидкістю світла.
У фізиці з’явилося нове поняття, найважливіше досягнення з часу Ньютона: поле. Знадобилася велика наукова уява, щоб усвідомити собі, що не заряди і не частинки, а поле в просторі між зарядами і частинками
істотне для опису фізичних явищ.
А. Ейнштейн, Л. Інфельд «Еволюція фізики»
Закон Кулона в його класичному, статичному вигляді є лише граничним випадком більш загальної теорії — випадком, коли заряди нерухомі й запізненням можна знехтувати.
§ 2.2 Напруженість поля
Отже, взаємодія зарядів здійснюється не миттєво і не напряму, а через поле — фізичний об’єкт, що існує в кожній точці простору незалежно від того, чи перебуває там інший заряд. Щоб працювати з цим об’єктом математично, потрібно навчитися описувати його кількісно: задавати, наскільки «сильним» є поле в тій чи іншій точці простору.
Найпростіший випадок — коли заряди, що створюють поле, нерухомі. Тоді поле також не змінюється з часом і називається електростатичним. Саме з нього зручно почати, оскільки в цьому випадку запізнення, про яке йшлося вище, не відіграє ролі: поле вже «встановилося» відповідно до положення зарядів, і немає потреби враховувати швидкість поширення взаємодії.
Для опису властивостей електричного поля і його ролі у взаємодії зарядів вводять кількісну характеристику, яка називається напруженістю електричного поля.
Напруженість визначають через силу, яка діє на пробний заряд — точковий додатний заряд настільки малого значення, що його присутність не впливає на розподіл зарядів, які створюють поле. Це забезпечує можливість досліджувати поле без змін його властивостей. Експериментально встановлено, що відношення сили \(\vect {F}\), яка діє на пробний заряд \(q\), до його величини є сталою для кожної точки поля. Це відношення і визначає напруженість електричного поля:
\(\seteqnumber{0}{2.}{0}\)\begin{equation} \label {eq:E} \tcbhighmath {\Efield = \frac {\vect {F}}{q},} \end{equation}
де \(\Efield \) — векторна величина, яка характеризує поле в даній точці.
Ця концепція ґрунтується на принципі близькодії: сила, що діє на пробний заряд, визначається полем, а не іншими зарядами. У результаті сила \(\vect {F}\), яка діє на пробний заряд \(q\), може бути подана у вигляді:
\(\seteqnumber{0}{2.}{1}\)\begin{equation} \vect {F}(\vect {r}) = q\Efield (\vect {r}), \end{equation}
де \(\vect {r}\) — радіус-вектор, що визначає положення точки в просторі, у якій знаходиться пробний заряд (рис. 2.1).
З означення напруженості електричного поля видно, що ця величина є силовою характеристикою поля, оскільки принцип її вимірювання полягає у визначенні сили, яка діє на пробний заряд.
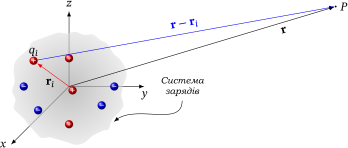
Знайдемо напруженість електростатичного поля, яке створюється точковим нерухомим зарядом \(Q\). Положення заряду задаємо радіус-вектором \(\vect {r}'\). Із закону Кулона легко знайти напруженість як функцію точки спостереження, яка задається радіус-вектором \(\vect {r}\) (рис. 2.2):
\(\seteqnumber{0}{2.}{2}\)\begin{equation} \label {eq:pointE} \tcbhighmath { \Efield (\vect {r}) = \frac {Q}{|\vect {r} - \vect {r}'|^2}\ \frac {\vect {r} - \vect {r}'}{|\vect {r} - \vect {r}'|}. } \end{equation}
Напруженість поля заряджених тіл складної геометричної форми можна знайти за принципом суперпозиції.
Розглянемо електричне поле двох точкових зарядів \(q_1\) і \(q_2\). Нехай \(\Efield _1\) — напруженість поля в точці \(P\), створювана зарядом \(q_1\) (коли заряду \(q_2\) немає зовсім), а \(\Efield _2\) — напруженість поля заряду \(q_2\) (коли немає заряду \(q_1\)). Дослід показує, що напруженість \(\Efield \) результуючого поля (за наявності обох зарядів) може бути знайдена за правилом додавання векторів (рис. 2.3).
Правило векторного додавання електричних полів справедливе не тільки для двох, а й для будь-якої системи зарядів. Якщо \(\Efield _1\), \(\Efield _2\), …, \(\Efield _n\) — напруженості полів, створюваних окремими зарядами в якій-небудь точці, то напруженість \(\Efield \) результуючого поля в тій самій точці дорівнює:
\(\seteqnumber{0}{2.}{3}\)\begin{equation} \Efield = \sum _{i=1}^{n} \Efield _i, \end{equation}
це співвідношення виражає принцип суперпозиції електричних полів і є важливою властивістю електричного поля.
Якщо заряди розподілені неперервно, то принцип суперпозиції матиме вигляд:
\(\seteqnumber{0}{2.}{4}\)\begin{equation} \Efield = \int d\Efield , \end{equation}
де \(d\Efield \) — напруженість електричного поля, створювана елементарним зарядом \(dq\), а інтегрування ведеться за всією областю, в якій розподілені заряди. Для різних типів розподілів використовуються відповідні диференціальні елементи заряду:
-
• Для лінійного розподілу: \(dq = \lambda \, dl\), де \(\lambda \) — лінійна густина заряду, \(dl\) — елемент довжини.
-
• Для поверхневого розподілу: \(dq = \sigma \, dS\), де \(\sigma \) — поверхнева густина заряду, \(dS\) — елемент площі.
-
• Для об’ємного розподілу: \(dq = \rho \, dV\), де \(\rho \) — об’ємна густина заряду, \(dV\) — елемент об’єму.
В разі об’ємного розподілу напруженість поля визначається як (рис. 2.4):
\(\seteqnumber{0}{2.}{5}\)\begin{equation} \label {eq:intE} \Efield (\vect {r}) = \iiint \limits _V \frac {\rho (\vect {r}')dV'}{|\vect {r} - \vect {r}'|^2}\ \frac {\vect {r} - \vect {r}'}{|\vect {r} - \vect {r}'|}. \end{equation}
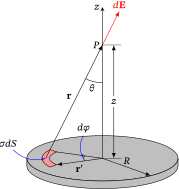
Поле зарядженого диска на його осі. Тонкий диск радіуса \(R\) рівномірно заряджений з поверхневою густиною \(\sigma \). Знайдемо поле в точці \(P\) на осі диска на відстані \(z\) від його площини (рис. 2.5).
Розіб’ємо диск на елементи \(dS = r'\,dr'\,d\phi \) із зарядом \(\sigma \,dS\). Кожен елемент створює в точці \(P\) поле \(d\Efield \), напрямлене вздовж \(\vect r\), модуль якого \(\sigma \,dS/r^2\), де \(r^2 = r'^2 + z^2\). Для кожного елемента знайдеться симетричний відносно осі, тож поперечні складові полів попарно знищуються, і лишається тільки складова вздовж осі \(z\): \(dE_z = dE\cos \theta \), \(\cos \theta = z/r\). Отже,
\(\seteqnumber{0}{2.}{6}\)\begin{equation*} E = \sigma z\int \limits _0^{2\pi }d\phi \int \limits _0^R\frac {r'\,dr'}{(r'^2+z^2)^{3/2}} = 2\pi \sigma z\left [\frac {1}{z}-\frac {1}{\sqrt {z^2+R^2}}\right ], \end{equation*}
тобто
\(\seteqnumber{0}{2.}{6}\)\begin{equation} \label {eq:DiskField} E = 2\pi \sigma \left (1-\frac {z}{\sqrt {z^2+R^2}}\right ). \end{equation}
Корисно перевірити граничні випадки. Далеко від диска (\(z\gg R\)) розклад \(z/\sqrt {z^2+R^2}\approx 1 - R^2/2z^2\) дає \(E\approx \pi R^2\sigma /z^2 = Q/z^2\): диск виглядає як точковий заряд \(Q=\pi R^2\sigma \). Поблизу ж диска (\(z\ll R\)) \(E\approx 2\pi \sigma \) і від відстані не залежить — з такої близької точки диск здається нескінченною площиною.
§ 2.3 Силові лінії та математичне поняття поля
У механіці ми звикли до векторів, які описують сили, що діють на тіла. Ці вектори мають певну величину та напрямок, і ми могли переносити їх у просторі, змінюючи положення вздовж лінії дії сили, щоб їх додавати. Однак у фізиці поняття вектора набагато ширше. Наприклад, вектор напруженості \(\Efield (\vect {r})\) — це вектор, «прикріплений» до точки простору \(\vect {r}\). В іншій точці його величина і напрямок можуть бути зовсім іншими. Кажуть, що всі ці вектори утворюють векторне поле. З математичного погляду електричне поле є полем вектора \(\Efield \); оскільки \(\Efield \) визначає силу, що діє на заряд, це поле називають силовим.
Окрім силових полів, є й інші приклади векторних полів, такі як поле швидкостей рідини, що тече. У цьому випадку кожній точці рідини приписується вектор, що описує її швидкість у певний момент часу.
Поля можуть бути не тільки векторними, а й скалярними, коли кожній точці простору приписується не вектор, а просто число. Наприклад, температура \(T(\vect {r})\) є скалярним полем, оскільки кожній точці простору \(\vect {r}\) відповідає лише її числове значення, без напрямку.
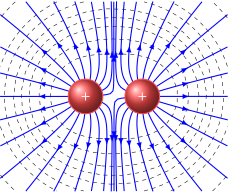
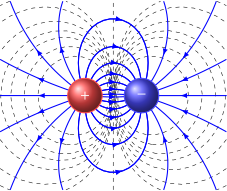
Електричне поле можна зобразити графічно, накресливши в багатьох точках простору по вектору так, щоб кожен із них показував величину й напрямок напруженості в цій точці (рис. 2.6а). Також можна накреслити лінії, які в будь-якій точці будуть дотичними до цих векторів. Такі лінії для електричного поля називаються силовими лініями (рис. 2.6б). Силовій лінії надають напрямок, позначаючи стрілкою.
Силові лінії домовилися проводити так, щоб їхня густота була пропорційна величині напруженості: чим більша напруженість, тим більше ліній перетинають одиницю площі, перпендикулярної до них. Для поля точкового заряду така домовленість послідовна: усі лінії йдуть радіально, і через сферу радіуса \(r\) проходить одна й та сама їх кількість, тож густота ліній спадає як \(1/r^2\) — так само, як і напруженість. Чому це правило виконується для будь-якого електростатичного поля, ми побачимо, вивчивши теорему Гаусса.
Зображуючи силові лінії поля, ми отримуємо своєрідні графіки або карти поля, які відразу наочно показують, чому дорівнює напруженість у різних частинах поля і як вона змінюється в просторі.
Вигляд картини силових ліній можна отримати в експерименті, занурюючи електроди у ванну із суспензією манної крупи в касторовій олії.
Вигляд силових ліній можна й розрахувати. Оскільки елемент лінії \(d\vect {r}\) у кожній точці паралельний до вектора напруженості, то, ввівши деякий скалярний множник \(p\), можна записати диференціальне рівняння:
\(\seteqnumber{0}{2.}{7}\)\begin{equation} d\vect {r} = p\Efield , \end{equation}
або в проекціях:
\(\seteqnumber{0}{2.}{8}\)\begin{equation} \label {eq:field_lines_equation} \frac {dx}{E_x} = \frac {dy}{E_y} = \frac {dz}{E_z}. \end{equation}
Приклад аналітичного знаходження силових ліній. Нехай задано двовимірне електростатичне поле з напруженістю:
\(\seteqnumber{0}{2.}{9}\)\begin{equation} \Efield (x, y) = A y \vect {e}_x + A x \vect {e}_y,\label {eq:HyperbolicField} \end{equation}
де \(A = \text {const}\). Знайдемо геометричний вигляд його силових ліній.
Запишемо рівняння силових ліній у проекціях на осі \(Ox\) та \(Oy\):
\(\seteqnumber{0}{2.}{10}\)\begin{equation} \frac {dx}{E_x} = \frac {dy}{E_y}. \end{equation}
Підставивши проєкції поля \(E_x = A y\) та \(E_y = A x\), маємо:
\(\seteqnumber{0}{2.}{11}\)\begin{equation} \frac {dx}{A y} = \frac {dy}{A x}. \end{equation}
Скоротивши коефіцієнт \(A\) та розділивши змінні, отримуємо:
\(\seteqnumber{0}{2.}{12}\)\begin{equation} x \, dx = y \, dy. \end{equation}
Проінтегруємо обидві частини рівняння:
\(\seteqnumber{0}{2.}{13}\)\begin{equation} \int x \, dx = \int y \, dy \implies \frac {x^2}{2} = \frac {y^2}{2} + C_0, \end{equation}
де \(C_0\) — довільна стала інтегрування.
Перенесши \(y^2/2\) в ліву частину та позначивши \(C = 2 C_0\), отримуємо рівняння сімейства силових ліній:
\(\seteqnumber{0}{2.}{14}\)\begin{equation} x^2 - y^2 = C.\label {eq:HyperbolicLines} \end{equation}
Таким чином, силові лінії цього поля є сімейством рівносторонніх гіпербол.
На рис. 2.7 як приклад наведено картину силових ліній пари точкових зарядів, розраховану чисельно за формулою (2.9).
Інтерактивна симуляція. Картину силових ліній для довільного набору точкових зарядів можна побудувати самостійно в інтерактивній симуляції.
§ 2.4 Теорема Гаусса
Якщо відомо розташування зарядів, то поле \(\Efield \) цих зарядів може бути визначено за принципом суперпозиції. Для простих випадків це робити досить легко. Проте часто інтегрування за принципом суперпозиції стає дуже громіздким, а для складної геометрії розподілу зарядів аналітичний розрахунок узагалі неможливий. Тому в теорії поля введено допоміжні поняття та методи, які спрощують обчислення й аналіз полів. Наприклад, поле всередині рівномірно зарядженої кулі за законом Кулона доводиться шукати громіздким інтегруванням по об’єму кулі з урахуванням напрямків векторів \(d\Efield \), а теорема Гаусса, яку ми зараз виведемо, дає той самий результат у два рядки (формула (2.22)).
Потік векторного поля
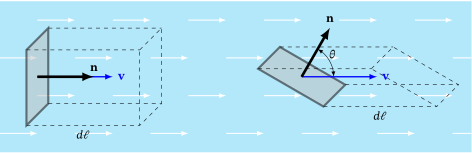
Перше важливе нове поняття, яке ми введемо, — це потік вектора. Воно використовується при формулюванні найважливіших властивостей електричного, магнітного та інших векторних полів. Поняття потоку прийшло з гідродинаміки, де течію рідини можна розглядати як поле вектора швидкості \(\vect {v}\). Порахуємо об’єм рідини \(dV\), що протікає за час \(dt\) через поверхню \(S\) (рис. 2.8).
З геометрії рисунка видно, що:
\(\seteqnumber{0}{2.}{15}\)\begin{equation*} \frac {dV}{dt} = \frac {S d\ell \cos \theta }{dt} = \frac {d\ell }{dt} S\cos \theta = v_n S = \vect {v} \cdot \vect {n}\ S = \vect {v} \cdot \vect {S}, \quad \vect {S} = \vect {n}S. \end{equation*}
Об’єм рідини \(\Phi = dV/dt\), що протікає за одиницю часу через поверхню \(S\), виражається через скалярний добуток вектора швидкості \(\vect {v}\) і вектора площі \(\vect {S}\) і називається потоком вектора швидкості.
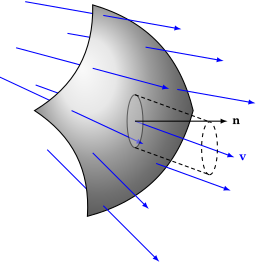
Для довільної (не обов’язково плоскої) поверхні потік через елементарну площадку \(d\Phi = v_n dS = \vect {v}\cdot d\vect {S}\). А через всю поверхню \(S\) (рис. 2.9):
\(\seteqnumber{0}{2.}{15}\)\begin{equation*} \Phi _v = \iint \limits _S \vect {v}\cdot d\vect {S} \end{equation*}
Так само означують потік будь-якого векторного поля. Потік — скаляр, і його знак залежить від вибору напрямку нормалі.
Для замкненої поверхні нормаль завжди беруть зовнішньою, тобто напрямленою назовні від охопленого об’єму. Тоді потік, що виходить з об’єму, додатний, а той, що входить, — від’ємний.
Потік вектора \(\Efield \)
Потік вектора \(\Efield \) через елементарну площадку \(dS\):
\(\seteqnumber{0}{2.}{15}\)\begin{equation*} d\Phi = E_n dS = \Efield \cdot d\vect {S}. \end{equation*}
Інтеграл
\(\seteqnumber{0}{2.}{15}\)\begin{equation} \Phi = \iint \limits _S \Efield \cdot d\vect {S} = \iint \limits _S E_n\ dS \end{equation}
називають потоком вектора напруженості електричного поля \(\Efield \) через поверхню \(S\), хоча з цим поняттям і не пов’язана жодна реальна течія.
Теорема Гаусса
Потік вектора \(\Efield \) крізь довільну замкнену поверхню \(S\) має таку властивість, що він залежить тільки від сумарного заряду, що охоплюється цією поверхнею:
\(\seteqnumber{0}{2.}{17}\)\begin{equation} \label {eq:GaussThm}\tag {2.17а} \tcbhighmath { \oiint \limits _{S} \Efield \cdot d\vect {S} = 4\pi \sum \limits _i q_i, } \end{equation}
де кружок біля інтеграла нагадує нам, що інтегрування проводиться по замкненій поверхні \(S\). Це твердження має назву теореми Гаусса.
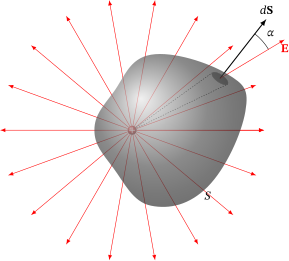
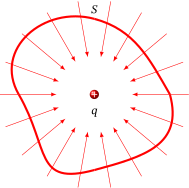
Доведемо теорему. Спочатку розглянемо поле одного точкового заряду \(q\). Оточимо цей заряд довільною замкненою поверхнею \(S\) (рис. 2.10) і знайдемо потік вектора \(\Efield \) крізь елемент \(d\vect {S}\):
\(\seteqnumber{0}{2.}{17}\)\begin{equation*} d\Phi = \Efield \cdot d\vect {S} = E dS\cos \alpha = \frac {q}{r^2} dS \cos \alpha = q d \Omega , \end{equation*}
де \(d \Omega = dS\cos \alpha /r^2\) — тілесний кут, під яким елемент поверхні \(dS\) видно з точки розташування заряду \(q\).1 Інтегрування цього виразу по всій поверхні \(S\) еквівалентне інтегруванню по повному тілесному куту \(4\pi \): \(\Phi = \int q\, d\Omega = 4\pi q\), як і вимагає (2.17а). Цей результат не залежить ні від форми поверхні, ні від положення заряду всередині неї.
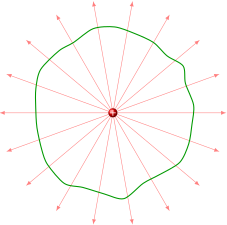
Якщо ж заряд \(q\) лежить поза поверхнею \(S\), то кожен вузький конус із вершиною в заряді перетинає поверхню парну кількість разів (рис. 2.11). Там, де лінії поля входять в об’єм (площадка \(d\vect {S}_1\)), \(\cos \alpha _1 < 0\) і \(d\Phi _1 = -q\,d\Omega \), а там, де виходять (площадка \(d\vect {S}_2\)), \(\cos \alpha _2 > 0\) і \(d\Phi _2 = +q\,d\Omega \): обидві площадки видно із заряду під тим самим тілесним кутом \(d\Omega \). Внески цих перетинів однакові за модулем і протилежні за знаком, тому повний потік поля зовнішнього заряду дорівнює нулю: скільки силових ліній входить в об’єм, стільки й виходить.
Нарешті, для системи зарядів поле за принципом суперпозиції є сумою полів окремих зарядів, тож і потік є сумою потоків. Внутрішні заряди дають \(4\pi q_i\) кожен, зовнішні — нуль, що й доводить (2.17а).
Тепер зрозуміло, чому густота силових ліній скрізь пропорційна напруженості (§ 2.3). Візьмемо в області, де немає зарядів, жмуток силових ліній — силову трубку (рис. 2.12). Переріжемо її двома площадками \(S_1\) і \(S_2\), перпендикулярними до ліній, і застосуємо теорему Гаусса до шматка трубки між ними. Крізь бічну стінку потік не проходить: лінії йдуть уздовж неї. Зарядів усередині немає. Отже, скільки потоку входить крізь \(S_1\), стільки й виходить крізь \(S_2\): \(E_1S_1 = E_2S_2\). Де трубка звужується, поле сильнішає, а ті самі лінії «стискаються» тісніше — саме так, як і має бути, коли густота ліній показує величину \(E\). Обірватися лінія не може: початися чи закінчитися вона здатна лише на заряді.
Коли заряди розподілені неперервно з об’ємною густиною \(\rho (x,y,z)\), що залежить від координат, можна вважати, що кожен елементарний об’єм \(dV\) містить «точковий» заряд \(\rho dV\). Тоді в правій частині (2.17а):
\(\seteqnumber{0}{2.}{17}\)\begin{equation*} q_V = \iiint \limits _V \rho dV, \end{equation*}
де інтегрування проводиться тільки за об’ємом \(V\), який обмежує замкнена поверхня \(S\), тоді
\(\seteqnumber{0}{2.}{17}\)\begin{equation} \tag {2.17б} \tcbhighmath { \oiint \limits _{S} \Efield \cdot d\vect {S} = 4\pi \iiint \limits _{V} \rho dV. } \end{equation}
У математиці й теоретичній фізиці межу об’єму \(V\) позначають \(\partial V\), тож тут \(S = \partial V\). Межа об’єму завжди замкнена, тому кружок на інтегралі стає зайвим, і пишуть просто \(\iint _{\partial V}\). Таким позначенням записано інтегральні теореми в додатку В.6.
1 Тілесний кут вимірюють площею, яку конус із вершиною в точці спостереження вирізає на сфері одиничного радіуса з центром у цій точці. Площадка \(dS\), нахилена під кутом \(\alpha \) до напрямку на заряд, на відстані \(r\) вирізає з такої сфери площу \(dS\cos \alpha /r^2\). Повний тілесний кут дорівнює площі одиничної сфери, \(4\pi \).
Застосування теореми Гаусса
Коли симетрія задачі наперед визначає напрям поля і те, від чого залежить його модуль, теорема Гаусса дає поле майже без обчислень. Порядок дій завжди однаковий. З міркувань симетрії встановлюємо напрям \(\Efield \). Обираємо замкнену («гауссову») поверхню, кожна частина якої або перпендикулярна до \(\Efield \) і поле на ній однакове за модулем, або паралельна до \(\Efield \) (тоді потік через неї нульовий). Нарешті прирівнюємо потік до \(4\pi q\) (рис. 2.13).
Нескінченна площина, рівномірно заряджена з поверхневою густиною \(\sigma \). Площина однакова в усіх своїх точках і не виділяє жодного напрямку вздовж себе, тому поле може бути лише перпендикулярним до неї, а в точках, симетричних відносно площини, має однаковий модуль і протилежний напрям. Гауссова поверхня — циліндр, твірні якого перпендикулярні до площини, а основи площею \(S\) лежать по обидва боки від неї. Потік через бічну поверхню нульовий, через кожну основу — \(ES\), заряд усередині — \(\sigma S\):
\(\seteqnumber{0}{2.}{17}\)\begin{equation} \label {eq:PlaneField} 2ES = 4\pi \sigma S \quad \Rightarrow \quad E = 2\pi \sigma . \end{equation}
Поле не залежить від відстані до площини: силові лінії — паралельні прямі однакової густоти. Той самий результат ми отримали інтегруванням для поля диска поблизу його центру (формула (2.7) при \(z\ll R\)), але теорема Гаусса дала його без жодного інтеграла. Під час переходу через площину нормальна складова поля змінюється від \(-2\pi \sigma \) до \(+2\pi \sigma \), тобто стрибком на \(4\pi \sigma \); згодом ми отримаємо цей стрибок як загальну граничну умову (§ 2.7).
Дві паралельні площини з густинами \(+\sigma \) і \(-\sigma \). За принципом суперпозиції між площинами поля обох площин напрямлені однаково й додаються, а зовні — взаємно знищуються:
\(\seteqnumber{0}{2.}{18}\)\begin{equation} \label {eq:TwoPlanesField} E = 4\pi \sigma \ \text {між площинами},\qquad E = 0 \ \text {зовні}. \end{equation}
Так улаштоване поле плоского конденсатора (розділ 6): якщо відстань між пластинами мала порівняно з їхніми розмірами, поле між ними однорідне, а поза ними практично відсутнє (за винятком країв).
Нескінченна нитка з лінійною густиною заряду \(\lambda \). З осьової симетрії поле радіальне, а його модуль залежить лише від відстані \(r\) до нитки. Гауссова поверхня — коаксіальний циліндр радіуса \(r\) і висоти \(h\): потік через основи нульовий, через бічну поверхню — \(E\cdot 2\pi rh\), заряд усередині — \(\lambda h\), тож
\(\seteqnumber{0}{2.}{19}\)\begin{equation} \label {eq:ThreadField} E = \frac {2\lambda }{r}. \end{equation}
Поле нитки спадає як \(1/r\), тобто повільніше, ніж поле точкового заряду: потік «розтікається» не по сфері, площа якої зростає як \(r^2\), а по бічній поверхні циліндра, площа якої зростає лише як \(r\). Зовні рівномірно зарядженої циліндричної поверхні радіуса \(R\) поле таке саме, а всередині (\(r<R\)) гауссова поверхня не охоплює заряду, і \(E=0\).
Сферична оболонка радіуса \(R\) із зарядом \(Q\). Поле радіальне, його модуль залежить лише від \(r\); гауссова поверхня — концентрична сфера, і \(E\cdot 4\pi r^2 = 4\pi q\), де \(q = Q\) при \(r>R\) і \(q = 0\) при \(r<R\):
\(\seteqnumber{0}{2.}{20}\)\begin{equation} \label {eq:ShellField} E = \frac {Q}{r^2}\quad (r>R),\qquad E = 0\quad (r<R). \end{equation}
Зовні оболонка діє так, ніби весь її заряд зосереджено в центрі, а всередині поля немає. Відсутність поля всередині зарядженої сфери — прямий наслідок закону \(1/r^2\); саме на ній ґрунтуються найточніші перевірки закону Кулона (розділ 1).
Рівномірно заряджена куля радіуса \(R\) із зарядом \(Q\). Гауссова поверхня та сама — концентрична сфера радіуса \(r\) (рис. 2.13в). Зовні кулі вона охоплює весь заряд, і \(E = Q/r^2\), як для оболонки. Усередині ж охоплена лише частина заряду, пропорційна об’єму: \(q = Q r^3/R^3\). Звідси
\(\seteqnumber{0}{2.}{21}\)\begin{equation} \label {eq:BallField} E = \frac {Qr}{R^3}\quad (r\leqslant R),\qquad E = \frac {Q}{r^2}\quad (r\geqslant R). \end{equation}
Поле зростає від нуля в центрі лінійно, досягає найбільшого значення на поверхні, а далі спадає як \(1/r^2\).
Без симетрії теорема Гаусса поля не визначає: вона дає одне скалярне рівняння для потоку, а невідомих — три складові \(E_x\), \(E_y\), \(E_z\) у кожній точці. Наприклад, потік поля точкового заряду крізь поверхню куба, у центрі якого він лежить, дорівнює \(4\pi q\), але поле на гранях куба неоднакове, і знайти його з теореми Гаусса не можна.
Теорема Ерншоу
Нехай у вакуумі є система нерухомих точкових зарядів, що перебувають у рівновазі. Розглянемо один із цих зарядів — заряд \(q\). Чи може стан його рівноваги бути стійким?
Оточимо заряд \(q\) невеликою замкненою поверхнею \(S\) (рис. 2.14). Нехай, для визначеності, \(q > 0\). Для того щоб рівновага заряду \(q\) була стійкою, необхідно, щоб у всіх точках поверхні \(S\) поле \(\Efield \), утворене всіма іншими зарядами системи, було спрямоване до заряду \(q\): тільки в цьому разі за будь-якого малого зсуву заряду \(q\) з положення рівноваги на нього діятиме сила, яка повертатиме його назад, і положення рівноваги справді буде стійким. Але така конфігурація поля \(\Efield \) навколо заряду \(q\) суперечить теоремі Гаусса: потік вектора \(\Efield \) крізь поверхню \(S\) є від’ємним, згідно ж з теоремою Гаусса він має дорівнювати нулю, оскільки цей потік створюється зарядами, розташованими поза поверхнею \(S\). А рівність потоку вектора \(\Efield \) нулю означає, що в якихось точках поверхні \(S\) вектор \(\Efield \) спрямований усередину, а в якихось обов’язково назовні. Звідси випливає, що стійка рівновага заряду в будь-якому електростатичному полі неможлива. Це твердження має назву теореми Ерншоу. Вона, як видно з вищесказаного, є наслідком теореми Гаусса. Теорему можна сформулювати й інакше: будь-яка рівноважна конфігурація точкових зарядів нестійка, якщо на них, окрім кулонівських сил, не діють інші сили.
Важливий висновок із теореми Ерншоу: жодна нерухома конфігурація електронів і ядер не може бути стійкою, тому речовина не може складатися зі зарядів, що перебувають у спокої. Електрони мають рухатися. Проте й рух не рятує класичну модель: електрон, що обертається навколо ядра, рухається з прискоренням і мусить випромінювати електромагнітні хвилі, втрачаючи енергію (див. розділ 17). Стійкість атомів пояснює лише квантова механіка.
Теорема Гаусса в диференціальній формі
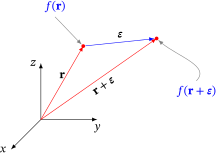
Нам знадобиться формула для зміни функції \(f(\vect r)\) при малому зміщенні \(\vect \epsilon \) (її виведено в додатку В.1):
\(\seteqnumber{0}{2.}{22}\)\begin{equation} \label {eq:shift} f(\vect r + \vect \epsilon ) = f(\vect r) + \vect \epsilon \cdot \vect \nabla f(\vect r), \qquad \vect {\nabla } = \vect {e}_x \frac {\partial }{\partial x} + \vect {e}_y \frac {\partial }{\partial y} + \vect {e}_z \frac {\partial }{\partial z}, \end{equation}
де \(\vect \nabla \) — векторний оператор набла. Для функції однієї змінної це просто \(f(y+dy) = f(y) + \dfrac {\partial f}{\partial y}\,dy\).
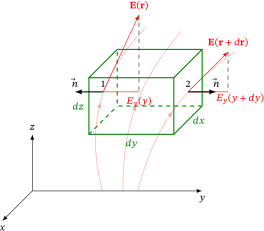
Виділимо в просторі нескінченно малий прямокутний паралелепіпед зі сторонами \(dx\), \(dy\), \(dz\), що паралельні до координатних осей (рис. 2.15).
На грані \(1\) зовнішня нормаль спрямована у від’ємний бік осі \(y\). Тому потік вектора \(\Efield \) через цю грань буде \(-E_y(y) dx dz\). На протилежній грані \(2\), навпаки, напрямок зовнішньої нормалі збігається з позитивним напрямком осі \(y\), і для потоку через цю грань слід писати \(E_y(y + dy) dx dz\). Сума обох потоків буде:
\(\seteqnumber{0}{2.}{23}\)\begin{equation*} \left [E_y(y + dy) - E_y(y) \right ] dxdz = \left ( \frac {\partial E_y}{\partial y} dy\right ) dxdz = \frac {\partial E_y}{\partial y} dV. \end{equation*}
Тут використано формулу (2.23), де \(f(y) = E_y(y)\), а \(\epsilon _y = dy\).
Аналогічно знайдуться потоки через дві пари інших граней. Повний потік через усю поверхню паралелепіпеда:
\(\seteqnumber{0}{2.}{23}\)\begin{equation*} d\Phi = \left ( \frac {\partial E_x}{\partial x} + \frac {\partial E_y}{\partial y} + \frac {\partial E_z}{\partial z} \right ) dV = \divg \Efield \ dV. \end{equation*}
За теоремою Гаусса той самий потік дорівнює \(4\pi \rho dV\). Прирівнюючи обидва вирази, отримаємо
\(\seteqnumber{0}{2.}{23}\)\begin{equation} \Div \Efield \equiv \tcbhighmath { \divg \Efield = 4\pi \rho . } \end{equation}
Цей вираз є теоремою Гаусса в диференціальній формі.
Величина \(\divg \Efield \) (її позначають також \(\Div \Efield \)) називається дивергенцією вектора \(\Efield \):
\(\seteqnumber{0}{2.}{24}\)\begin{equation} (\Div \Efield \equiv )\ \divg \Efield = \frac {\partial E_x}{\partial x} + \frac {\partial E_y}{\partial y} + \frac {\partial E_z}{\partial z}. \end{equation}
Дивергенція векторного поля — скалярне поле. Її зміст видно з самого виведення: потік крізь поверхню малого об’єму дорівнює \(\divg \Efield \,dV\), тож
\(\seteqnumber{0}{2.}{25}\)\begin{equation} \label {eq:DivDef} \divg \Efield = \lim _{V\to 0}\frac {1}{V}\oiint \limits _S\Efield \cdot d\vect S, \end{equation}
тобто дивергенція — це потік, що виходить з околу точки, у розрахунку на одиницю об’єму. Таке означення не залежить від вибору координат.
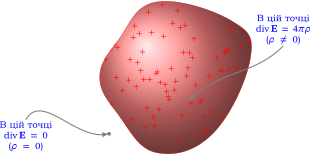
У диференціальній формі теорема Гаусса є локальною теоремою: дивергенція поля \(\Efield \) у даній точці залежить тільки від густини електричного заряду \(\rho \) у тій самій точці і більше ні від чого (рис. 2.16).
Міркування з паралелепіпедом можна обернути. Розіб’ємо довільний об’єм \(V\) на малі комірки. Потік крізь спільну грань двох сусідніх комірок входить у суму двічі з різними знаками (зовнішні нормалі сусідів протилежні), тому сума потоків крізь поверхні всіх комірок дорівнює потоку крізь зовнішню поверхню \(S\). Потік крізь кожну комірку, згідно з (2.26), дорівнює \(\divg \vect A\,dV\). Звідси для довільного векторного поля \(\vect A\) випливає теорема Остроградського–Гаусса (теорема про дивергенцію):
\(\seteqnumber{0}{2.}{26}\)\begin{equation} \oiint \limits _S \vect {A}\cdot {d\vect {S}} = \iiint \limits _V \Div \vect {A}\ dV, \end{equation}
де \(S = \partial V\) — замкнена поверхня, що обмежує об’єм \(V\). Вона дозволяє переходити від інтегральних форм рівнянь поля до диференціальних і назад.
Інтегральна і диференціальна форми
Теорема Гаусса в диференціальній формі є наслідком теореми в інтегральній формі. Але диференціальна форма має сенс лише в тому випадку, коли заряд розподілений у просторі зі скінченною густиною \(\rho \). Якщо \(\rho \) обертається на нескінченність в окремих точках, на лініях або поверхнях (точкові заряди, заряджені нитки й поверхні), то диференціальна форма стає незастосовною, тоді як інтегральну форму можна застосовувати і в таких випадках.2 У цьому сенсі інтегральна форма має більшу математичну загальність, ніж диференціальна. Однак розподіли заряду з нескінченно великими значеннями \(\rho \) є математичними абстракціями й у фізиці повинні розглядатися як граничні випадки неперервних розподілів з усюди скінченними значеннями \(\rho \). Якщо це мати на увазі, то можна стверджувати, що інтегральна і диференціальна форми теореми Гаусса повністю еквівалентні.
2 З використанням так званих узагальнених функцій диференціальну форму теореми Гаусса можна поширити й на ці випадки.
§ 2.5 Потенціальність електростатичного поля
Робота сил поля, що виконується при переміщенні заряду \(q\) шляхом \(L\) в полі \(\Efield \), дорівнює
\(\seteqnumber{0}{2.}{27}\)\begin{equation*} A = \int \limits _L q\Efield \cdot d\vect {r}, \end{equation*}
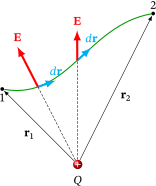
де знак \(L\) біля інтеграла означає, що необхідно обчислити суму значень підінтегрального виразу для всіх елементів кривої \(L\) (рис. 2.17). Ця операція називається інтегруванням вздовж довільної кривої \(L\), а інтеграл називається криволінійним.
Розглянемо поле точкового заряду \(Q\) (2.3). Для зручності помістимо його у початок координат \(\vect {r}' = 0\), тоді \(\Efield = \frac {Q\vect {r}}{r^3}\) і робота при переміщенні пробного заряду в полі точкового заряду \(Q\) дорівнює (рис. 2.17):
\(\seteqnumber{0}{2.}{27}\)\begin{equation} \label {eq:Ainitial} A = q \int \limits _L \frac {Q}{r^3}\vect {r}\cdot d\vect {r} = q\int \limits _{r_1}^{r_2} \frac {Q}{r^2} dr = q\left (\frac {Q}{r_1} - \frac {Q}{r_2}\right ), \end{equation}
де враховано, що \(\vect {r}\cdot d\vect {r} = r\,dr\), у чому легко переконатися, диференціюючи тотожність \(\vect {r}^2 = r^2\). Підінтегральний вираз залежить лише від \(r\), тому ця робота не залежить від траєкторії, що з’єднує початкову і кінцеву точки, а лише від відстаней \(r_1\) і \(r_2\). Силові поля, що задовольняють таку умову, називаються потенціальними або консервативними. Отже, поле точкового заряду — потенціальне. За принципом суперпозиції поле будь-якої системи нерухомих зарядів є сумою полів точкових зарядів, а робота — сумою робіт, кожна з яких не залежить від траєкторії; отже, будь-яке електростатичне поле також потенціальне.
У потенціальному полі робота дорівнює зміні потенціальної енергії з протилежним знаком:
\(\seteqnumber{0}{2.}{28}\)\begin{equation} \label {eq:A=-DU} A = \int \limits _L q\Efield \cdot d\vect {r} = U_1 - U_2 = - \Delta U. \end{equation}
Потенціальна енергія пробного заряду пропорційна \(q\), тому відношення \(U/q\) від пробного заряду не залежить і характеризує саме поле. Його називають потенціалом:
\(\seteqnumber{0}{2.}{29}\)\begin{equation} \tcbhighmath {\phi = \frac {U}{q},} \end{equation}
і формула (2.29) тоді прийме вигляд
\(\seteqnumber{0}{2.}{30}\)\begin{equation} \label {eq:Dphi} \tcbhighmath {\phi _1 - \phi _2 = \int \limits _L \Efield \cdot d\vect {r}.} \end{equation}
Величину \(\phi _1 - \phi _2\) називають різницею потенціалів між точками \(1\) та \(2\), а робота сил електростатичного поля при переміщенні пробного заряду \(q\) довільним шляхом з початкової точки \(1\) у кінцеву точку \(2\) дорівнює
\(\seteqnumber{0}{2.}{31}\)\begin{equation} A = q(\phi _1 - \phi _2). \end{equation}
Потенціалу будь-якої довільної точки \(\vect {r}_0\) поля можна умовно приписати будь-яке значення \(\phi _0\). Тоді потенціали всіх інших точок поля визначаються згідно з (2.31) однозначно. Якщо змінити \(\phi _0\) на деяку величину \(C\), то на таку саму величину зміняться і потенціали в усіх інших точках поля. Таким чином, потенціал \(\phi \) визначається з точністю до довільної адитивної сталої. Значення цієї сталої не відіграє ролі, оскільки всі електричні явища залежать від різниці потенціалів.
Оскільки електростатичне поле консервативне, то при русі пробного заряду \(q\) масою \(m\) зі швидкістю \(\vect {v}\) у такому полі його повна енергія \(W\) зберігається:
\(\seteqnumber{0}{2.}{32}\)\begin{equation} W = T + U = \frac {mv^2}{2} + q\phi = \const , \end{equation}
де \(T = \frac {mv^2}{2}\) — кінетична енергія пробного заряду, а \(U = q\phi \) його потенціальна енергія.
У випадку точкового заряду, або просторово обмеженої системи зарядів за початок відліку потенціалу зручно вибрати нескінченно віддалену точку, вважаючи \(\phi (\vect {r}_0 \to \infty ) = 0\). Як видно з (2.28), потенціал поля точкового заряду \(Q\) можна записати як \(\phi = \frac {Q}{r}\), або для довільного положення заряду, яке задається радіус-вектором \(\vect {r}'\):
\(\seteqnumber{0}{2.}{33}\)\begin{equation} \phi (\vect {r}) = \frac {Q}{|\vect {r} - \vect {r}'|}. \end{equation}
З принципу суперпозиції напруженості поля і формули (2.31) випливає принцип суперпозиції для потенціалу:
\(\seteqnumber{0}{2.}{34}\)\begin{equation} \phi = \sum _{i = 1}^{n} \phi _i = \sum _{i = 1}^{n} \frac {Q_i}{|\vect {r} - \vect {r}_i|}. \end{equation}
У випадку неперервного розподілу заряду потенціал можна знайти як
\(\seteqnumber{0}{2.}{35}\)\begin{equation} \phi = \iiint \limits _V \frac {\rho (\vect {r}') dV'}{|\vect {r} - \vect {r}'|}. \end{equation}
Зв’язок напруженості та потенціалу
Формула (2.31) справедлива не тільки для скінченних переміщень, а й для елементарних \(d\vect {r}\). Тоді згідно з цією формулою елементарний спад потенціалу на цьому переміщенні дорівнює
\(\seteqnumber{0}{2.}{36}\)\begin{equation} \label {eq:dphi} -d\phi = \Efield \cdot d\vect {r}. \end{equation}
З іншого боку, за формулою (2.23) зміна потенціалу при зміщенні \(d\vect {r}\) дорівнює \(d\phi = \vect {\nabla }\phi \cdot d\vect {r}\). Порівнюючи ці вирази для довільного \(d\vect {r}\), отримаємо зв’язок між векторною та скалярною характеристиками поля:
\(\seteqnumber{0}{2.}{37}\)\begin{equation} \label {eq:E=-Dphi} \tcbhighmath {\Efield = - \vect {\nabla }\phi }= - \left ( \frac {\partial \phi }{\partial x} \vect {e}_x + \frac {\partial \phi }{\partial y} \vect {e}_y + \frac {\partial \phi }{\partial z} \vect {e}_z\right ). \end{equation}
Вектор \(\vect \nabla \phi \) називають градієнтом функції \(\phi \) і позначають також \(\Grad \phi \). Згідно з \(d\phi = \vect {\nabla }\phi \cdot d\vect {r}\) при зміщенні на задану довжину \(|d\vect r|\) потенціал зростає найшвидше, коли \(d\vect r\) напрямлене вздовж \(\grad \phi \), і швидкість цього зростання дорівнює \(|\grad \phi |\). Отже, вектор \(\Efield = -\grad \phi \) у кожній точці напрямлений у бік найшвидшого спадання потенціалу.
Еквіпотенціальні поверхні
Еквіпотенціальною поверхнею називають поверхню, в усіх точках якої потенціал \(\phi \) має одне й те саме значення.
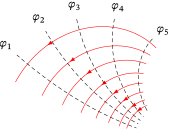
Силові лінії перпендикулярні до еквіпотенціальних поверхонь. Справді, для будь-якого зміщення \(d\vect {r}\) уздовж еквіпотенціальної поверхні, за формулою (2.37),
\(\seteqnumber{0}{2.}{38}\)\begin{equation*} \phi = \const \ {\color {red}\Rightarrow }\ -d\phi = \Efield \cdot d\vect {r} = 0\ {\color {red}\Rightarrow }\ \Efield \perp d\vect {r}. \end{equation*}
Оскільки це справджується для будь-якого дотичного до поверхні зміщення, вектор \(\Efield \) напрямлений по нормалі до поверхні.
Якщо ж переміщуватися по нормалі до еквіпотенціальної поверхні в бік зменшення \(\phi \), то \(d\phi < 0\) і, згідно з (2.37), \(\Efield \cdot d\vect {r} > 0\). Отже, вектор \(\Efield \) у кожній точці напрямлений по нормалі до еквіпотенціальної поверхні саме в бік зменшення потенціалу \(\phi \) (рис. 2.18, де \(\phi _1 < \phi _2 < \phi _3 < \phi _4 < \phi _5\)).
Еквіпотенціальні поверхні проводять так, щоб різниця потенціалів для двох сусідніх поверхонь була однаковою. Тоді за густотою еквіпотенціальних поверхонь можна наочно судити про значення напруженості поля в різних точках: там, де ці поверхні розташовані густіше, напруженість поля більша.
Інтерактивна симуляція. Побачити це, а також перпендикулярність еквіпотенціальних ліній до силових, можна в тій самій симуляції.
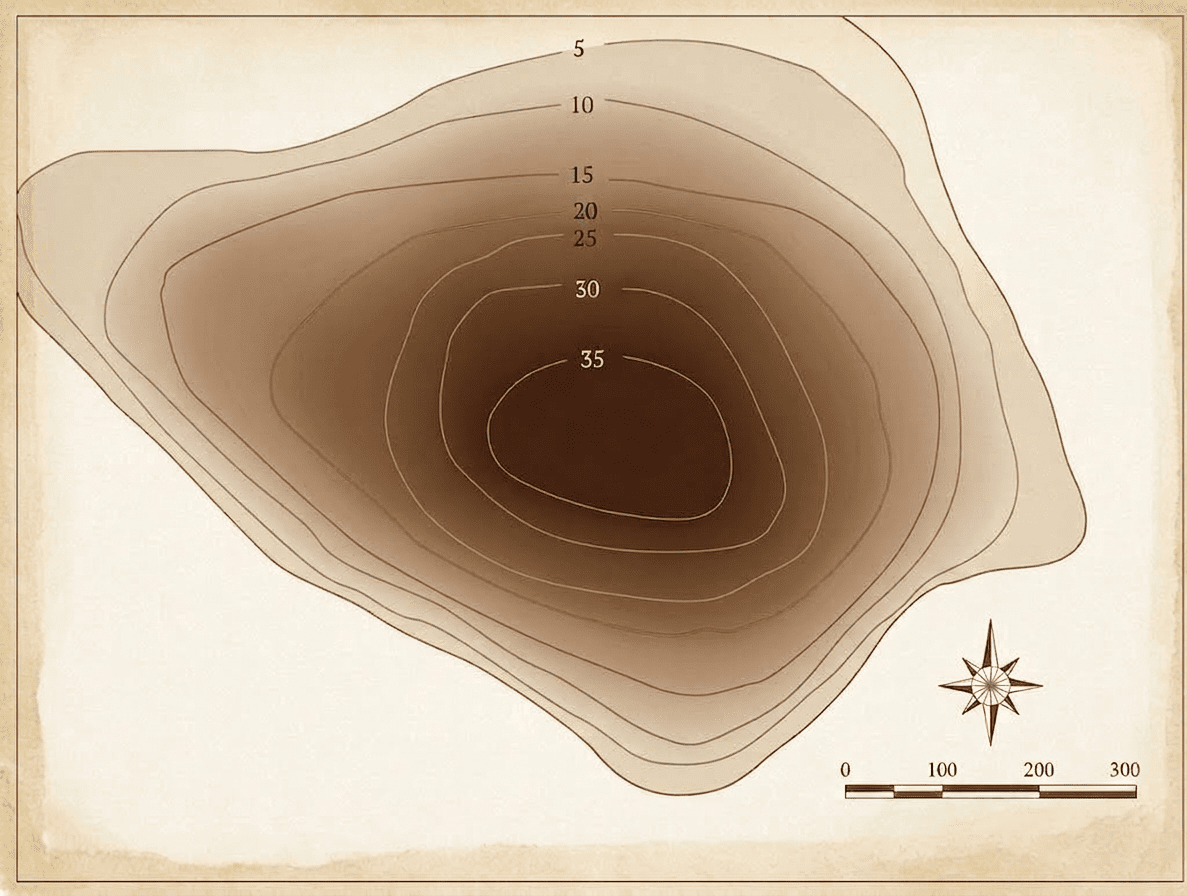
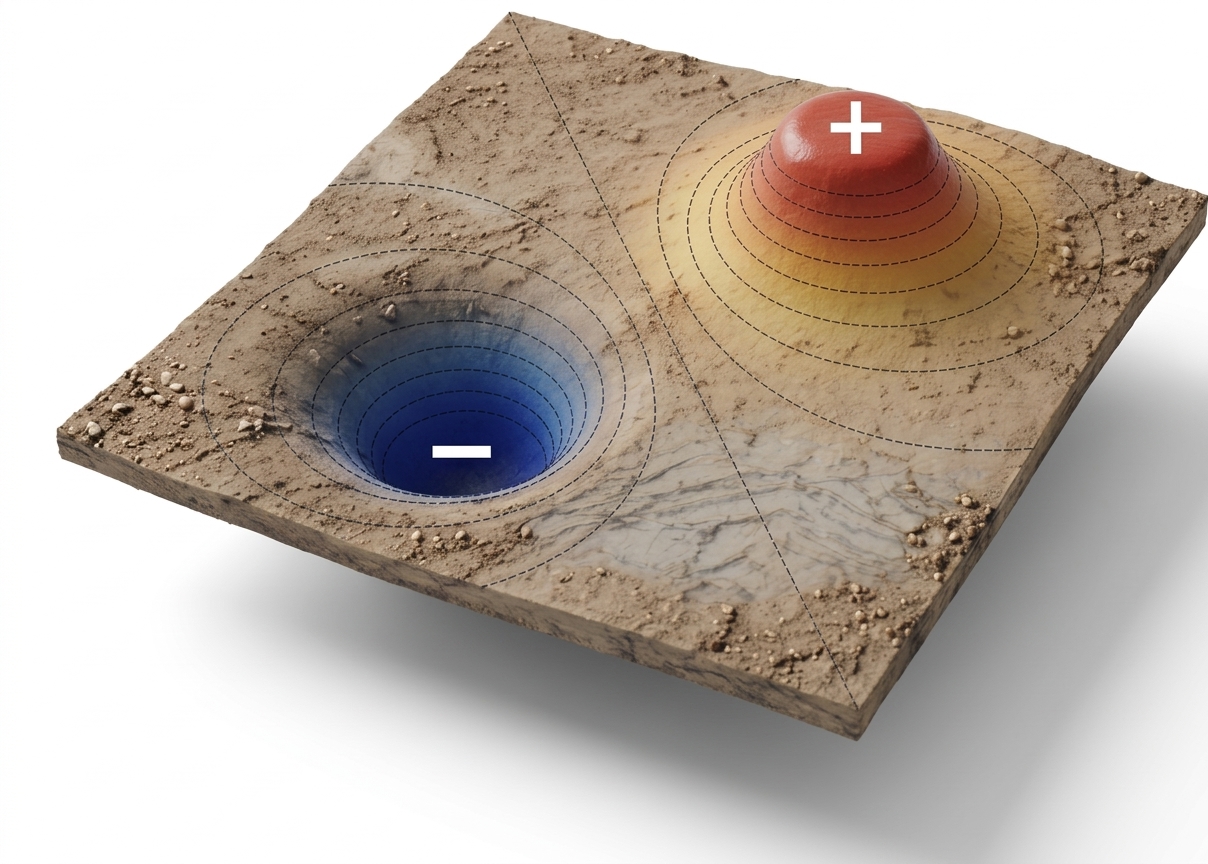
Картина еквіпотенціальних поверхонь в електростатичному полі є аналогом рельєфу на поверхні землі (рис. 2.19). Подібно до ліній рівня висоти на топографічній карті (рис. 2.19а), еквіпотенціальні поверхні в електростатичному полі відображають місця з однаковим значенням потенціалу \(\phi \) (рис. 2.19б). Напрямок електричного поля \(\Efield \) у цьому порівнянні відповідає найкрутішому спуску зі схилу, а його величина визначає крутизну цього спуску. Наприклад, у місцевості зі стрімкими горами лінії висоти розташовані щільніше, що вказує на крутий схил; аналогічно в електростатичному полі, щільність еквіпотенціальних поверхонь вказує на більшу напруженість поля. Така аналогія не дивна, адже потенціал гравітаційного поля безпосередньо пов’язаний із висотою: для однорідного гравітаційного поля потенціал пропорційний висоті точки над рівнем моря, \(\phi _g = gh\). Еквіпотенціальні поверхні у цьому випадку — горизонтальні площини, а їхні перетини з рельєфом — лінії рівня (горизонталі) на карті.
Потенціал електричного поля є неперервною функцією простору. Якби потенціал мав розрив у якій-небудь точці, то градієнт потенціалу, а отже, згідно з (2.38), і напруженість поля в цій точці були б нескінченно великими. Нескінченно велике поле в реальних умовах неможливе, тому потенціал змінюється неперервно. Винятками є лише ідеалізації: у точці розташування точкового заряду \(\phi \to \infty \), а стрибок потенціалу дає так званий подвійний електричний шар (дві близькі протилежно заряджені поверхні). Зауважимо, що звичайна заряджена поверхня спричиняє стрибок напруженості \(\Efield \) (див. § 2.7), але не потенціалу.
Потенціал рівномірно зарядженої кулі. Знайдемо потенціал кулі радіуса \(R\) із зарядом \(Q\), поле якої ми вже знаємо (2.22). Заряд зосереджено в обмеженій області, тож початок відліку вибираємо на нескінченності: \(\phi (\infty ) = 0\).
Поле радіальне, тому для зміщення \(dr\) уздовж радіуса формула (2.37) дає \(d\phi = -E\,dr\). Зовні кулі \(E = Q/r^2\), звідки \(\phi = Q/r + C_1\), і умова \(\phi (\infty ) = 0\) дає \(C_1 = 0\): зовні куля створює такий самий потенціал, як точковий заряд у її центрі. Усередині \(E = Qr/R^3\), і
\(\seteqnumber{0}{2.}{38}\)\begin{equation*} \phi = -\frac {Qr^2}{2R^3} + C_2. \end{equation*}
Сталу \(C_2\) умова на нескінченності вже не визначає. Її визначає неперервність потенціалу: на поверхні кулі внутрішній вираз має дати те саме значення \(Q/R\), що й зовнішній, тобто \(-Q/2R + C_2 = Q/R\) і \(C_2 = 3Q/2R\). Отже,
\(\seteqnumber{0}{2.}{38}\)\begin{equation} \label {eq:BallPotential} \phi = \frac {Q\,(3R^2 - r^2)}{2R^3}\quad (r\leqslant R),\qquad \phi = \frac {Q}{r}\quad (r\geqslant R). \end{equation}
Потенціал найбільший у центрі, \(\phi (0) = 3Q/2R\), тобто в півтора раза більший, ніж на поверхні (рис. 2.20). Поле, як і має бути, напрямлене в бік спадання потенціалу — від центру назовні.
Так само для сферичної оболонки: зовні \(\phi = Q/r\), усередині поля немає (2.21), отже, потенціал там сталий, а з неперервності він дорівнює \(Q/R\). Поле всередині оболонки дорівнює нулю, а потенціал — ні. Нульове поле означає лише, що потенціал не змінюється, а не що він дорівнює нулю.
§ 2.6 Циркуляція вектора \(\Efield \)
Оскільки робота поля над зарядом не залежить від форми траєкторії, то для довільної замкненої траєкторії \(L\) (рис. 2.21) маємо
\(\seteqnumber{0}{2.}{39}\)\begin{equation} \tcbhighmath { \oint \limits _L \Efield \cdot d\vect {r} = 0 } \end{equation}
Цей інтеграл називається циркуляцією вектора \(\Efield \) по контуру \(L\), а рівність називається теоремою про циркуляцію в інтегральній формі.
Теорема про циркуляцію в диференціальній формі
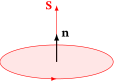
Нехай замкнений контур \(L(S)\) охоплює малу поверхню площею \(S\). Вектор \(\vect {S}\) спрямований за нормаллю до розглянутої площадки і за величиною дорівнює площі цієї площадки: \(\vect {S} = \vect {n}S\), \(|\vect {n}| = 1\). Напрямок вектора \(\vect {S}\) задається позитивним напрямком обходу контуру \(L\) і визначається правилом гвинта.
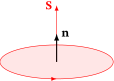
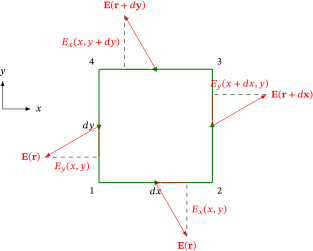
Виділимо в площині \(xy\) нескінченно малий прямокутний контур зі сторонами \(dx\), \(dy\), що паралельні до координатних осей (рис. 2.23).
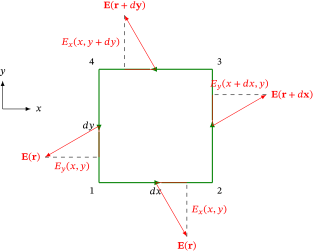
Обчислимо циркуляцію вектора \(\Efield \) вздовж контуру \(1\to 2\to 3\to 4\to 1\) проти годинникової стрілки.
На стороні \(1\)–\(2\) (нижня, обхід у позитивному напрямку осі \(x\)) дотична складова поля дає внесок \(E_x(x,y)\,dx\). На протилежній стороні \(3\)–\(4\) (верхня) обхід іде у від’ємному напрямку осі \(x\), тому внесок дорівнює \(-E_x(x, y+dy)\,dx\). Сума цих двох внесків:
\(\seteqnumber{0}{2.}{40}\)\begin{equation*} -\left [E_x(x, y+dy) - E_x(x,y) \right ] dx = -\left ( \frac {\partial E_x}{\partial y} dy\right ) dx = -\frac {\partial E_x}{\partial y} dS. \end{equation*}
Тут використано формулу (2.23), де \(f(y) = E_x(x,y)\) і \(\epsilon _y = dy\), а \(dS = dx\,dy\) — площа контуру.
Аналогічно, на стороні \(2\)–\(3\) (права, обхід у позитивному напрямку осі \(y\)) внесок дорівнює \(E_y(x+dx, y)\,dy\), а на стороні \(4\)–\(1\) (ліва, обхід у від’ємному напрямку осі \(y\)) внесок дорівнює \(-E_y(x,y)\,dy\). Сума:
\(\seteqnumber{0}{2.}{40}\)\begin{equation*} \left [E_y(x+dx, y) - E_y(x,y) \right ] dy = \left ( \frac {\partial E_y}{\partial x} dx\right ) dy = \frac {\partial E_y}{\partial x} dS. \end{equation*}
Повна циркуляція вздовж усього контуру:
\(\seteqnumber{0}{2.}{40}\)\begin{equation*} d\Gamma = \oint \Efield \cdot d\vect {r} = \left ( \frac {\partial E_y}{\partial x} - \frac {\partial E_x}{\partial y} \right ) dS = (\rot \Efield )_z\, dS. \end{equation*}
Величину \((\rot \Efield )_z\) можна розглядати як \(z\)-компоненту вектора \(\rot \Efield \) (ротора вектора \(\Efield \)), який визначається як границя відношення циркуляції вектора вздовж малого замкненого контуру до площі цього контуру, коли нормаль до контуру \(\vect n\) напрямлена вздовж відповідної осі (тут — вздовж осі \(z\), за правилом правого гвинта відносно напрямку обходу):
\(\seteqnumber{0}{2.}{40}\)\begin{equation*} (\rot \Efield )_n = \lim _{S \to 0} \frac {1}{S}\oint \limits _L \Efield \cdot d\vect {r}. \end{equation*}
Проводячи аналогічні міркування для контурів у площинах \(yz\) та \(zx\), отримаємо решту компонент, і в результаті повний вираз для ротора у декартових координатах:
\(\seteqnumber{0}{2.}{40}\)\begin{equation} \rot \Efield = \left ( \frac {\partial E_z}{\partial y} - \frac {\partial E_y}{\partial z} \right )\vect {e}_x + \left ( \frac {\partial E_x}{\partial z} - \frac {\partial E_z}{\partial x} \right )\vect {e}_y + \left ( \frac {\partial E_y}{\partial x} - \frac {\partial E_x}{\partial y} \right )\vect {e}_z. \end{equation}
На відміну від дивергенції, ротор векторного поля — теж векторне поле.
Для електростатичного поля циркуляція по будь-якому замкненому контуру дорівнює нулю, тому й границя в означенні ротора дорівнює нулю: \((\rot \Efield )_n = 0\). Контур, а отже, і напрямок нормалі \(\vect {n}\) можна обрати довільно, тому всі проєкції ротора дорівнюють нулю, тобто
\(\seteqnumber{0}{2.}{41}\)\begin{equation*} \Rot \Efield \equiv \tcbhighmath { \rot \Efield = 0. } \end{equation*}
Так само, як і для дивергенції, від малого контуру можна перейти до скінченного. Натягнемо на контур \(L\) поверхню \(S\) і розіб’ємо її на малі комірки, обходячи кожну в тому самому напрямку, що й \(L\). Спільну сторону двох сусідніх комірок обходять у протилежних напрямках, тому внутрішні сторони в сумі циркуляцій скорочуються, і лишається циркуляція вздовж \(L\). Циркуляція ж уздовж кожної комірки дорівнює \((\rot \vect A)\cdot d\vect S\). Так для довільного векторного поля \(\vect A\) отримуємо теорему Стокса:
\(\seteqnumber{0}{2.}{41}\)\begin{equation} \oint \limits _L \vect {A} \cdot d\vect {r} = \iint \limits _S (\rot \vect {A}) \cdot d\vect {S}, \end{equation}
де \(S\) — будь-яка орієнтована поверхня, обмежена контуром \(L\). Як і межу об’єму, контур, що обмежує поверхню \(S\), позначають \(\partial S\), тож \(L = \partial S\).
Потенціальні та вихрові поля
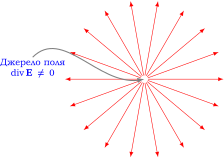
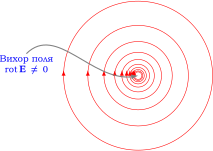
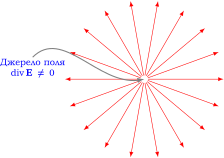
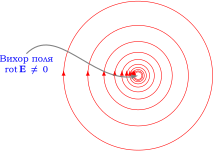
Лінії поля або десь починаються і десь закінчуються, або є замкненими. Так, наприклад, заряди створюють електричне поле, лінії якого починаються або закінчуються на цих зарядах (або в нескінченності). Далі в курсі ми познайомимося з магнітним полем і навіть з електричним полем, яке не створюється зарядами. Лінії таких полів замкнені. Точки, у яких лінії поля починаються (або закінчуються), називають джерелами (або стоками) поля; у них \(\divg \Efield \neq 0\). Лінії, що замикаються самі на себе, утворюють вихори поля; там, де є вихори, \(\rot \vect A \neq 0\) (тут \(\vect A\) — довільне векторне поле). Поле, яке не має вихорів (\(\rot \Efield = 0\)), називають потенціальним: його лінії не можуть бути замкненими, вони починаються на джерелах і закінчуються на стоках (або в нескінченності). Поле, яке не має джерел (\(\divg \vect A = 0\)) і лінії якого замкнені, називають вихровим (рис. 2.24). У загальному випадку поле може мати і джерела, і вихори.
Умова \(\rot \Efield =0\) виражає ту саму потенціальність поля, яку ми вже встановили в § 2.5 через незалежність роботи від траєкторії. Справді, там було доведено існування потенціалу \(\phi \) такого, що \(\Efield =-\grad \phi \), а тоді рівність \(\rot \Efield =0\) випливає з тотожності \(\rot (\grad \phi )\equiv 0\), справедливої для довільної двічі диференційованої функції \(\phi \). І навпаки, якщо \(\rot \Efield = 0\), то за теоремою Стокса циркуляція по будь-якому контуру дорівнює нулю, а отже, робота не залежить від траєкторії.3 Таким чином, незалежність роботи від траєкторії, \(\oint _L\Efield \cdot d\vect r=0\), \(\rot \Efield =0\) та існування потенціалу \(\Efield =-\grad \phi \) — це чотири еквівалентні означення потенціальності поля.
3 Це міркування потребує, щоб на будь-який контур можна було «натягнути» поверхню, яка цілком лежить в області, де \(\rot \Efield = 0\) (так звана однозв’язна область). Для електростатичного поля у всьому просторі ця умова виконується.
§ 2.7 Граничні умови
На зарядженій поверхні (а надалі — і на межі розділу двох середовищ) електричне поле може змінюватися стрибком, але цей стрибок скінченний. Такі стрибки називаються розривами першого роду: значення поля з одного боку поверхні відрізняється від значення з іншого боку, але по обидва боки поле залишається скінченним. З’ясуємо, які саме складові поля зазнають стрибка і наскільки. Позначимо через \(\vect {n}\) одиничну нормаль до поверхні, напрямлену від області \(1\) до області \(2\).
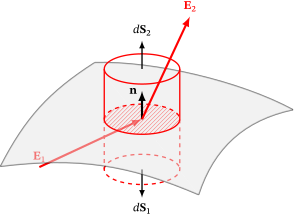
Застосуємо теорему Гаусса до поверхні \(S\) нескінченно малого циліндра, що охоплює частину поверхні (рис. 2.25). Висоту циліндра спрямуємо до нуля, тоді потоком через його бічну поверхню можна знехтувати, і залишаються лише потоки через основи площею \(dS\). Оскільки \(d\vect {S}_2 = \vect {n}\, dS\), \(d\vect {S}_1 = - d\vect {S}_2\), а заряд усередині циліндра \(q = \sigma dS\), маємо
\(\seteqnumber{0}{2.}{42}\)\begin{equation*} \oiint \limits _S \Efield \cdot d\vect {S} = 4\pi \sigma dS\ \Rightarrow \Efield _1\cdot d\vect {S}_1 + \Efield _2\cdot d\vect {S}_2 \equiv (\Efield _2 - \Efield _1)\cdot \vect {n}\ dS = 4\pi \sigma dS. \end{equation*}
Звідси випливає перша гранична умова:
\(\seteqnumber{0}{2.}{42}\)\begin{equation} \tcbhighmath { E_{2n} - E_{1n} = 4\pi \sigma . } \end{equation}
Нормальна складова вектора \(\Efield \) зазнає стрибка при переході через заряджену границю розділу. Однак якщо заряди на межі розділу відсутні (\(\sigma = 0\)), то \(E_{1n} = E_{2n}\) і стрибка не буде.
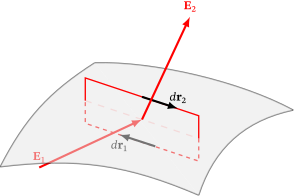
Застосуємо теорему про циркуляцію до нескінченно малого прямокутного контуру \(L\), довгі сторони якого проходять на нескінченно малій відстані над і під поверхнею (рис. 2.26). Внеском коротких сторін, довжина яких прямує до нуля, можна знехтувати. Оскільки \(d\vect {r}_2 = - d\vect {r}_1\), позначимо \(d\vect {r} = d\vect {r}_2 = \vect {\tau } d\ell \) і отримаємо
\(\seteqnumber{0}{2.}{43}\)\begin{equation*} \oint \limits _L \Efield \cdot d\vect {r} = 0 \Rightarrow \Efield _1\cdot d\vect {r}_1 + \Efield _2\cdot d\vect {r}_2 \equiv (\Efield _2 - \Efield _1)\cdot d\vect {r} \equiv (\Efield _2 - \Efield _1)\cdot \vect {\tau } d\ell = 0, \end{equation*}
де \(\vect {\tau }\) — це одиничний вектор, дотичний до поверхні розділу, \(d\ell \) — елемент контуру.
Звідси випливає друга гранична умова \((\Efield _2 - \Efield _1)\cdot \vect {\tau } = 0\), або еквівалентна форма:
\(\seteqnumber{0}{2.}{43}\)\begin{equation} \tcbhighmath { E_{1\tau } = E_{2\tau }. } \end{equation}
Тангенціальна складова \(\Efield \) виявляється однаковою по обидва боки границі розділу (не зазнає стрибка).
Обидві умови легко перевірити на полях, які ми вже знайшли за теоремою Гаусса. Біля зарядженої площини (2.18) нормальна складова змінюється від \(-2\pi \sigma \) до \(+2\pi \sigma \), тобто на \(4\pi \sigma \). Біля сферичної оболонки (2.21) поле стрибає від нуля всередині до \(Q/R^2\) ззовні, а з \(\sigma = Q/4\pi R^2\) це знову \(4\pi \sigma \). На поверхні рівномірно зарядженої кулі (2.22) поверхневого заряду немає, і поле неперервне: \(Q/R^2\) з обох боків. Друга умова набуде змісту в розділі 4: усередині провідника поля немає, тож і зовні біля його поверхні \(E_\tau = 0\), тобто силові лінії підходять до металу перпендикулярно.
§ 2.8 Рівняння Пуассона та Лапласа
Підставимо \(\Efield = - \vect {\nabla }\phi \) у теорему Гаусса \(\divg \Efield = 4\pi \rho \): \(\divg \Efield = -\vect {\nabla }\cdot \vect {\nabla }\phi = -\nabla ^2\phi \). Звідси випливає рівняння Пуассона для потенціалу поля:
\(\seteqnumber{0}{2.}{44}\)\begin{equation} \label {eq:Puasson} \tcbhighmath { \nabla ^2\phi = - 4\pi \rho . } \end{equation}
Тут \(\nabla ^2\) — оператор Лапласа (лапласіан):
\(\seteqnumber{0}{2.}{45}\)\begin{equation*} \nabla ^2 = \frac {\partial ^2}{\partial x^2} + \frac {\partial ^2}{\partial y^2} + \frac {\partial ^2}{\partial z^2}. \end{equation*}
У області простору, вільній від зарядів (\(\rho = 0\)), рівняння Пуассона зводиться до рівняння Лапласа
\(\seteqnumber{0}{2.}{45}\)\begin{equation} \label {eq:Laplase} \tcbhighmath { \nabla ^2\phi = 0. } \end{equation}
Рівняння Лапласа має безліч розв’язків (наприклад, \(\phi = \const \), \(\phi = ax\), \(\phi = Q/r\) поза точкою \(r = 0\)), і рівняння Пуассона з тією самою правою частиною теж. Щоб із цієї множини вибрати один розв’язок, у конкретній фізичній задачі задають граничні умови на поверхні, що обмежує область: на кожній ділянці цієї поверхні задають або значення потенціалу \(\phi \), або нормальну складову напруженості \(E_n = \vect n\cdot \Efield = -\vect n\cdot \grad \phi \), де \(\vect n\) — одинична нормаль до поверхні. Добуток \(\vect n\cdot \grad \phi \) показує, як швидко змінюється потенціал у напрямку нормалі; його називають похідною за нормаллю і позначають \(\partial \phi /\partial n\), тож \(E_n = -\partial \phi /\partial n\). Виявляється, що цього досить: розв’язок рівняння Пуассона (Лапласа), який задовольняє граничні умови, єдиний.4 Це твердження називають теоремою єдиності.
Чому розв’язок єдиний. Розглянемо випадок, коли на межі задано потенціал. Нехай \(\phi _1\) і \(\phi _2\) — два розв’язки з однаковими \(\rho \) і граничними умовами. Їхня різниця \(\psi = \phi _1 - \phi _2\) задовольняє рівняння Лапласа \(\nabla ^2\psi = 0\), а на межі області \(\psi = 0\). Розв’язки рівняння Лапласа не мають максимумів і мінімумів усередині області. Справді, якби \(\psi \) мала всередині, скажімо, максимум, то на малій сфері навколо нього вектор \(-\grad \psi \) всюди був би напрямлений назовні, і його потік крізь сферу був би додатним. Але \(\divg (\grad \psi ) = \nabla ^2\psi = 0\), тож за теоремою Остроградського–Гаусса цей потік дорівнює нулю — це те саме міркування, що й у теоремі Ерншоу. Отже, найбільше й найменше значення \(\psi \) досягаються на межі, де \(\psi = 0\), тобто \(\psi \equiv 0\) усюди і \(\phi _1 = \phi _2\).
Теорема єдиності має велике практичне значення. Якщо якимось способом — з міркувань симетрії, за аналогією чи просто здогадавшись — ми знайшли функцію, яка задовольняє рівняння Пуассона (або Лапласа) і граничні умови, то вона і є правильним розв’язком, і шукати інші не потрібно. Саме на цьому ґрунтуються метод зображень (розділ 4) та більшість «вгаданих» розв’язків задач електростатики.
Просторовий заряд між пластинами. Дві великі паралельні пластини розташовано на відстані \(d\) одна від одної; потенціал лівої дорівнює нулю, правої — \(U\). Простір між ними рівномірно заповнений зарядом з густиною \(\rho \) (наприклад, хмарою електронів, \(\rho <0\)). Як цей заряд змінює поле?
Пластини великі, тому потенціал залежить лише від координати \(x\), перпендикулярної до них, і рівняння Пуассона (2.45) стає звичайним диференціальним рівнянням
\(\seteqnumber{0}{2.}{46}\)\begin{equation*} \frac {d^2\phi }{dx^2} = -4\pi \rho , \qquad \phi (0) = 0,\quad \phi (d) = U. \end{equation*}
Двічі інтегруючи і підбираючи дві сталі за граничними умовами, отримаємо
\(\seteqnumber{0}{2.}{46}\)\begin{equation*} \phi (x) = \frac {U}{d}\,x + 2\pi \rho \,x(d-x). \end{equation*}
За теоремою єдиності інших розв’язків немає. Без заряду (\(\rho =0\)) потенціал зростає лінійно, а поле однорідне, \(E = -d\phi /dx = -U/d\). Від’ємний заряд додає до прямої параболу, що прогинає потенціал униз (рис. 2.27). Поле біля лівої пластини
\(\seteqnumber{0}{2.}{46}\)\begin{equation*} E(0) = -\frac {d\phi }{dx}\Big |_{x=0} = -\left (\frac {U}{d} + 2\pi \rho d\right ) \end{equation*}
за \(\rho <0\) слабшає і при \(2\pi |\rho |d^2 = U\) зникає зовсім. Саме так хмара електронів біля розжареного катода вакуумного діода гальмує нові електрони й обмежує струм (розділ 8, закон трьох других).
4 Якщо всюди на межі задано лише \(E_n\), потенціал визначається з точністю до сталої, що не впливає на поле.
§ 2.9 Повна система рівнянь електростатичного поля у вакуумі
Електростатика досліджує взаємодію нерухомих зарядів та полів, які вони створюють. Основою цього розділу є система рівнянь, що описує властивості електростатичного поля у вакуумі. Ці рівняння формулюються в інтегральній та диференціальній формах.
Інтегральна форма рівнянь
Інтегральні рівняння визначають такі характеристики поля, як потік і циркуляція. У випадку електростатичного поля вони формулюються так:
\(\seteqnumber{0}{2.}{46}\)\begin{alignat} {2} & \oiint \limits _S \Efield \cdot d\vect {S} & & = 4\pi \iiint \limits _V\rho dV, \\ & \oint \limits _L \Efield \cdot d\vect {r} & & = 0. \end{alignat} Перше рівняння — це теорема Гаусса, яка пов’язує потік напруженості через замкнену поверхню \(S\) із загальним зарядом в об’ємі \(V\). Друге рівняння стверджує, що циркуляція електростатичного поля по довільному замкненому контуру \(L\) дорівнює нулю.
Диференціальна форма рівнянь
Диференціальні рівняння визначають такі характеристики поля, як дивергенція і ротор, які є локальними характеристиками:
\(\seteqnumber{0}{2.}{48}\)\begin{alignat} {1} \divg \Efield & = 4\pi \rho , \label {eq:divE} \\ \rot \Efield & = 0. \label {eq:rotE=0} \end{alignat} Перше рівняння відображає зв’язок густини заряду \(\rho \) з дивергенцією напруженості в даній точці простору, тоді як друге стверджує, що електростатичне поле в жодній точці не має вихорів.
Граничні умови
Для повного визначення задачі диференціальні рівняння мають бути доповнені граничними умовами на заряджених поверхнях (і поверхнях розділу середовищ):
\(\seteqnumber{0}{2.}{50}\)\begin{alignat} {1} E_{2n} - E_{1n} & = 4\pi \sigma , \\ E_{2\tau } & = E_{1\tau }. \end{alignat} Тут \(E_{1n}\) та \(E_{2n}\) — нормальні компоненти напруженості по обидва боки поверхні, \(\sigma \) — поверхнева густина заряду, а \(E_{1\tau }\) та \(E_{2\tau }\) — тангенціальні компоненти.
Потенціал і рівняння Пуассона
Умова \(\rot \Efield = 0\) рівносильна існуванню скалярного потенціалу \(\phi \), зв’язаного з напруженістю поля співвідношенням \(\Efield = - \grad \phi \). Підстановка його в теорему Гаусса дає замість двох рівнянь для вектора \(\Efield \) одне рівняння для скалярної функції \(\phi \) — рівняння Пуассона (2.45), яке в області без зарядів переходить у рівняння Лапласа (2.46). Разом із граничними умовами воно, за теоремою єдиності, повністю визначає електростатичне поле.
Підсумки
Взаємодія зарядів передається електричним полем — фізичним об’єктом, що існує в кожній точці простору. Кількісно його задає напруженість \(\Efield =\vect F/q\) (2.1), тобто сила, що діє на одиничний пробний заряд. Для напруженості справджується принцип суперпозиції: поле системи зарядів дорівнює векторній сумі полів окремих зарядів. Наочне уявлення про поле дають силові лінії, що починаються на додатних зарядах і закінчуються на від’ємних (або йдуть у нескінченність).
Джерелами електростатичного поля є заряди, і цей зв’язок виражає теорема Гаусса: потік \(\Efield \) крізь довільну замкнену поверхню дорівнює \(4\pi \), помноженому на повний заряд усередині неї. У диференціальній формі вона має вигляд \(\divg \Efield =4\pi \rho \) (2.49) і зв’язує поле із густиною заряду в кожній точці. Для симетричних розподілів теорема Гаусса одразу дає поле: \(2\pi \sigma \) для площини, \(2\lambda /r\) для нитки, \(Q/r^2\) зовні сферичної оболонки й нуль усередині неї. Інтегральна форма має більшу математичну загальність (вона застосовна й до точкових зарядів, заряджених ниток і поверхонь), але для фізичних розподілів обидві форми еквівалентні. Із самої теореми Гаусса випливає теорема Ерншоу: стійка рівновага заряду під дією лише електростатичних сил неможлива, тому, зокрема, речовина не може складатися з нерухомих зарядів.
Друга фундаментальна властивість поля — його потенціальність. Робота сил електростатичного поля не залежить від траєкторії, а це рівносильне трьом іншим твердженням: \(\oint _L\Efield \cdot d\vect r=0\), \(\rot \Efield =0\) (2.50) та існування потенціалу, \(\Efield =-\grad \phi \). Потенціал визначено з точністю до адитивної сталої; для обмеженого розподілу зарядів зручно покласти \(\phi (\infty )=0\), а сталі інтегрування в різних областях пов’язує неперервність потенціалу. Еквіпотенціальні поверхні скрізь перпендикулярні до силових ліній. Безвихровий характер поля означає, що його лінії не можуть бути замкненими, на відміну від ліній вихрових полів.
Для повного опису поля на заряджених поверхнях (і на межі двох середовищ) рівняння доповнюють граничними умовами: стрибок нормальної складової \(E_{2n}-E_{1n}=4\pi \sigma \) (наслідок теореми Гаусса) і неперервність тангенціальної, \(E_{2\tau }=E_{1\tau }\) (наслідок теореми про циркуляцію). Підстановка \(\Efield =-\grad \phi \) в теорему Гаусса дає рівняння Пуассона \(\nabla ^2\phi =-4\pi \rho \) (2.45), а в області без зарядів — рівняння Лапласа (2.46). За теоремою єдиності розв’язок, що задовольняє рівняння й граничні умови (задані на межі значення \(\phi \) або \(E_n\)), єдиний, тому його можна знаходити довільним способом, зокрема вгадуванням.
Система рівнянь електростатики є окремим випадком більш загальної системи рівнянь Максвелла для електромагнітного поля, коли часові похідні полів дорівнюють нулю. У цьому випадку електричне поле описується лише розподілом зарядів. В електростатиці принцип близькодії неочевидний, бо закон Кулона має вигляд далекодії. Повною мірою він проявляється в нестаціонарних процесах, де змінне поле поширюється зі скінченною швидкістю у вигляді електромагнітних хвиль.
Задачі
-
2.1. Нескінченно довгий циліндр радіуса \(R\) рівномірно заряджений з об’ємною густиною \(\rho \). Знайдіть напруженість і потенціал поля всередині та зовні циліндра. Чи можна, як для кулі, вважати потенціал рівним нулю на нескінченності? Де зручно вибрати початок відліку потенціалу? [відповідь]
-
2.2. Тонкий напівнескінченний стрижень рівномірно заряджений з лінійною густиною \(\lambda \). На продовженні осі стрижня на відстані \(l\) від його кінця знаходиться точковий заряд \(q\). Знайдіть силу взаємодії зарядженого стрижня і точкового заряду. Обчисліть її для \(\lambda = 10\) мкКл/м, \(l = 20\) см, \(q = 10\) нКл (у СІ закон Кулона містить множник \(1/4\pi \epsilon _0 \approx 9\cdot 10^{9}\) Н\(\cdot \)м\(^2\)/Кл\(^2\)). [відповідь]
-
2.3. Заряд \(q\) знаходиться на осі кільця радіусом \(R\). Відстань від заряду до центра кільця дорівнює \(z\). Знайдіть потік електричного поля через плоску поверхню, обмежену кільцем. [відповідь]
-
2.4. Заряд \(q\) знаходиться в центрі циліндра висотою \(h\). Радіус основи циліндра \(R\). Знайдіть потік вектора напруженості через бічну поверхню циліндра.
Вказівка: скористайтеся розв’язком задачі 2.3. [відповідь]
-
2.5. Куля радіуса \(R\) заряджена з об’ємною густиною \(\rho = \rho _0 r/R\), де \(r\) — відстань від центру. Знайдіть повний заряд кулі \(Q\), напруженість і потенціал поля всередині та зовні кулі (\(\phi (\infty ) = 0\)). Порівняйте потенціал у центрі з потенціалом у центрі рівномірно зарядженої кулі з тим самим зарядом (2.39) і поясніть різницю. [відповідь]
-
2.6. а) Обчисліть дивергенцію й ротор радіус-вектора \(\vect r\). б) Беручи часткові похідні, знайдіть дивергенцію поля точкового заряду \(\Efield = q\vect r/r^3\) в області \(r>0\). Чому дорівнює дивергенція при \(r\to 0\)? Узгодьте відповідь із теоремою Гаусса. [відповідь]
-
2.7. Яку мінімальну швидкість повинен мати електрон, що перебуває на відстані \(4R\) від центра металевої сфери радіуса \(R\), щоб він міг досягти її поверхні? Сфера заряджена до потенціалу \(-400\) В (потенціал на нескінченності вважайте нульовим). [відповідь]
-
2.8. Яка прискорювальна різниця потенціалів потрібна для того, щоб надати електрону, що спочатку перебував у спокої, швидкість \(10^8\) см/с? [відповідь]
-
2.9. Помістимо точковий заряд \(Q\) у початок координат. Потенціал поля цього заряду \(\phi = \frac {Q}{r}\). Використовуючи формулу зв’язку напруженості та потенціалу, знайдіть напруженість поля точкового заряду. [відповідь]
-
2.10. Для поля \(\Efield = Ay\,\vect e_x + Ax\,\vect e_y\) (2.10), силові лінії якого ми знайшли в § 2.3, знайдіть потенціал і рівняння еквіпотенціальних ліній. Переконайтеся, що вони перпендикулярні до силових ліній \(x^2-y^2=C\) (2.15). Чи є заряди в області, де існує таке поле? [відповідь]
Контрольні питання
-
1. Дайте означення напруженості електричного поля через силу, що діє на пробний заряд. Чому пробний заряд має бути малим, щоб не спотворювати поле, яке він досліджує?
-
2. Виведіть напруженість поля точкового заряду із закону Кулона. Сформулюйте принцип суперпозиції для дискретної та неперервної системи зарядів.
-
3. Що таке силові лінії електричного поля? Як пов’язана густота силових ліній з величиною напруженості, і як записати диференціальне рівняння силових ліній \(dx/E_x = dy/E_y = dz/E_z\)?
-
4. Що таке потік вектора поля? Виведіть означення потоку швидкості рідини через поверхню й перенесіть його на потік вектора напруженості \(\Phi = \iint _S\Efield \cdot d\vect S\).
-
5. Доведіть теорему Гаусса \(\oiint _S\Efield \cdot d\vect S = 4\pi \sum q_i\), розглядаючи потік поля точкового заряду через тілесний кут. Чому потік поля зовнішнього заряду дорівнює нулю? Чому теореми Гаусса недостатньо для знаходження поля без додаткової симетрії задачі?
-
6. За допомогою теореми Гаусса знайдіть поле нескінченної зарядженої площини, двох різнойменно заряджених площин, нескінченної нитки, сферичної оболонки та кулі. Як у кожному випадку симетрія визначає вибір гауссової поверхні?
-
7. Сформулюйте теорему Ерншоу: чому стійка рівновага заряду в електростатичному полі неможлива? Чому з неї випливає, що речовина не може складатися з нерухомих зарядів, і чому класична фізика не може пояснити стійкість атома?
-
8. Виведіть диференціальну форму теореми Гаусса \(\divg \Efield =4\pi \rho \), розглядаючи потік через нескінченно малий паралелепіпед. Що означає локальність цієї форми теореми?
-
9. Сформулюйте теорему Остроградського–Гаусса для довільного векторного поля. Чому інтегральна форма теореми Гаусса має більшу математичну загальність, ніж диференціальна, у випадку розривних розподілів заряду?
-
10. Доведіть, що робота сил електростатичного поля при переміщенні заряду не залежить від траєкторії, — тобто що поле точкового заряду потенціальне. Як з принципу суперпозиції випливає потенціальність будь-якого електростатичного поля?
-
11. Дайте означення потенціалу як потенціальної енергії одиничного заряду, \(\phi =U/q\). Чому потенціал визначається лише з точністю до довільної адитивної сталої, і як зазвичай обирають початок відліку?
-
12. Виведіть закон збереження повної енергії зарядженої частинки в електростатичному полі, \(W=mv^2/2+q\phi =\const \).
-
13. Запишіть принцип суперпозиції для потенціалу дискретної та неперервної системи зарядів.
-
14. Виведіть зв’язок напруженості й потенціалу \(\Efield =-\grad \phi \). Чому потенціал — неперервна функція простору, за винятком точок розташування точкових зарядів?
-
15. Що таке еквіпотенціальні поверхні? Доведіть, що силові лінії завжди перпендикулярні до них і напрямлені в бік спадання потенціалу.
-
16. Знайдіть потенціал рівномірно зарядженої кулі. Як визначають сталі інтегрування зовні та всередині кулі? Чому всередині зарядженої сферичної оболонки поле дорівнює нулю, а потенціал — ні?
-
17. У чому полягає аналогія між картиною еквіпотенціальних поверхонь в електростатиці та рельєфом місцевості (лініями рівня висоти)?
-
18. Виведіть теорему про циркуляцію електростатичного поля в інтегральній формі \(\oint _L\Efield \cdot d\vect r=0\) з незалежності роботи поля від траєкторії.
-
19. Виведіть диференціальну форму теореми про циркуляцію \(\rot \Efield =0\), стягуючи контур циркуляції в точку. Сформулюйте теорему Стокса для довільного векторного поля.
-
20. Чим потенціальні поля відрізняються від вихрових за характером ліній поля (джерела й стоки проти замкнених ліній)? Яка з умов \(\divg \vect {A} = 0\), \(\rot \vect {A} = 0\) відповідає кожному з них?
-
21. Виведіть першу граничну умову \(E_{2n}-E_{1n}=4\pi \sigma \) для нормальної складової поля на межі розділу середовищ, застосовуючи теорему Гаусса до нескінченно малого циліндра.
-
22. Виведіть другу граничну умову \(E_{1\tau }=E_{2\tau }\) для тангенціальної складової поля, застосовуючи теорему про циркуляцію до нескінченно малого прямокутного контуру.
-
23. Виведіть рівняння Пуассона \(\nabla ^2\phi =-4\pi \rho \) і рівняння Лапласа \(\nabla ^2\phi =0\) з теореми Гаусса та зв’язку \(\Efield =-\grad \phi \).
-
24. Сформулюйте теорему єдиності розв’язку рівняння Пуассона (Лапласа) з граничними умовами. Які граничні умови потрібно задати? Чому можна «вгадати» розв’язок і бути впевненим у його правильності, якщо він задовольняє рівняння та граничні умови?
-
25. Запишіть повну систему рівнянь електростатичного поля у вакуумі — інтегральну й диференціальну форми, граничні умови та рівняння для потенціалу.