Електрика та магнетизм
Розділ 9 Магнітне поле у вакуумі
Магнітне поле не діє на нерухомий заряд і не виконує роботи над рухомим — і водночас саме воно обертає рамки двигунів і тримає стрілку компаса. Ця позірна суперечність зникає, щойно зрозуміти: магнітне поле не додає енергії системі, а лише «перенаправляє» рух.
Переосмислення ідей сучасної фізики
9.1 Означення
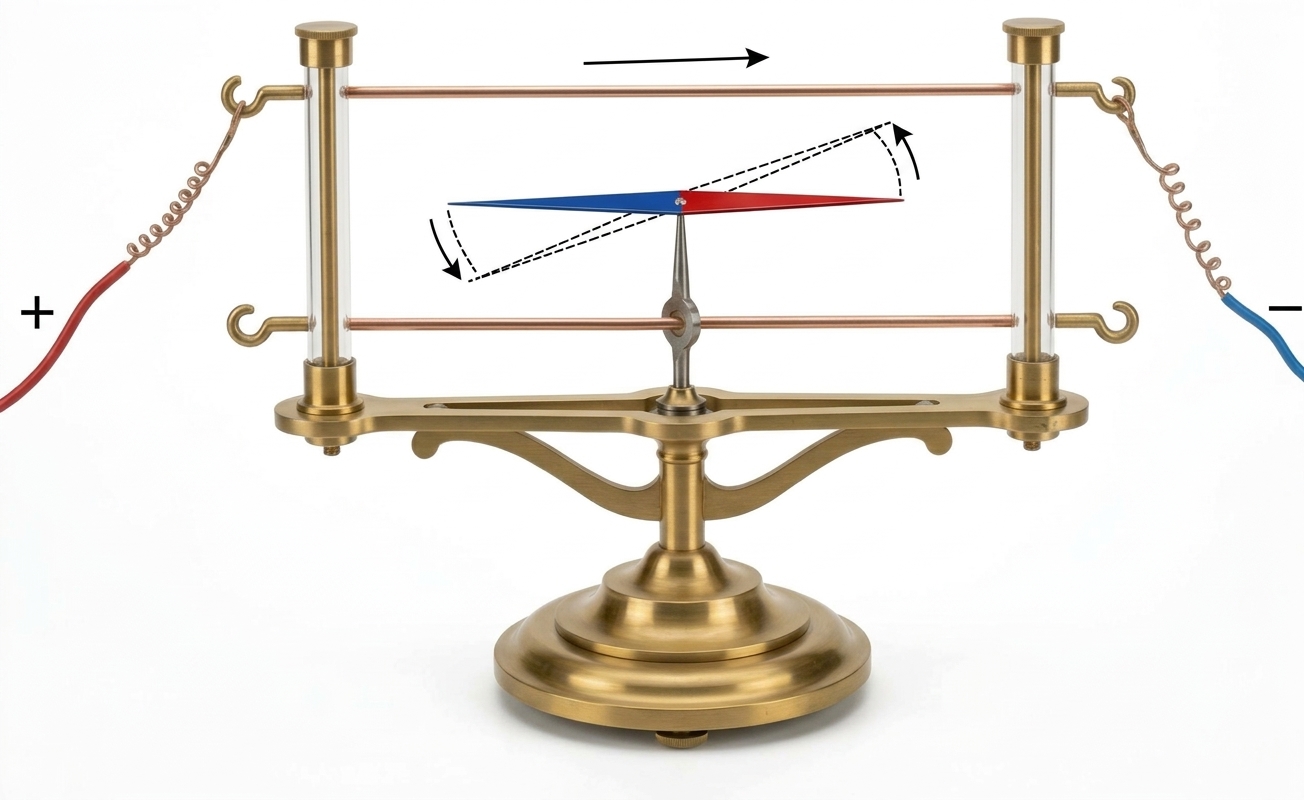
У 1820 р. датський фізик Г. Х. Ерстед виявив, що магнітна стрілка компаса, розташована поблизу провідника, відхиляється, щойно по провіднику пускають електричний струм (рис. 9.1). Цей дослід став першим експериментальним доказом того, що електричний струм впливає на магніт, тобто що рухомі заряди й магнетизм — взаємопов’язані явища.
До досліду Ерстеда електрику й магнетизм вважали двома окремими, ніяк не пов’язаними розділами фізики. Відкриття Ерстеда — відправна точка об’єднання цих двох явищ в єдину теорію електромагнетизму, вершиною якого стануть згодом рівняння Максвелла.
Магнітним полем називають силове поле, що діє на рухомі заряди (а отже, і на електричні струми, і на тіла, які мають магнітний момент). Ключова відмінність від електричного поля — магнітне поле не діє на нерухомі заряди: сила, з якою воно діє на заряд, з’являється лише тоді, коли заряд рухається (рис. 9.2).
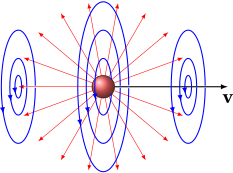
Магнітне поле створюється рухомими зарядами, тобто електричним струмом; що саме рух заряду, а не наявність провідника, породжує поле, показують досліди Роуленда й Ейхенвальда (с. (page for section 9.4)). Якщо струми не змінюються в часі, вони створюють постійне (стале) магнітне поле — саме такі поля ми і вивчатимемо в цьому розділі, залишаючи змінні в часі поля для подальших розділів курсу.
9.2 Характеристика магнітного поля
На відміну від електростатики, де характеристику поля — напруженість \(\Efield \) — зручно ввести через силу, що діє на пробний заряд (\(\Efield = \vect F/q\)), для магнітного поля такий підхід не спрацьовує безпосередньо: магнітних зарядів (магнітних монополів) у природі досі не виявлено, хоча їх шукають.
Натомість у природі існують магнітні диполі — магнітна стрілка, коловий виток зі струмом тощо. Скориставшись аналогією з моментом сил, що діє на електричний диполь в електричному полі, \(\vect M = \left [\vect p_e\times \Efield \right ]\), вводять характеристику магнітного поля — вектор \(\Bfield \) — через момент сил, що діє на магнітний диполь із моментом \(\vect p_m\):
\(\seteqnumber{0}{9.}{0}\)\begin{equation} \label {eq:TorqueDipoleAnalogy} \vect M = \left [\vect p_m\times \Bfield \right ], \qquad M_{\max } = p_m B. \end{equation}
Отже,
\(\seteqnumber{0}{9.}{1}\)\begin{equation*} B = \frac {M_{\max }}{p_m}: \end{equation*}
величина вектора індукції чисельно дорівнює максимальному обертальному моменту, що діє на одиничний магнітний момент, вміщений у це поле. Напрям \(\Bfield \) збігається з напрямом, уздовж якого встановлюється магнітний момент у положенні стійкої рівноваги (див. (9.35)).
Точне означення вектора \(\vect p_m\) дамо нижче (§ 9.7); поки що досить сприймати його як міру «інтенсивності» магнітного диполя — так само як електричний дипольний момент \(\vect p_e=\sum _i q_i\vect r_i\) (3.1) характеризує систему зарядів, не будучи при цьому їхнім сумарним зарядом.
Історична довідка. Вектор \(\Bfield \) називають не напруженістю, а індукцією магнітного поля — на відміну від \(\Efield \). Причина — історична. Напруженістю магнітного поля спершу називали вектор \(\Hfield \), який вводили через силу, що діє на магнітний полюс (за аналогією з \(\Efield \) і законом Кулона для полюсів). Термін «індукція» закріпився за вектором \(\Bfield \), бо в речовині це поле індукується намагнічуванням: \(\Bfield \) відрізняється від \(\Hfield \) на внесок намагніченості (гл. 10). У вакуумі в гауссовій системі \(\Bfield \) і \(\Hfield \) збігаються, але саме \(\Bfield \) входить у силу Лоренца, тому саме він є фундаментальною характеристикою поля.
У гауссовій системі одиниць величину магнітного поля вимірюють у гаусах (Гс), а в СІ — у теслах (Тл):
\(\seteqnumber{0}{9.}{1}\)\begin{equation*} 1\ \text {Тл} = 10^4\ \text {Гс}. \end{equation*}
Для орієнтира: магнітне поле Землі на поверхні — близько \(0{,}5\) Гс, поле звичайного постійного магніту — сотні Гс, поле надпровідного магніту в томографі — одиниці Тл.
9.3 Дія магнітного поля на заряджені частинки та струми
Сила Лоренца та сила Ампера
Магнітною складовою сили Лоренца називають силу, що діє на рухомий заряд \(q\) з боку магнітного поля:
\(\seteqnumber{0}{9.}{1}\)\begin{equation} \label {eq:LorentzMagnetic} \vect F = q\left [\frac {\vect v}{c}\times \Bfield \right ]. \end{equation}
Повна сила, що діє на заряд у присутності як електричного, так і магнітного поля (власне і є сила Лоренца), — це сума електричної та магнітної складових:
\(\seteqnumber{0}{9.}{2}\)\begin{equation*} \tcbhighmath { \vect F = q\left (\Efield + \left [\frac {\vect v}{c}\times \Bfield \right ]\right ). } \end{equation*}
Силою Ампера називають силу, що діє з боку магнітного поля не на окремий заряд, а на струм. Якщо в елементі об’єму \(dV\) провідника густина струму дорівнює \(\vect j\), то, підсумовуючи внесок (9.2) від усіх носіїв заряду в цьому об’ємі (\(dq\,\vect v \to \vect j\, dV\), див. нижче), маємо
\(\seteqnumber{0}{9.}{2}\)\begin{equation} \label {eq:AmpereForceVol} \tcbhighmath { d\vect F = \frac 1c\left [\vect j\, dV\times \Bfield \right ], } \end{equation}
де величину \(\vect j\, dV\) називають елементом об’ємного струму.
Зв’язок сили Лоренца та сили Ампера
Покажемо явно, що формула (9.3) — прямий наслідок магнітної сили Лоренца (9.2). Сила Лоренца, що діє на заряд \(dq\), який рухається зі швидкістю \(\vect v\), дорівнює \(d\vect F = \left [dq\,\vect v/c \times \Bfield \right ]\). Оскільки \(dq\,\vect v = \rho \vect v\, dV = \vect j\, dV\) (гл. 7; тут \(\rho \) — густина заряду саме рухомих носіїв: у нейтральному провіднику повна густина заряду дорівнює нулю, а струм є), звідси одразу отримуємо формулу (9.3). Для окремого рухомого заряду \(q\) роль «елемента струму» відіграє добуток \(q\vect v\).
Елемент струму
Якщо в задачі не цікавляться внутрішньою будовою провідника й розподілом струму в його товщі, елемент об’ємного струму зручно спростити до елемента лінійного струму. Нехай струм тече тонким провідником із площею поперечного перерізу \(S\) (рис. 9.3). Уведемо вектор ділянки провідника завдовжки \(d\ell \) за формулою \(d\symbfscr {l} = \vect n\, d\ell \), де \(\vect n\) — одиничний вектор уздовж осі провідника. Тоді \(\vect j = j\vect n\), а \(I = jS\), тому
\(\seteqnumber{0}{9.}{3}\)\begin{equation} \label {eq:LinearCurrentElement} \vect j\, dV = j\vect n\, S\, d\ell = I\, d\symbfscr {l}, \end{equation}
і сила Ампера для елемента лінійного струму
\(\seteqnumber{0}{9.}{4}\)\begin{equation} \label {eq:AmpereForceLin} \tcbhighmath { d\vect F = \frac 1c\left [I\, d\symbfscr {l}\times \Bfield \right ]. } \end{equation}
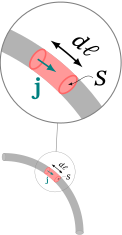
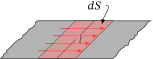
Залежно від того, як саме розподілений струм, зручно користуватись однією з трьох еквівалентних форм елемента струму (рис. 9.4): об’ємним струмом \(\vect j\, dV\) (коли важливий розподіл струму по товщі провідника), лінійним струмом \(I\, d\symbfscr {l}\) (коли провідник тонкий, і досить знати лише повний струм у ньому) або поверхневим струмом \(\vect i\, dS\) (коли струм тече тонким шаром по поверхні — наприклад, струми в надпровідниках чи високочастотні струми в провідниках); тут \(i = I/\ell _{\perp }\) — поверхнева густина струму (сила струму, що припадає на одиницю довжини лінії, перпендикулярної до напряму струму).


Робота магнітного поля
Обчислимо роботу магнітної складової сили Лоренца над рухомим зарядом:
\(\seteqnumber{0}{9.}{5}\)\begin{equation*} \delta A = \vect F\cdot d\vect r = \vect F\cdot \vect v\, dt = \left [\frac {q\vect v}{c}\times \Bfield \right ]\cdot \vect v\, dt. \end{equation*}
Скориставшись властивістю мішаного добутку, \(\vect a\cdot [\vect b\times \vect w] = \vect w\cdot [\vect a\times \vect b]\), маємо \(\vect v\cdot \left [\vect v\times \Bfield \right ] = \Bfield \cdot \left [\vect v\times \vect v\right ] = 0\) (оскільки \(\left [\vect v\times \vect v\right ]\equiv 0\)), тому
\(\seteqnumber{0}{9.}{5}\)\begin{equation} \label {eq:WorkMagnetic} \tcbhighmath { \delta A = 0. } \end{equation}
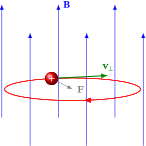
За теоремою про зміну кінетичної енергії, \(A = \Delta \left (mv^2/2\right ) = 0\), тобто кінетична енергія зарядженої частинки в магнітному полі не змінюється: магнітне поле не виконує роботи над частинкою (рис. 9.5 — траєкторія зарядженої частинки в однорідному магнітному полі: сила \(\vect F\) завжди перпендикулярна до швидкості \(\vect v\) і лише викривляє траєкторію, не змінюючи модуля швидкості).
9.4 Закон Біо-Савара-Лапласа
Формулювання закону
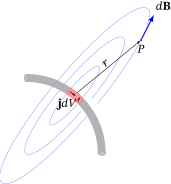
У 1820 р. Ж.-Б. Біо та Ф. Савар на основі експериментів встановили закон, який визначає величину й напрямок магнітного поля елемента струму, а П.-С. Лаплас надалі його математично узагальнив. Тепер цей закон називається законом Біо-Савара-Лапласа. Якщо радіус-вектор точки спостереження \(P\) відносно розглянутого елемента струму дорівнює \(\vect {\mathcal r}\) (рис. 9.6), то поле, створюване елементом об’ємного струму \(\vect j\, dV'\), дорівнює
\(\seteqnumber{0}{9.}{6}\)\begin{equation} \label {eq:BSL} \tcbhighmath { d\Bfield = \frac 1c\, \frac {\left [\vect j\, dV'\times \vect {\mathcal r}\right ]}{\mathcal r^3}. } \end{equation}
Історична довідка. Множник \(1/c\) у формулі (9.7) — це електродинамічна константа, яка в гауссовій системі одиниць виникає внаслідок того, що струм визначається через електростатичні одиниці заряду. Її експериментально виміряли В. Вебер і Р. Кольрауш (1856) як відношення електростатичної та електромагнітної одиниць заряду. У їхніх дослідах лейденську банку заряджали від електростатичної машини й вимірювали заряд синус-електрометром (електростатичні одиниці), а потім розряджали її через балістичний гальванометр (електромагнітні одиниці). Відношення цих двох числових значень дало константу, що, як виявилось згодом, збіглася зі швидкістю світла. Дж. К. Максвелл згодом показав, що це не випадковий збіг: з його рівнянь випливало, що електромагнітні хвилі поширюються зі швидкістю \(c\), і що світло є електромагнітною хвилею.
Як і електричне поле, магнітне поле підкоряється принципу суперпозиції: поле довільної системи струмів — це векторна сума (інтеграл) внесків від усіх елементів струму:
\(\seteqnumber{0}{9.}{7}\)\begin{equation} \label {eq:Superposition} \Bfield = \int d\Bfield . \end{equation}
Закон Біо-Савара-Лапласа — це магнітний аналог закону Кулона: обидва є емпіричними законами, обидва підкоряються принципу суперпозиції, і в обох поле спадає з відстанню як \(1/\mathcal r^2\). Головна відмінність — геометрична: поле точкового заряду напрямлене вздовж \(\vect {\mathcal r}\) (радіально), тоді як поле елемента струму, через векторний добуток, перпендикулярне і до струму, і до \(\vect {\mathcal r}\) (тобто «закручується» навколо провідника). Є й фізична відмінність: точковий заряд існує сам по собі, а ізольований елемент струму — ні (стаціонарні струми замкнені, \(\divg \vect j = 0\)), тому закон (9.7) можна перевірити на досліді лише для замкнених контурів.
Відносність величини магнітного поля
Розглянемо один і той самий рухомий заряд з погляду двох різних спостерігачів: спостерігача \(K'\), що рухається разом із зарядом, і спостерігача \(K\), відносно якого заряд рухається зі швидкістю \(\vect v\). Відносно спостерігача \(K'\) заряд нерухомий, тому магнітного поля навколо нього немає (є лише електричне поле \(\Efield \)). Відносно ж спостерігача \(K\), за законом Біо-Савара-Лапласа для точкового заряду (\(\vect j\, dV \to q\vect v\)),
\(\seteqnumber{0}{9.}{8}\)\begin{equation} \label {eq:BFromBprimeM} \Bfield = \frac 1c\, \frac {q\vect v\times \vect {\mathcal r}}{\mathcal r^3} = \frac {\vect v}{c}\times \frac {q\vect {\mathcal r}}{\mathcal r^3} = \frac {\vect v}{c}\times \Efield . \end{equation}
Той самий заряд для одного спостерігача створює лише електричне поле, а для іншого — і електричне, і магнітне. Оскільки саме поле — фізично реальний об’єкт, а не розрахункова абстракція, цей результат означає, що поділ електромагнітного поля на «електричну» і «магнітну» складові залежить від системи відліку: електричне й магнітне поля — не два окремі поля, а дві грані одного й того самого електромагнітного поля. Строге і повне розкриття цього факту дає спеціальна теорія відносності, де \(\Efield \) і \(\Bfield \) об’єднуються в єдиний тензор електромагнітного поля; формула (9.9) — це лише перше (нерелятивістське, \(v\ll c\)) наближення до точного релятивістського закону перетворення полів (див. розділ «Відносність електричного і магнітного полів»).
Історична довідка. Досліди Роуленда й Ейхенвальда. Чи створює магнітне поле сам рух зарядженого тіла, а не лише струм у провіднику? Від відповіді залежить справедливість формули (9.9). Її дали досліди Г. Роуленда (1876 р., у лабораторії Г. Гельмгольца в Берліні) та О. Ейхенвальда (1901–1903 рр.), в яких спостерігали магнітну дію конвекційного струму, тобто заряджених тіл, що рухаються: заряджений диск, який швидко обертається, діє на магнітну стрілку так само як і колові струми.
Оцінимо ефект. Нехай диск радіуса \(R\) має поверхневу густину заряду \(\sigma \) і обертається з кутовою швидкістю \(\omega \). Кільце радіуса \(r\) і завширшки \(dr\) дає струм \(dI = \sigma \omega r\, dr\), а його поле в центрі, за законом Біо-Савара-Лапласа, дорівнює \(dB = 2\pi \, dI/(cr)\). Звідси
\(\seteqnumber{0}{9.}{9}\)\begin{equation*} B = \frac {2\pi \sigma \omega R}{c} = \frac {2Q\omega }{cR}. \end{equation*}
Для реальних параметрів це поле надзвичайно мале (задача 9.5), тому потрібні були чутливі астатичні магнітометри й ретельне екранування від земного поля. Дослід стояв на межі чутливості приладів і не раз піддавався сумніву (на початку ХХ ст. В. Кремьє спершу не зміг його відтворити), проте Ейхенвальд суттєво підвищив точність і підтвердив, що магнітна дія конвекційного струму збігається з дією рівного йому струму провідності.
Поле нескінченного прямого провідника.. Знайдемо магнітне поле на відстані \(r\) від нескінченно довгого прямолінійного провідника зі струмом \(I\). Скориставшись результатом задачі про поле зарядженої нитки (гл. 2) як геометричною підказкою, — інтеграл за формою той самий, — виконаємо пряме інтегрування закону Біо-Савара-Лапласа вздовж провідника.
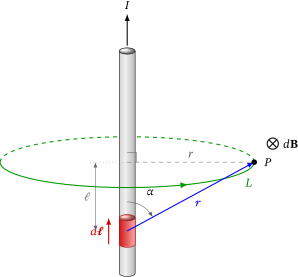
Нехай точка спостереження перебуває на відстані \(r\) від провідника; параметризуємо елемент струму кутом \(\alpha \) між напрямком струму (елементом \(d\symbfscr {l}\)) і вектором \(\vect {\mathcal r}\), проведеним від елемента струму до точки спостереження. Тоді \(d\ell = r\, d\alpha /\sin ^2\alpha \), \(\mathcal r = r/\sin \alpha \); кожен елемент дає внесок, напрямлений однаково (перпендикулярно до площини, що містить провідник і точку спостереження), тому поля просто додаються:
\(\seteqnumber{0}{9.}{9}\)\begin{equation*} B = \int \limits _{0}^{\pi } \frac {I\, d\ell \, \sin \alpha }{c\,\mathcal r^2} = \frac {I}{cr}\int \limits _{0}^{\pi } \sin \alpha \, d\alpha = \frac {I}{cr}\Bigl [-\cos \alpha \Bigr ]_{0}^{\pi } = \frac {2I}{cr}. \end{equation*}
Отже,
\(\seteqnumber{0}{9.}{9}\)\begin{equation} \label {eq:InfiniteWireResult} B = \frac {2I}{cr}. \end{equation}
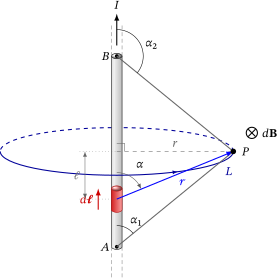
Поле відрізка провідника. Визначимо магнітне поле в точці \(P\) на відстані \(r\) від скінченного відрізка провідника зі струмом; положення точки визначається кутами \(\alpha _1\) і \(\alpha _2\) між напрямком струму (елементом \(d\symbfscr {l}\)) і векторами \(\vect {\mathcal r}_1\), \(\vect {\mathcal r}_2\), проведеними з кінців відрізка до точки \(P\). Обчислення повторює попередній приклад, тільки тепер межі інтегрування скінченні:
\(\seteqnumber{0}{9.}{10}\)\begin{equation*} B = \frac {I}{cr}\int \limits _{\alpha _1}^{\alpha _2} \sin \alpha \, d\alpha = \frac {I}{cr}\Bigl [-\cos \alpha \Bigr ]_{\alpha _1}^{\alpha _2} = \frac {I}{cr}\left (\cos \alpha _1 - \cos \alpha _2\right ). \end{equation*}
При \(\alpha _1 \to 0\), \(\alpha _2 \to \pi \) (провідник стає нескінченним в обидва боки) ця формула, як і мало бути, переходить у результат (9.10): \(\cos 0 - \cos \pi = 1 - (-1) = 2\).
Досліди Ампера. Взаємодія струмів
У 1820–1826 рр. А. Ампер вивчав силову взаємодію струмів і сформулював закон взаємодії елементів струму, з якого випливає й вираз для сили, що діє на елемент струму в магнітному полі. Оскільки відокремлений елемент струму експериментально створити не можна, Ампер вивчав вплив паралельних провідників один на одного та поведінку замкнених контурів різної форми в магнітному полі. Він встановив дослідним шляхом, що паралельні провідники зі струмами, що течуть в одному напрямку, притягуються, а в протилежних напрямках — відштовхуються.
Скориставшись результатом (9.10) і законом Ампера (9.5), легко отримати кількісний вираз для сили взаємодії двох нескінченних паралельних провідників зі струмами \(I_1\) і \(I_2\) на відстані \(d\) один від одного, у розрахунку на одиницю довжини:
\(\seteqnumber{0}{9.}{10}\)\begin{equation} \label {eq:AmpereParallelWires} \frac {F}{\ell } = \frac {2I_1I_2}{c^2 d}. \end{equation}
Історична довідка. Закон взаємодії паралельних струмів відіграв важливу роль у становленні систем електромагнітних одиниць. В електромагнітній системі СГС на його основі визначали одиницю струму, а в SI він лежав в основі історичного означення ампера. За цим означенням, два нескінченно довгі паралельні провідники у вакуумі, розташовані на відстані \(1\) м один від одного й по яких течуть однакові струми силою \(1\) А, взаємодіють із силою \(2\cdot 10^{-7}\) Н на метр довжини.
9.5 Вектор-потенціал магнітного поля
Запишемо закон Біо-Савара-Лапласа (9.7)–(9.8) для довільного розподілу струму \(\vect j(\vect r')\) (рис. 9.8), користуючись позначенням \(\vect {\mathcal r} = \vect r - \vect r'\):
\(\seteqnumber{0}{9.}{11}\)\begin{equation*} \Bfield (\vect r) = \iiint \limits _{V'} \frac 1c\, \frac {\vect j(\vect r')\, dV' \times (\vect r-\vect r')}{|\vect r - \vect r'|^3}. \end{equation*}
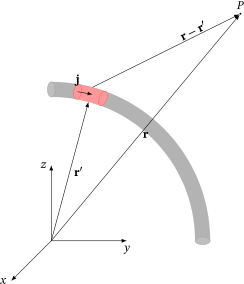
Скористаємось тотожністю \(\dfrac {\vect r - \vect r'}{|\vect r-\vect r'|^3} = -\grad _{\vect r} \dfrac 1{|\vect r - \vect r'|}\) (тут \(\grad \) діє на координати точки спостереження \(\vect r\)), а також тотожністю \(\rot (\phi \vect C) = \phi \rot \vect C + \left [\grad \phi \times \vect C\right ]\). Оскільки \(\vect j(\vect r')\) не залежить від \(\vect r\), \(\rot _{\vect r}\vect j(\vect r') = 0\), і
\(\seteqnumber{0}{9.}{11}\)\begin{equation*} \Bfield (\vect r) = \int \limits _{V'} \frac 1c \grad \frac 1{|\vect r-\vect r'|}\times \vect j(\vect r')\, dV' = \rot \frac 1c\int \limits _{V'} \frac {\vect j(\vect r')\, dV'}{|\vect r-\vect r'|}. \end{equation*}
Отже, магнітне поле можна подати у вигляді ротора деякого допоміжного векторного поля:
\(\seteqnumber{0}{9.}{11}\)\begin{equation} \label {eq:BrotA} \tcbhighmath { \Bfield = \rot \vect A, } \end{equation}
де \(\vect A\) називають вектор-потенціалом магнітного поля:
\(\seteqnumber{0}{9.}{12}\)\begin{equation} \label {eq:VectorPotentialDef} \tcbhighmath { \vect A(\vect r) = \frac 1c\int \limits _{V'} \frac {\vect j(\vect r')\, dV'}{|\vect r-\vect r'|}, \qquad \vect A(\vect r) = \frac 1c \sum \limits _i \frac {q_i\vect v_i}{|\vect r - \vect r_i|} } \end{equation}
(друга формула — для системи точкових зарядів).
Вектор-потенціал \(\vect A\) відіграє в магнітостатиці ту саму роль, що й скалярний потенціал \(\phi \) в електростатиці: обидва — допоміжні величини, через які поле виражається простіше, ніж напряму. Принципова відмінність — \(\vect A\) векторний, а \(\phi \) скалярний, що відображає вихровий характер магнітного поля на противагу потенціальному характеру електростатичного.
Калібрування вектор-потенціалу
Вектор-потенціал вводиться неоднозначно: два вектор-потенціали \(\vect A\) і \(\vect A' = \vect A + \grad f(\vect r)\) (де \(f\) — будь-яка скалярна функція) призводять до одного й того самого магнітного поля \(\Bfield \), оскільки \(\rot (\grad f) \equiv 0\) для будь-якої функції \(f\). Цю свободу вибору (калібрувальну свободу) можна використати, щоб накласти на \(\vect A\) якесь додаткове зручне обмеження. Найзручніше в магнітостатиці — накласти умову
\(\seteqnumber{0}{9.}{13}\)\begin{equation} \label {eq:CoulombGauge} \tcbhighmath { \divg \vect A = 0 } \end{equation}
— її називають кулонівським калібруванням. Саме таке калібрування задовольняє вираз (9.13), отриманий напряму із закону Біо-Савара-Лапласа (у цьому неважко переконатись, узявши дивергенцію і скориставшись рівнянням неперервності для стаціонарного струму, \(\divg \vect j = 0\); струми вважаємо локалізованими в скінченній області).
9.6 Теореми магнітостатики
Теорема Гаусса для магнітного поля
Маючи на увазі тотожність \(\divg \rot \vect A \equiv 0\) (дивергенція будь-якого ротора тотожно дорівнює нулю) і формулу \(\Bfield = \rot \vect A\), відразу отримуємо теорему Гаусса для магнітного поля в диференціальній формі:
\(\seteqnumber{0}{9.}{14}\)\begin{equation} \label {eq:GaussMagDiff} \tcbhighmath { \divg \Bfield = 0. } \end{equation}
Застосовуючи теорему Остроградського-Гаусса, отримуємо інтегральну форму:
\(\seteqnumber{0}{9.}{15}\)\begin{equation*} \tcbhighmath { \oiint \limits _S \Bfield \cdot d\vect S = 0. } \end{equation*}
Теорема Гаусса для \(\Bfield \) — це математичний вираз того самого факту, з якого ми почали розділ: вільних магнітних зарядів немає (у жодному досліді їх досі не виявлено). Силові лінії індукції магнітного поля не мають ні витоків, ні стоків — вони або замкнені самі на себе, або йдуть з нескінченності в нескінченність, але ніколи не починаються й не закінчуються в певній точці простору (на відміну від ліній \(\Efield \), які починаються й закінчуються на електричних зарядах).
Теорема про циркуляцію: диференціальна форма
Знайдемо ротор вектора \(\Bfield \), скориставшись відомою тотожністю \(\rot \rot \vect A = \grad (\divg \vect A) - \nabla ^2\vect A\) і кулонівським калібруванням (9.14) (\(\divg \vect A = 0\)):
\(\seteqnumber{0}{9.}{15}\)\begin{equation} \label {eq:CurlBDiff} \rot \Bfield = \rot \rot \vect A = \grad (\divg \vect A) - \nabla ^2\vect A = -\nabla ^2\vect A. \end{equation}
З іншого боку, можна показати (за прямою аналогією з електростатикою), що кожна декартова компонента вектора \(\vect A\) (9.13) задовольняє рівняння Пуассона з джерелом \(\vect j/c\):
\(\seteqnumber{0}{9.}{16}\)\begin{equation*} \nabla ^2\phi = -4\pi \rho , \quad \phi = \iiint \limits _{V'} \frac {\rho \, dV'}{|\vect r-\vect r'|} \qquad \Longleftrightarrow \qquad \nabla ^2\vect A = -\frac {4\pi }c\vect j, \quad \vect A = \frac 1c \iiint \limits _{V'} \frac {\vect j\, dV'}{|\vect r-\vect r'|}. \end{equation*}
Однакові за формою рівняння за однакових граничних умов мають однакові розв’язки — це загальний і дуже потужний принцип математичної фізики: рівняння Пуассона для кожної компоненти \(\vect A\) математично тотожне рівнянню Пуассона для потенціалу \(\phi \), з тією лише заміною \(\rho \to j_x/c,\ j_y/c,\ j_z/c\). Тому математичний апарат, розвинений для електростатики (методи розв’язання рівняння Пуассона тощо), переноситься на задачі магнітостатики — варто лише правильно «перекласти» одну задачу в термінах іншої і врахувати, що граничні умови для \(\vect A\) на межах середовищ інші, ніж для \(\phi \).
Підставляючи \(\nabla ^2\vect A = -4\pi \vect j/c\) у (9.16), отримуємо теорему про циркуляцію магнітного поля в диференціальній формі:
\(\seteqnumber{0}{9.}{16}\)\begin{equation} \label {eq:CirculationDiff} \tcbhighmath { \rot \Bfield = \frac {4\pi }c\vect j. } \end{equation}
Зауважимо, що цю теорему виведено для стаціонарних струмів (\(\divg \vect j = 0\)). Для змінних у часі полів її доведеться доповнити струмом зміщення (гл. 14).
Теорема про циркуляцію: інтегральна форма
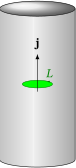
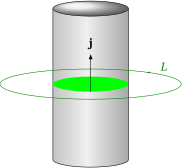
Застосовуючи до (9.17) теорему Стокса, отримуємо інтегральну форму: циркуляція вектора \(\Bfield \) по довільному замкненому контуру \(L\) пропорційна повному струму, що протікає крізь будь-яку поверхню \(S\), натягнуту на цей контур (рис. 9.9):
\(\seteqnumber{0}{9.}{17}\)\begin{equation*} \tcbhighmath { \oint \limits _L \Bfield \cdot d\vect r = \frac {4\pi }c \iint \limits _S \vect j\cdot d\vect S. } \end{equation*}
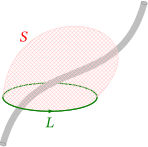
У випадку дискретних (лінійних) струмів це співвідношення набуває найпростішого вигляду: циркуляція \(\Bfield \) по контуру \(L\) пропорційна алгебраїчній сумі струмів, що охоплюються цим контуром (рис. 9.10):
\(\seteqnumber{0}{9.}{17}\)\begin{equation} \label {eq:CirculationDiscrete} \tcbhighmath { \oint \limits _L \Bfield \cdot d\vect r = \frac {4\pi }c \sum \limits _i I_i. } \end{equation}
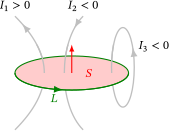
Знак кожного струму \(I_i\) у сумі (9.18) визначають за правилом правого гвинта (правилом буравчика): якщо чотири пальці правої руки вказують напрям обходу контуру \(L\), то великий палець вказує напрям, у якому струм слід вважати додатним. Провідник, що не проходить крізь поверхню, натягнуту на контур (або проходить крізь неї двічі, в обидва боки, як у підковоподібному контурі), не робить внеску в циркуляцію: його поле в точках контуру не дорівнює нулю, але циркуляція цього поля по контуру дорівнює нулю.
Приклади на теорему про циркуляцію
Теорема про циркуляцію, так само як і теорема Гаусса в електростатиці, дає змогу без громіздкого інтегрування знайти поле в задачах з високою симетрією — достатньо обрати контур \(L\) так, щоб на ньому \(B = \const \), а \(\Bfield \parallel d\vect r\).
Поле нескінченного прямого провідника. Розглянемо рис. 9.7. Обираємо контур \(L\) — коло радіуса \(r\) у площині, перпендикулярній до провідника, з центром на провіднику. З міркувань симетрії \(\Bfield \) напрямлене по дотичній до цього кола й однакове за модулем усюди на ньому, тому \(\oint _L \Bfield \cdot d\vect r = B\cdot 2\pi r\), а циркуляція охоплює струм \(I\); звідси одразу \(B = 2I/(cr)\) — той самий результат, що й ми вже отримали прямим інтегруванням закону Біо-Савара-Лапласа, формула (9.10), але тепер — значно простіше.
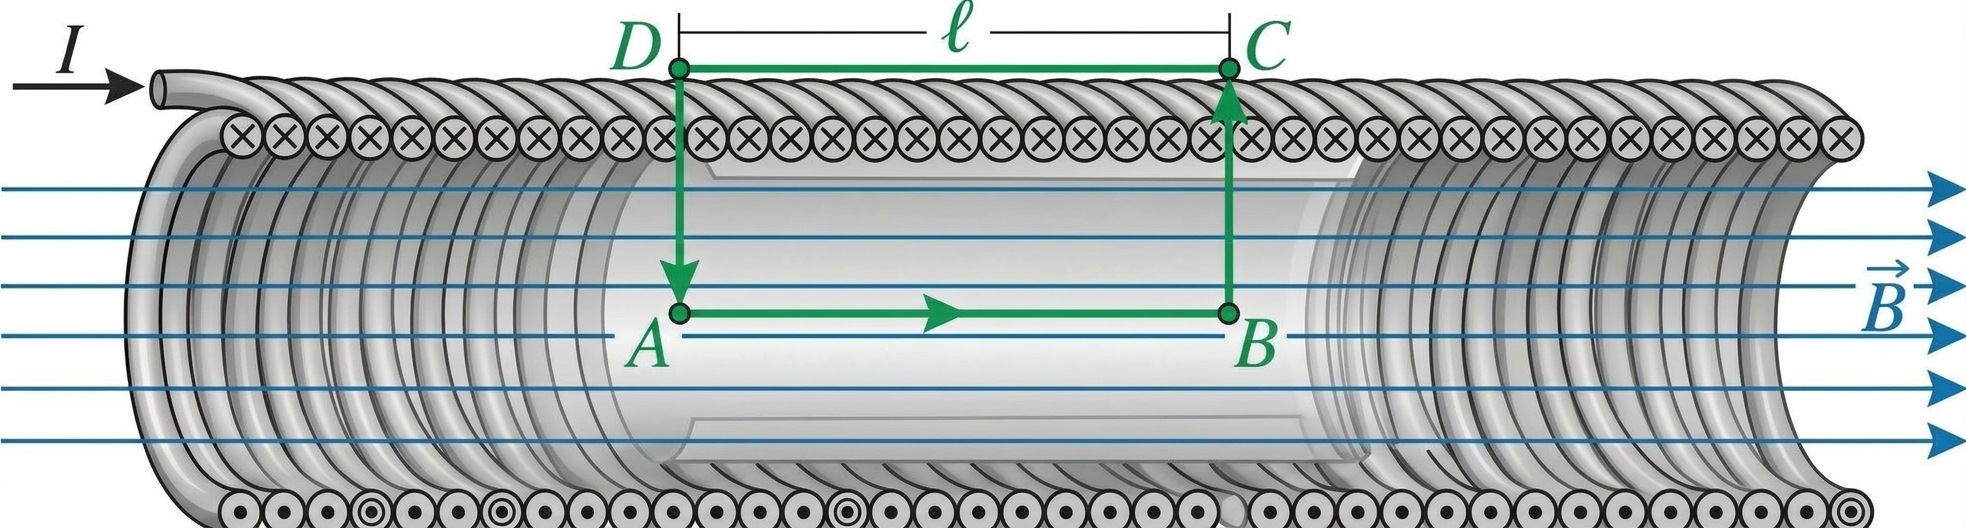
Поле нескінченного соленоїда. Обираємо прямокутний контур \(L\) (\(A\), \(B\), \(C\), \(D\)), одна сторона якого проходить усередині соленоїда паралельно його осі (\(AB\)), а протилежна — далеко зовні (\(CD\)), де поле відсутнє (рис. 9.11); на поперечних сторонах внесок дорівнює нулю (усередині \(\Bfield \perp d\vect r\), зовні \(\Bfield = 0\)). Циркуляція набирається лише з внутрішньої сторони довжиною \(\ell \), \(\oint _L \Bfield \cdot d\vect r = B\ell \), а контур охоплює \(N\) витків із струмом \(I\) кожен, тобто повний струм \(NI\):
\(\seteqnumber{0}{9.}{18}\)\begin{equation*} B = \frac {4\pi }{c}\frac {N}{\ell }I = \frac {4\pi }{c}nI, \end{equation*}
де \(n = N/\ell \) — число витків на одиницю довжини соленоїда. Поле всередині нескінченного соленоїда однорідне, зовні — дорівнює нулю.
Поле всередині й поза нескінченним циліндричним провідником (рис. 9.12), по якому тече струм зі сталою по перерізу густиною \(j\). Усередині (на відстані \(r\) від осі, \(r<R\)) контур \(L\) охоплює лише частину струму (рис. 9.12а), \(I(r) = j\pi r^2\), тому
\(\seteqnumber{0}{9.}{18}\)\begin{equation*} B\cdot 2\pi r = \frac {4\pi }{c}\, j\pi r^2 \quad \Rightarrow \quad B = \frac {2\pi }{c}\,jr \qquad (r < R); \end{equation*}
поле всередині зростає лінійно з відстанню від осі. Зовні (\(r>R\)) контур охоплює весь струм \(I = j\pi R^2\) (рис. 9.12б), тому
\(\seteqnumber{0}{9.}{18}\)\begin{equation*} B = \frac {2I}{cr} \qquad (r > R) \end{equation*}
— поле спадає так само, як і поле нескінченно тонкого провідника з тим самим повним струмом \(I\) (порівняйте з формулою (9.10)).
Порівняння законів електро- та магнітостатики у вакуумі
Корисно звести головні результати цього й попередніх розділів у порівняльну таблицю: математична структура електро- і магнітостатики у вакуумі паралельна, хоча фізичний зміст — принципово різний (табл. 9.1).
Джерелом електростатичного поля є заряди — це поле потенціальне (має витоки й стоки, циркуляція завжди нульова). Джерелом магнітного поля є струми — це поле вихрове (не має витоків і стоків, зате має ненульову циркуляцію там, де є струм). Ця структурна відмінність — не випадковість, а наслідок відсутності магнітних зарядів: там, де в електростатиці стояв би заряд \(\rho \), у магнітостатиці стоїть нуль (теорема Гаусса), а там, де в електростатиці стояв би нуль (потенціальність поля), у магнітостатиці стоїть струм \(\vect j\) (вихровість поля).
|
Електростатика |
Магнітостатика |
|
|
Потенціал |
\(\Efield = -\grad \phi \) (потенціальне поле) |
\(\Bfield = \rot \vect A\) (вихрове поле) |
|
Теорема Гаусса (диф.) |
\(\divg \Efield = 4\pi \rho \) |
\(\divg \Bfield = 0\) |
|
Теорема Гаусса (інт.) |
\(\displaystyle \oiint \limits _S \Efield \cdot d\vect S = 4\pi \!\!\iiint \limits _V\!\! \rho \, dV\) |
\(\displaystyle \oiint \limits _S \Bfield \cdot d\vect S = 0\) |
|
Теорема про циркуляцію (диф.) |
\(\rot \Efield = 0\) |
\(\rot \Bfield = \dfrac {4\pi }c\vect j\) |
|
Теорема про циркуляцію (інт.) |
\(\displaystyle \oint \limits _L \Efield \cdot d\vect r = 0\) |
\(\displaystyle \oint \limits _L \Bfield \cdot d\vect r = \dfrac {4\pi }c\!\!\iint \limits _S\!\!\vect j\cdot d\vect S\) |
9.7 Магнітний момент
Означення
В електростатиці роль «нульового наближення» відігравав сумарний заряд \(q=\sum _i q_i\), а дипольний момент (3.1) з’являвся вже як поправка — головна характеристика лише тоді, коли \(q=0\). У магнетизмі ситуація радикальніша: магнітних зарядів не існує взагалі, тож природного аналога величини \(q\) немає навіть формально. Найпростіша величина, яка могла б претендувати на цю роль — сумарна «кількість руху заряду» \(\sum _i q_i\vect v_i\) — виявляється (як буде показано нижче, при виведенні (9.26)–(9.29)) похідною за часом від електричного дипольного моменту системи (3.1) і тому в усередненому за часом полі тотожно зникає для будь-якого фінітного руху. Отже, для струмів немає навіть «нульового» члена розкладу — і першою характеристикою, що реально визначає створюване поле, одразу виявляється магнітний момент: міра того, як заряди рухаються один відносно одного, — цілком аналогічно до того, як для електричного поля системи з \(q=0\) головну роль відігравало взаємне розташування зарядів (3.1).
Означають його за прямою аналогією з моментом імпульсу \(\vect L = \iiint _V \vect r\times \rho \vect v\, dV\) для розподіленої маси, що рухається: якщо момент імпульсу — це «момент кількості руху», то магнітний момент — «момент кількості струму»:
\(\seteqnumber{0}{9.}{18}\)\begin{equation*} \vect L = \iiint \limits _V \vect r\times \rho _m\vect v\, dV, \qquad \vect p_m = \frac 1{2c}\iiint \limits _V \vect r\times \rho \vect v\, dV, \end{equation*}
де \(\rho _m\) — густина маси, а \(\rho \) — густина заряду.
Оскільки густина струму \(\vect j = \rho \vect v\), магнітний момент найпростіше записати через об’ємний елемент струму:
\(\seteqnumber{0}{9.}{18}\)\begin{equation} \label {eq:MagMomentVol} \tcbhighmath { \vect p_m = \frac 1{2c}\iiint \limits _V \vect r\times \vect j\, dV. } \end{equation}
Але залежно від того, яким елементом струму (див. (9.4)) зручніше описати розподіл струму в конкретній задачі, ця сама величина набуває різного вигляду:
\(\seteqnumber{0}{9.}{19}\)\begin{align} \vect p_m & = \frac {I}{2c}\oint \limits _L \vect r\times d\symbfscr {l} & & \text {(лінійний замкнений струм)}, \label {eq:MagMomentLin} \\ \vect p_m & = \frac 1{2c}\sum _i q_i(\vect r_i\times \vect v_i) & & \text {(система дискретних точкових зарядів).} \label {eq:MagMomentDiscrete} \end{align}
Магнітний момент колового витка
Обчислимо за формулою (9.20) магнітний момент плоского колового витка радіуса \(R\) зі струмом \(I\) (рис. 9.13). Оскільки \(\vect r \perp d\symbfscr {l}\) у кожній точці кола, а \(|\vect r\times d\symbfscr {l}| = R\, d\ell \), і напрям цього добутку той самий у кожній точці (по нормалі \(\vect n\) до площини витка), маємо
\(\seteqnumber{0}{9.}{21}\)\begin{equation} \label {eq:MagMomentLoop} \tcbhighmath { \vect p_m = \frac {I}{2c}\oint \limits _L \vect r\times d\symbfscr {l} = \frac 1c I\pi R^2\vect n = \frac 1c IS\vect n, } \end{equation}
де \(S = \pi R^2\) — площа витка.
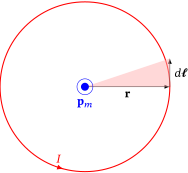
Формула (9.22) застосовна до витка довільної форми: магнітний момент будь-якого плоского замкненого витка (не обов’язково колового) зі струмом \(I\) дорівнює \(\vect p_m = IS\vect n/c\), де \(S\) — площа, обмежена контуром витка, а напрям нормалі \(\vect n\) пов’язаний із напрямом обходу контуру струмом за правилом правого гвинта.
Гіромагнітне відношення
Відношення магнітного моменту зарядженого тіла до його моменту імпульсу називають гіромагнітним відношенням:
\(\seteqnumber{0}{9.}{22}\)\begin{equation*} \tcbhighmath { \vect p_m = \gamma \vect L. } \end{equation*}
Для будь-якого класичного тіла, у якого відношення заряду до маси однакове в кожному елементі об’єму, гіромагнітне відношення не залежить від закону руху й дорівнює
\(\seteqnumber{0}{9.}{22}\)\begin{equation} \label {eq:GyromagneticClassical} \gamma = \frac {Q}{2Mc}, \end{equation}
де \(Q\) і \(M\) — повний заряд і маса тіла. Справді, якщо \(\rho /\rho _m = Q/M\) у кожній точці, а заряд рухається разом із масою, то
\(\seteqnumber{0}{9.}{23}\)\begin{equation*} \vect p_m = \frac 1{2c}\iiint \limits _V \vect r\times \rho \vect v\, dV = \frac {Q}{2Mc}\iiint \limits _V \vect r\times \rho _m\vect v\, dV = \frac {Q}{2Mc}\,\vect L. \end{equation*}
Історична довідка. Класичний результат (9.23) чудово підтверджується для макроскопічних тіл, але порушується для електрона: його експериментальне гіромагнітне відношення виявляється майже рівно вдвічі більшим за класичне значення \(-e/(2m_ec)\), тобто \(\gamma _e \approx -e/(m_ec)\). Причина — власний (спіновий) момент імпульсу електрона не пов’язаний із класичним обертанням якогось зарядженого тіла навколо осі, а є суто квантовою величиною, для якої «аномальний» множник 2 (\(g\)-фактор \(g=2\)) є наслідком релятивістського квантового рівняння Дірака, а мала поправка (\(g = 2{,}0023\ldots \)) — результатом квантової електродинаміки. Вперше на відмінність гіромагнітного відношення від класичного вказали досліди Ейнштейна-де Гааза й Барнетта (1915 р.) з феромагнетиками. Це один із перших історичних натяків на те, що електрон не можна уявляти як маленьку заряджену кульку, що обертається.
Обчислення магнітного моменту через момент інерції
Зв’язок \(\vect p_m = \gamma \vect L\) дає зручний практичний спосіб обчислювати магнітний момент тіл, що обертаються, не вдаючись щоразу до прямого інтегрування \(\vect p_m = \frac 1{2c}\iiint _V \vect r\times \vect j\, dV\): досить знайти момент імпульсу \(\vect L\) тіла засобами звичайної механіки твердого тіла. Нагадаємо: для твердого тіла, що обертається з кутовою швидкістю \(\vect \omega \) навколо нерухомої осі, момент імпульсу відносно цієї осі дорівнює \(\vect L = J\vect \omega \), де \(J\) — момент інерції тіла відносно осі обертання. Якщо, як і при виведенні формули (9.23), відношення заряду до маси однакове в кожному елементі об’єму тіла, підставляючи \(\vect L=J\vect \omega \) у \(\vect p_m=\gamma \vect L\), отримуємо
\(\seteqnumber{0}{9.}{23}\)\begin{equation} \label {eq:MagMomentViaInertia} \vect p_m = \frac {Q}{2Mc}\, J\vect \omega . \end{equation}
Отже, для однорідно (за відношенням \(Q/M\)) зарядженого тіла, що обертається, обчислення магнітного моменту зводиться до звичної задачі механіки — знаходження моменту інерції \(J\) відносно осі обертання за відомими формулами (куля, диск, обруч тощо), а не до нового інтегрування за струмами.
Магнітний момент зарядженої кулі, що обертається.. Знайдемо магнітний момент однорідно зарядженої кулі масою \(M\), зарядом \(Q\) і радіусом \(R\), що обертається з кутовою швидкістю \(\omega \) навколо свого діаметра.

Момент інерції однорідної кулі відносно осі, що проходить через центр, — відома з механіки величина \(J=\frac 25 MR^2\). За формулою (9.24)
\(\seteqnumber{0}{9.}{24}\)\begin{equation*} p_m = \frac {Q}{2Mc}\cdot \frac 25 MR^2\omega = \frac {QR^2\omega }{5c}. \end{equation*}
Той самий результат можна отримати прямим інтегруванням \(\vect p_m = \frac 1{2c}\iiint _V \vect r\times \vect j\, dV\) по об’єму кулі, але шлях через момент інерції — значно коротший.
Вектор-потенціал на далеких відстанях. Поле магнітного диполя
Знайдемо вектор-потенціал системи струмів, зосереджених у малій області простору, на великій відстані від неї (\(r \gg r_i\), де \(r_i\) — характерний розмір системи). Розкладаючи \(1/|\vect r - \vect r_i|\) у формулі (9.13) в ряд за малим параметром \(r_i/r\) і усереднюючи за часом (для стаціонарного, тобто періодичного або усталеного, руху усереднена похідна будь-якої обмеженої величини дорівнює нулю), після певних (дещо громіздких, але прямолінійних) векторних перетворень отримуємо головний, дипольний член розкладу.
Нехай вектор-потенціал системи точкових зарядів \(q_i\) визначається формулою (9.13):
\(\seteqnumber{0}{9.}{24}\)\begin{equation*} \vect A(\vect r) = \frac {1}{c}\sum _i \frac {q_i\vect v_i}{|\vect r - \vect r_i|}. \end{equation*}
Оскільки заряди рухаються, ця формула дає миттєвий вектор-потенціал, який явно залежить від часу через \(\vect r_i(t)\) і \(\vect v_i(t)\). Нас, однак, цікавить не миттєве, а усереднене за часом поле системи — те, що спостерігається макроскопічно, коли рух зарядів фінітний (обмежений у просторі) і періодичний або усталений (наприклад, електрони в атомі чи струм у витку). Сенс усереднення в тому, що для будь-якої обмеженої (фінітної) величини \(Q(t)\) її похідна за часом усереднюється до нуля:
\(\seteqnumber{0}{9.}{24}\)\begin{equation} \label {eq:AveragedDerivativeZero} \overline {\frac {dQ}{dt}} \equiv \frac {1}{T}\int _0^T \frac {dQ}{dt}\,dt = \frac {Q(T)-Q(0)}{T} \to 0, \end{equation}
оскільки чисельник обмежений, а знаменник \(T\) зростає (або, для точно періодичного руху, \(Q(T)=Q(0)\) й чисельник дорівнює нулю точно). Саме ця властивість і дозволяє прибрати нижче доданки, які самі є повними похідними за часом.
Розкладаючи знаменник за малим параметром \(r_i/r\),
\(\seteqnumber{0}{9.}{25}\)\begin{equation*} \frac {1}{|\vect r-\vect r_i|} \approx \frac {1}{r} + \frac {\vect r\cdot \vect r_i}{r^3}, \end{equation*}
отримуємо
\(\seteqnumber{0}{9.}{25}\)\begin{equation} \label {eq:VectorPotentialTwoTerms} \vect A(\vect r) = \frac {1}{cr}\sum _i q_i\vect v_i + \frac {1}{cr^3}\sum _i q_i\vect v_i(\vect r\cdot \vect r_i). \end{equation}
Перший доданок є повною похідною за часом:
\(\seteqnumber{0}{9.}{26}\)\begin{equation*} \sum _i q_i\vect v_i = \frac {d}{dt}\sum _i q_i\vect r_i, \end{equation*}
причому \(\sum _i q_i\vect r_i\) — це електричний дипольний момент системи (3.1), обмежена величина. Тож, згідно з (9.25), цей член зникає після усереднення за часом — саме той факт, який був анонсований у § 9.7: аналога електричного заряду для струмів не існує навіть формально, оскільки єдиний природний кандидат на цю роль тотожно зводиться до похідної дипольного моменту.
Для другого доданка позначимо \(S \equiv \sum _i q_i\vect v_i(\vect r\cdot \vect r_i)\) і розглянемо допоміжну повну похідну
\(\seteqnumber{0}{9.}{26}\)\begin{equation*} \frac {d}{dt}\sum _i q_i\vect r_i(\vect r\cdot \vect r_i) = \sum _i q_i\vect v_i(\vect r\cdot \vect r_i) + \sum _i q_i\vect r_i(\vect r\cdot \vect v_i) = S + \sum _i q_i\vect r_i(\vect r\cdot \vect v_i), \end{equation*}
середнє від якої також дорівнює нулю (сума \(\sum _i q_i\vect r_i(\vect r\cdot \vect r_i)\) обмежена), отже
\(\seteqnumber{0}{9.}{26}\)\begin{equation} \label {eq:AuxRelation} \sum _i q_i\vect r_i(\vect r\cdot \vect v_i) = -S. \end{equation}
Скориставшись тотожністю подвійного векторного добутку \(\vect r\times (\vect v_i\times \vect r_i) = \vect v_i(\vect r\cdot \vect r_i) - \vect r_i(\vect r\cdot \vect v_i)\), підсумовуємо з вагами \(q_i\) і враховуємо (9.27):
\(\seteqnumber{0}{9.}{27}\)\begin{multline} \sum _i q_i\bigl [\vect r\times (\vect v_i\times \vect r_i)\bigr ] = S - (-S) = 2S \Longrightarrow \\ S = \frac 12\,\vect r\times \sum _i q_i(\vect v_i\times \vect r_i) = -\vect r\times \left (\frac 12\sum _i q_i(\vect r_i\times \vect v_i)\right ). \end{multline} Сума в дужках тут — це магнітний момент системи точкових зарядів (9.21), тому \(S = -c\,(\vect r\times \vect p_m) = c\,(\vect p_m\times \vect r)\), і підстановка в (9.26) одразу дає:
\(\seteqnumber{0}{9.}{28}\)\begin{equation} \label {eq:VectorPotentialFar} \tcbhighmath { \vect A(\vect r) = \frac {\vect p_m\times \vect r}{r^3}. } \end{equation}
Магнітне поле далекої системи струмів знаходимо за формулою \(\Bfield = \rot \vect A\), підставляючи (9.29). Скористаємось тотожністю ротора векторного добутку
\(\seteqnumber{0}{9.}{29}\)\begin{equation*} \rot (\vect a\times \vect w) = \vect a(\divg \vect w) - \vect w(\divg \vect a) + (\vect w\cdot \nabla )\vect a - (\vect a\cdot \nabla )\vect w, \end{equation*}
застосованою до \(\vect a=\vect p_m=\const \) і \(\vect w = \vect r/r^3\). Оскільки \(\vect p_m\) стала, \(\divg \vect p_m=0\) і \((\vect w\cdot \nabla )\vect p_m=0\), тож
\(\seteqnumber{0}{9.}{29}\)\begin{equation*} \Bfield = \rot \vect A = \vect p_m\,\divg \!\left (\frac {\vect r}{r^3}\right ) - (\vect p_m\cdot \nabla )\frac {\vect r}{r^3}. \end{equation*}
Перший доданок зникає, бо \(\divg (\vect r/r^3)=0\) при \(r\neq 0\). У другому обчислюємо похідну по компонентах:
\(\seteqnumber{0}{9.}{29}\)\begin{equation*} (\vect p_m\cdot \nabla )\frac {r_l}{r^3} = p_{m,k}\partial _k\!\left (\frac {r_l}{r^3}\right ) = p_{m,k}\left (\frac {\delta _{kl}}{r^3} - \frac {3r_l r_k}{r^5}\right ) = \frac {p_{m,l}}{r^3} - \frac {3r_l(\vect p_m\cdot \vect r)}{r^5}, \end{equation*}
тобто
\(\seteqnumber{0}{9.}{29}\)\begin{equation*} (\vect p_m\cdot \nabla )\frac {\vect r}{r^3} = \frac {\vect p_m}{r^3} - \frac {3(\vect p_m\cdot \vect r)\vect r}{r^5}. \end{equation*}
Підставляючи назад, отримуємо шуканий результат:
\(\seteqnumber{0}{9.}{29}\)\begin{equation} \label {eq:DipoleFieldB} \tcbhighmath { \Bfield = \frac {3(\vect p_m\cdot \vect r)\vect r}{r^5} - \frac {\vect p_m}{r^3}. } \end{equation}
Формула (9.30) за виглядом повністю збігається з формулою для поля точкового електричного диполя, \(\Efield = 3(\vect p_e\cdot \vect r)\vect r/r^5 - \vect p_e/r^3\) (гл. 5): достатньо замінити \(\vect p_e \to \vect p_m\) і \(\Efield \to \Bfield \). Це означає, що на достатньо великій відстані поле будь-якої системи струмів (колового витка, стрижневого магніту, навіть атома) виглядає так само, як поле точкового магнітного диполя — незалежно від конкретного мікроскопічного розподілу цих струмів.
Магнітний диполь і ефективні магнітні заряди
Оскільки формально поле магнітного диполя збігається з полем електричного, точковий магнітний момент можна (лише формально, поза областю, зайнятою реальними струмами) розглядати як диполь, складений з ефективних магнітних зарядів — північного (\(N\)) і південного (\(S\)), рис. 9.14:
\(\seteqnumber{0}{9.}{30}\)\begin{equation*} \vect p_m = q_m\symbfscr {l}, \end{equation*}
де \(q_m\) — величина ефективного магнітного заряду, а \(\symbfscr {l}\) — «плече» диполя.
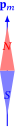
Ця модель — зручна розрахункова фікція, а не фізична реальність: реальних магнітних зарядів немає (теорема Гаусса для \(\Bfield \), формула (9.15)). Модель ефективних зарядів коректно відтворює поле зовні області, зайнятої струмами, але дає хибну картину всередині цієї області: лінії \(\Bfield \) реального витка зі струмом — замкнені і всередині витка напрямлені в той самий бік, що й зовні на осі; натомість лінії поля формальної моделі «стрижня» з ефективними зарядами на кінцях — розімкнені і всередині йдуть від \(N\) до \(S\), тобто назустріч справжньому полю витка.
|
Електричний диполь |
Магнітний диполь |
|
|
Потенціал |
\(\phi = \dfrac {\vect p_e\cdot \vect r}{r^3}\) |
\(\vect A = \dfrac {\vect p_m\times \vect r}{r^3}\) |
|
Поле |
\(\Efield = \dfrac {3(\vect p_e\cdot \vect r)\vect r}{r^5} - \dfrac {\vect p_e}{r^3}\) |
\(\Bfield = \dfrac {3(\vect p_m\cdot \vect r)\vect r}{r^5} - \dfrac {\vect p_m}{r^3}\) |
9.8 Потенціальна енергія диполя та сила, що діє на диполь у магнітному полі
Момент сили, що діє на контур у магнітному полі
Розглянемо плоский виток зі струмом \(I\) в однорідному зовнішньому полі \(\Bfield \) (рис. 9.15). За означенням моменту сили і формулою для сили Ампера на елементі витка (9.5),
\(\seteqnumber{0}{9.}{30}\)\begin{equation*} \vect M = \frac 1c \oint \limits _L \vect r\times \left (I\, d\symbfscr {l}\times \Bfield \right ). \end{equation*}
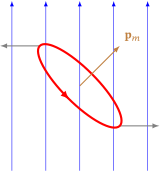
Розкриваємо подвійний векторний добуток за формулою «БАЦ мінус ЦАБ»:
\(\seteqnumber{0}{9.}{30}\)\begin{equation*} \vect r\times (d\vect r\times \Bfield ) = d\vect r\,(\vect r\cdot \Bfield ) - \Bfield \,(\vect r\cdot d\vect r), \end{equation*}
звідки
\(\seteqnumber{0}{9.}{30}\)\begin{equation} \label {eq:TorqueTwoTerms} \vect M = \frac {I}{c}\oint \limits _L d\vect r\,(\vect r\cdot \Bfield ) - \frac {I}{c}\Bfield \oint \limits _L(\vect r\cdot d\vect r). \end{equation}
Другий доданок зникає одразу: підінтегральний вираз \(\vect r\cdot d\vect r = d(r^2/2)\) — повний диференціал, а інтеграл повного диференціала по замкненому контуру дорівнює нулю:
\(\seteqnumber{0}{9.}{31}\)\begin{equation} \label {eq:TotalDiffZero1} \oint \limits _L \vect r\cdot d\vect r = \oint \limits _L d\!\left (\frac {r^2}{2}\right ) = 0. \end{equation}
Залишається обчислити перший доданок, \(\oint _L d\vect r\,(\vect r\cdot \Bfield )\). Розкладемо диадний вираз \(dr_i\,r_j\) на симетричну й антисиметричну за індексами \(i,j\) частини:
\(\seteqnumber{0}{9.}{32}\)\begin{equation*} dr_i\, r_j = \underbrace {\tfrac 12(dr_i\,r_j + r_i\,dr_j)}_{\text {симетрична частина}} + \underbrace {\tfrac 12(dr_i\,r_j - r_i\,dr_j)}_{\text {антисиметрична частина}}. \end{equation*}
Симетрична частина є повним диференціалом добутку координат, \(\tfrac 12(dr_i r_j+r_i dr_j)=\tfrac 12\,d(r_ir_j)\), і тому інтегрується в нуль по замкненому контуру — так само, як і в (9.32):
\(\seteqnumber{0}{9.}{32}\)\begin{equation*} \oint \limits _L \tfrac 12\,d(r_i r_j)\,B_j = 0. \end{equation*}
Антисиметрична частина виражається через векторний добуток: використовуючи тотожність \(r_i\,dr_j - r_j\,dr_i = \epsilon _{ijk}(\vect r\times d\vect r)_k\), отримуємо
\(\seteqnumber{0}{9.}{32}\)\begin{equation*} \tfrac 12(dr_i r_j - r_i dr_j)\,B_j = \tfrac 12\bigl [(\vect r\times d\vect r)\times \Bfield \bigr ]_i, \end{equation*}
тож
\(\seteqnumber{0}{9.}{32}\)\begin{equation} \label {eq:AntisymmPart} \oint \limits _L d\vect r\,(\vect r\cdot \Bfield ) = \tfrac 12\left (\oint \limits _L\vect r\times d\vect r\right )\times \Bfield . \end{equation}
Підставляючи (9.32) і (9.33) у (9.31), отримуємо:
\(\seteqnumber{0}{9.}{33}\)\begin{equation} \label {eq:TorqueLoop} \tcbhighmath { \vect M = \left (\frac {I}{2c}\oint \limits _L \vect r\times d\vect r\right )\times \Bfield = \vect p_m\times \Bfield , } \end{equation}
— той самий результат, що й був покладений в означення вектора \(\Bfield \) на початку розділу (формула (9.1)), але тепер уже виведений, а не постульований, для довільного плоского витка довільної форми. Тут \(\vect p_m = \frac {I}{2c}\oint _L\vect r\times d\vect r = \frac {I}{c}\vect S\), де \(\vect S=\frac 12\oint _L\vect r\times d\vect r\) — векторна площа контуру: це саме та формула магнітного моменту лінійного струму (9.20), яку ми означили ще на початку цього розділу (тут просто \(d\vect r\) відіграє роль елемента контуру \(d\symbfscr {l}\)).
Потенціальна енергія диполя в магнітному полі
Момент сил \(\vect M = \vect p_m\times \Bfield \) прагне зорієнтувати магнітний момент витка вздовж поля. Якщо кут \(\theta \) між \(\vect p_m\) і \(\Bfield \) збільшується на \(d\theta \), момент сил виконує роботу \(\delta A = -p_mB\sin \theta \, d\theta \), що дорівнює зменшенню потенціальної енергії, \(\delta A = -dU\). Звідси \(U = -p_mB\cos \theta \) (з точністю до сталої), тобто
\(\seteqnumber{0}{9.}{34}\)\begin{equation} \label {eq:PotentialEnergyDipole} \tcbhighmath { U = -\vect p_m\cdot \Bfield . } \end{equation}
Мінімум цієї енергії досягається при \(\vect p_m\uparrow \uparrow \Bfield \) — саме тому магнітний момент, якщо йому не заважають інші сили, прагне орієнтуватись вздовж зовнішнього поля.
Формула (9.35), разом із твердженням про нульову роботу магнітного поля (9.6), породжує позірний парадокс: якщо магнітний момент витка — це реальний виток зі струмом, а магнітне поле, орієнтуючи цей виток, змінює його потенціальну енергію, — то за рахунок чого відбувається ця зміна енергії, якщо магнітне поле принципово не може виконувати роботу? Відповідь — зміна енергії витка при його повороті відбувається за рахунок джерела струму, яке підтримує в контурі струм \(I\) незмінним, долаючи ЕРС індукції, що виникає під час повороту витка. Саме на цьому принципі — перетворенні енергії джерела в механічну роботу обертання рамки за участі магнітного поля — і ґрунтується принцип роботи електричного двигуна: ротор (рамка зі струмом), поміщений між полюсами магніту, під дією моменту сил \(\vect M=\vect p_m\times \Bfield \) намагається зорієнтуватися вздовж поля, а комутатор своєчасно змінює напрям струму в обмотці, щоб забезпечити неперервне обертання в одному напрямку.
Сила, що діє на диполь у неоднорідному магнітному полі
У однорідному полі, як бачимо з формули (9.34), на диполь діє лише момент сил, що обертає його, але не діє сумарна сила (сили Ампера, що діють на протилежні елементи витка, компенсують одна одну). У неоднорідному полі ця компенсація неповна, і на диполь діє сумарна сила (рис. 9.16):
\(\seteqnumber{0}{9.}{35}\)\begin{equation*} \vect F = -\grad U = \grad (\vect p_m\cdot \Bfield ). \end{equation*}
Скориставшись векторною тотожністю \(\grad (\vect a\cdot \vect b) = \vect b\times \rot \vect a + \vect a\times \rot \vect b + (\vect b\cdot \grad )\vect a + (\vect a\cdot \grad )\vect b\) і врахувавши, що магнітний момент \(\vect p_m\) — стала величина (тому \(\rot \vect p_m \equiv 0\) і \((\Bfield \cdot \grad )\vect p_m = 0\)), а в області, де перебуває диполь, немає струмів провідності (\(\rot \Bfield = 0\), оскільки \(\vect j=0\)), отримуємо остаточно
\(\seteqnumber{0}{9.}{35}\)\begin{equation} \label {eq:ForceDipole} \tcbhighmath { \vect F = (\vect p_m\cdot \grad )\Bfield . } \end{equation}
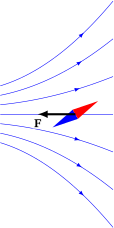
Формула (9.36) означає, що магнітний диполь, зорієнтований уздовж поля, завжди втягується в область, де поле сильніше (там, де \(B\) зростає), — точнісінько так само, як електричний диполь у неоднорідному електричному полі. Саме на цьому принципі ґрунтується, наприклад, дія магніту на феромагнітні матеріали (цвяхи, залізні ошурки тощо): зовнішнє поле магніту наводить у них магнітний момент, зорієнтований уздовж поля, і цей момент після цього втягується в область найсильнішого поля — впритул до полюса магніту.
Підсумки
Магнітне поле створюється рухом зарядів — електричними струмами — і діє лише на рухомі заряди. Це підтверджують і досліди Ерстеда, і досліди Роуленда та Ейхенвальда: заряджене тіло, що рухається, створює поле так само, як провідник зі струмом. Водночас поділ електромагнітного поля на електричну й магнітну складові залежить від системи відліку: заряд, що для одного спостерігача створює лише електричне поле, для іншого створює й магнітне. Тому \(\Efield \) і \(\Bfield \) — це дві грані єдиного електромагнітного поля; повністю цей факт розкриває спеціальна теорія відносності (гл. 15).
Магнітних зарядів у природі не виявлено, тому вектор \(\Bfield \) вводять через момент сил, що діє на магнітний диполь. Дію поля на заряди й струми описують силою Лоренца та силою Ампера. Принципово важливо, що магнітна складова сили Лоренца завжди перпендикулярна до швидкості й тому не виконує роботи: магнітне поле змінює напрям швидкості частинки, але не її кінетичну енергію.
Поле заданого розподілу струмів можна знайти двома шляхами: інтегруванням закону Біо-Савара-Лапласа з урахуванням принципу суперпозиції (зручно також користуватися вектор-потенціалом \(\vect A\)) або, для симетричних розподілів (прямий провідник, соленоїд, циліндр), за теоремою про циркуляцію. Диференціальні теореми \(\divg \Bfield =0\) і \(\rot \Bfield =4\pi \vect j/c\) визначають структуру магнітостатики: силові лінії поля замкнені, а саме поле є вихровим і породжується струмами. Порівняння з електростатикою (табл. 9.1) показує, що ця відмінність — прямий наслідок відсутності магнітних зарядів.
На великій відстані від системи струмів поле визначається магнітним моментом: аналога електричного заряду для струмів не існує, тому дипольний член розкладу є головним. За виглядом поле магнітного диполя збігається з полем електричного. У зовнішньому полі на диполь діють момент сил, що прагне орієнтувати його вздовж поля, і, якщо поле неоднорідне, сила, що втягує диполь в область сильнішого поля. Цим пояснюють орієнтацію магнітної стрілки, дію магніту на залізні предмети й роботу електродвигуна.
Позірний парадокс — поле не виконує роботи, а рамка в двигуні й феромагнетик поблизу магніту рухаються — розв’язується так: механічна робота виконується за рахунок енергії джерела струму (або зовнішньої сили), а магнітне поле не є ні джерелом, ні сховищем цієї енергії для окремої частинки. Воно визначає напрям і величину сил, що діють на струми, і саме тому джерело струму здатне віддавати енергію рухові рамки. У наступних розділах ми вивчимо магнітне поле в речовині (гл. 10), явище електромагнітної індукції, де змінне магнітне поле породжує електричне (гл. 12), і зведемо всі закони в систему рівнянь Максвелла (гл. 14).
Задачі
-
9.1. Поле колового витка. За законом Біо-Савара-Лапласа знайдіть індукцію магнітного поля на осі колового витка радіуса \(R\) зі струмом \(I\) на відстані \(z\) від його центру. Чому дорівнює поле в центрі витка? Покажіть, що при \(z\gg R\) результат збігається з полем точкового магнітного диполя (9.30) з моментом \(p_m=\pi R^2I/c\).
-
9.2. Циліндр із порожниною. Нескінченний циліндричний провідник радіуса \(R\) зі сталою густиною струму \(j\) (уздовж осі) має циліндричну порожнину, вісь якої паралельна осі провідника й зсунута відносно неї на відстань \(d\) (порожнина повністю лежить усередині провідника). Знайдіть магнітне поле в порожнині. Підказка: подайте порожнину як накладання струмів \(+\vect j\) і \(-\vect j\). Відповідь: \(\Bfield =\dfrac {2\pi }{c}\,[\vect j\times \vect a]\), де \(\vect a\) — вектор, проведений від осі провідника до осі порожнини.
-
9.3. Магнітний момент і момент імпульсу. (а) Тонкий диск радіуса \(R\) і маси \(M\) рівномірно заряджений по поверхні зарядом \(Q\) і обертається з кутовою швидкістю \(\omega \) навколо осі, перпендикулярної до диска й проведеної через його центр. Знайдіть магнітний момент \(p_m\), розбивши диск на кільця, і перевірте результат за формулою (9.24). (б) Електрон рухається по коловій орбіті з моментом імпульсу \(L=\hbar \). Знайдіть його магнітний момент і взаємну орієнтацію \(\vect p_m\) та \(\vect L\) (\(\hbar =1{,}05\cdot 10^{-27}\) ерг\(\cdot \)с).
-
9.4. Магнітний диполь біля струму. Малий виток з магнітним моментом \(\vect p_m\) розташований на відстані \(r\) від нескінченного прямого провідника зі струмом \(I\); вектор \(\vect p_m\) напрямлений уздовж поля \(\Bfield \) провідника (по дотичній до кола навколо нього). Знайдіть силу, що діє на виток. Що зміниться, якщо \(\vect p_m\) напрямити протилежно? Перевірте результат, розглянувши виток як квадрат зі стороною \(a\ll r\) і струмом \(I'\), у площині якого лежить провідник, і підрахувавши сили Ампера на його сторони, паралельні провіднику. Відповідь: \(F=\dfrac {2p_mI}{cr^2}\), виток притягується до провідника (диполь втягується в область сильнішого поля (9.36)); за \(\vect p_m\uparrow \downarrow \Bfield \) сила та сама за модулем, але це відштовхування.
-
9.5. Дослід Роуленда-Ейхенвальда. Тонкий диск радіуса \(R = 10\) см рівномірно заряджений по поверхні зарядом \(Q = 3\cdot 10^{3}\) СГСЕ (\(\approx 1\) мкКл) і обертається з частотою \(100\) об/с. Знайдіть магнітне поле в центрі диска та порівняйте його з полем Землі (\(\approx 0{,}5\) Гс). Як зміниться поле при зміні напряму обертання? Відповідь: \(B = \dfrac {2\pi \sigma \omega R}{c} = \dfrac {2Q\omega }{cR} \approx 1{,}3\cdot 10^{-5}\) Гс, тобто приблизно в \(4\cdot 10^{4}\) разів менше за земне; при зміні напряму обертання напрям \(\Bfield \) змінюється на протилежний.
Контрольні питання
-
1. У чому полягав дослід Ерстеда 1820 р.? Чому це відкриття стало відправною точкою об’єднання електрики й магнетизму в єдину теорію?
-
2. Чим магнітне поле принципово відрізняється від електричного щодо дії на нерухомі заряди? Чому підхід до означення поля через силу на пробний заряд, застосовний для \(\Efield \), не працює безпосередньо для магнітного поля?
-
3. Виведіть означення вектора магнітної індукції \(\Bfield \) через момент сил, що діє на магнітний диполь, \(\vect M = \vect p_m\times \Bfield \). Чому \(\Bfield \) називають індукцією, а не напруженістю, — у чому історична причина цієї термінологічної асиметрії?
-
4. Запишіть магнітну складову сили Лоренца та повну силу Лоренца. Виведіть з неї силу Ампера для елемента об’ємного \(\vect j\,dV\) та лінійного \(I\,d\symbfscr {l}\) струму.
-
5. Доведіть, що магнітна складова сили Лоренца не виконує роботи над зарядженою частинкою, \(\delta A = 0\). Як цей факт узгоджується з тим, що електродвигун виконує реальну механічну роботу внаслідок дії магнітного поля на рамку зі струмом?
-
6. Сформулюйте закон Біо-Савара-Лапласа для елемента струму. У чому полягає аналогія й відмінність цього закону від закону Кулона?
-
7. Покажіть, що той самий рухомий заряд для одного спостерігача створює лише електричне поле, а для іншого — і електричне, і магнітне. Що це означає для розуміння \(\Efield \) і \(\Bfield \) як граней єдиного електромагнітного поля?
-
8. Що показали досліди Роуленда й Ейхенвальда? Виведіть поле в центрі зарядженого диска, що обертається, і поясніть, чому воно таке мале.
-
9. Виведіть за законом Біо-Савара-Лапласа поле нескінченного прямого провідника \(B=2I/(cr)\) та поле скінченного відрізка провідника через кути \(\alpha _1\), \(\alpha _2\).
-
10. Що встановили досліди Ампера про взаємодію паралельних провідників зі струмом? Виведіть формулу сили взаємодії на одиницю довжини \(F/\ell = 2I_1I_2/(c^2d)\) і поясніть, як вона історично визначала одиницю ампера.
-
11. Виведіть вираз для вектор-потенціала \(\vect A\) магнітного поля з закону Біо-Савара-Лапласа, показавши, що \(\Bfield =\rot \vect A\). У чому калібрувальна свобода вибору \(\vect A\) і що таке кулонівське калібрування \(\divg \vect A=0\)?
-
12. Виведіть теорему Гаусса для магнітного поля \(\divg \Bfield =0\) з тотожності \(\divg \rot \vect A\equiv 0\). Що це означає для силових ліній \(\Bfield \) порівняно з лініями \(\Efield \)?
-
13. Виведіть теорему про циркуляцію магнітного поля \(\rot \Bfield = (4\pi /c)\vect j\) в диференціальній та \(\oint \Bfield \cdot d\vect r = (4\pi /c)\sum I_i\) в інтегральній формах. Як визначають знак струму за правилом правого гвинта?
-
14. Застосовуючи теорему про циркуляцію, знайдіть поле нескінченного прямого провідника, поле нескінченного соленоїда та поле всередині й поза нескінченним циліндричним провідником зі струмом.
-
15. Порівняйте математичну структуру електро- і магнітостатики у вакуумі (потенціал, теорема Гаусса, теорема про циркуляцію). Чому магнітне поле вихрове, а електростатичне — потенціальне, і як це пов’язано з відсутністю магнітних зарядів?
-
16. Дайте означення магнітного моменту системи струмів через об’ємну та лінійну густину струму. Виведіть магнітний момент плоского колового витка \(\vect p_m = IS\vect n/c\).
-
17. Що таке гіромагнітне відношення? Виведіть його класичне значення \(\gamma = Q/(2Mc)\) і поясніть, чому воно вдвічі порушується для електрона (аномальний \(g\)-фактор).
-
18. Виведіть вираз для вектор-потенціалу та поля далекого магнітного диполя \(\Bfield = 3(\vect p_m\cdot \vect r)\vect r/r^5 - \vect p_m/r^3\). Чому на великій відстані поле будь-якої системи струмів виглядає як поле точкового магнітного диполя?
-
19. У чому полягає модель ефективних магнітних зарядів для опису поля диполя? Чому вона є лише зручною розрахунковою фікцією, коректною тільки поза областю реальних струмів?
-
20. Виведіть момент сили \(\vect M = \vect p_m\times \Bfield \), що діє на плоский виток зі струмом у однорідному полі, через силу Ампера на елементах контуру.
-
21. Виведіть потенціальну енергію магнітного диполя в полі \(U=-\vect p_m\cdot \Bfield \). Внаслідок чого насправді відбувається зміна цієї енергії, якщо магнітне поле принципово не виконує роботи?
-
22. Виведіть формулу сили, що діє на магнітний диполь у неоднорідному полі, \(\vect F = (\vect p_m\cdot \grad )\Bfield \). Чому диполь, зорієнтований уздовж поля, завжди втягується в область сильнішого поля, і як це пояснює притягання феромагнітних матеріалів до магніту?