Електрика та магнетизм
Додатки
А Таблиця переходу між гауссовою системою одиниць та SI
Для коректного читання та інтерпретації літератури з класичної електродинаміки необхідно вільно орієнтуватися в різних системах одиниць, зокрема в системі СІ та гауссовій системі (СГС). Це пов’язано з тим, що різні джерела використовують різні системи одиниць: фундаментальні теоретичні праці традиційно формулюються в СГС, тоді як у сучасній навчальній і прикладній літературі переважає система СІ. Тому необхідно впевнено володіти перевідними співвідношеннями між цими системами для основних фізичних величин.
Перехід між системами одиниць не зводиться до простого масштабування величин, а супроводжується зміною вигляду рівнянь. У системі SI рівняння містять константи \(\epsilon _0\) та \(\mu _0\), тоді як у гауссовій системі вони відсутні, і відповідні коефіцієнти з’являються у вигляді множників \(4 \pi \). Тому необхідно враховувати не лише перевідні співвідношення, але й зміну структури рівнянь.
| Величина |
Система СГС |
Система SI |
| Швидкість світла |
\(c\) |
\((\epsilon _0\mu _0)^{-1/2}\) |
| Напруженість електричного поля |
\(\Efield _{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \epsilon _0}}\,\Efield _{\text {СГС}}\) |
| Електричний потенціал |
\(\phi _{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \epsilon _0}}\,\phi _{\text {СГС}}\) |
| Магнітна індукція |
\(\Bfield _{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \mu _0}}\,\Bfield _{\text {СГС}}\) |
| Вектор-потенціал |
\(\vect {A}_{\text {СГС}}\) |
\(\frac {1}{\sqrt {4\pi \mu _0}}\,\vect {A}_{\text {СГС}}\) |
| Густина заряду |
\(\rho _{\text {СГС}}\) |
\(\sqrt {4\pi \epsilon _0}\,\rho _{\text {СГС}}\) |
| Заряд |
\(q_{\text {СГС}}\) |
\(\sqrt {4\pi \epsilon _0}\,q_{\text {СГС}}\) |
| Густина струму |
\(\vect {j}_{\text {СГС}}\) |
\(\sqrt {4\pi \epsilon _0}\,\vect {j}_{\text {СГС}}\) |
Приклад: переписування рівнянь Максвела з гауссової системи (СГС) в SI
Розглянемо перехід від гауссової системи (СГС) до системи SI на прикладі рівнянь Максвелла. Це дозволяє простежити зміну вигляду рівнянь при переході між системами одиниць.
У гауссовій системі рівняння Максвела для вакууму мають вигляд:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \begin{aligned} \Div \Efield _{\text {СГС}} & = 4\pi \rho _{\text {СГС}}, & \qquad \Rot \Efield _{\text {СГС}} & = -\frac {1}{c}\frac {\partial \Bfield _{\text {СГС}}}{\partial t}, \\[4pt] \Div \Bfield _{\text {СГС}} & = 0, & \qquad \Rot \Bfield _{\text {СГС}} & = \frac {4\pi }{c}\vect {j}_{\text {СГС}} + \frac {1}{c}\frac {\partial \Efield _{\text {СГС}}}{\partial t}. \end {aligned} \end{equation*}
З таблиці беремо перевідні співвідношення (позначимо величини в SI тим же символом без індексу):
\(\seteqnumber{0}{}{0}\)\begin{align*} & \Efield _{\text {СГС}} = \sqrt {4\pi \epsilon _0}\,\Efield , \quad \Bfield _{\text {СГС}} = \sqrt {4\pi \mu _0}\,\Bfield , \\ & \rho _{\text {СГС}} = \frac {\rho }{\sqrt {4\pi \epsilon _0}}, \quad \vect {j}_{\text {СГС}} = \frac {\vect {j}}{\sqrt {4\pi \epsilon _0}}, \\ & c = \frac {1}{\sqrt {\epsilon _0\mu _0}}. \end{align*}
Підставимо в перше рівняння (теорема Гауса):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Div \bigl ( \sqrt {4\pi \epsilon _0}\,\Efield \bigr ) = 4\pi \cdot \frac {\rho }{\sqrt {4\pi \epsilon _0}} \;\Longrightarrow \; \sqrt {4\pi \epsilon _0}\,\Div \Efield = \sqrt {\frac {4\pi }{\epsilon _0}}\,\rho \;\Longrightarrow \; \Div \Efield = \frac {\rho }{\epsilon _0}. \end{equation*}
Друге рівняння (закон електромагнітної індукції Фарадея):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Rot \bigl ( \sqrt {4\pi \epsilon _0}\,\Efield \bigr ) = -\frac {1}{c}\frac {\partial }{\partial t}\bigl ( \sqrt {4\pi \mu _0}\,\Bfield \bigr ). \end{equation*}
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \epsilon _0}\,\Rot \Efield = -\frac {\sqrt {4\pi \mu _0}}{c}\,\frac {\partial \Bfield }{\partial t}. \end{equation*}
Оскільки \(c = 1/\sqrt {\epsilon _0\mu _0}\), то \(\sqrt {\mu _0}/c = \sqrt {\mu _0}\sqrt {\epsilon _0\mu _0} = \mu _0\sqrt {\epsilon _0}\). Тоді:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \epsilon _0}\,\Rot \Efield = -\sqrt {4\pi \epsilon _0}\,\mu _0\,\frac {\partial \Bfield }{\partial t} \;\Longrightarrow \; \Rot \Efield = -\frac {\partial \Bfield }{\partial t}. \end{equation*}
Третє рівняння:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Div \bigl ( \sqrt {4\pi \mu _0}\,\Bfield \bigr ) = 0 \;\Longrightarrow \; \Div \Bfield = 0. \end{equation*}
Четверте рівняння:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Rot \bigl ( \sqrt {4\pi \mu _0}\,\Bfield \bigr ) = \frac {4\pi }{c}\cdot \frac {\vect {j}}{\sqrt {4\pi \epsilon _0}} + \frac {1}{c}\frac {\partial }{\partial t}\bigl ( \sqrt {4\pi \epsilon _0}\,\Efield \bigr ). \end{equation*}
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \mu _0}\,\Rot \Bfield = \frac {4\pi }{c\sqrt {4\pi \epsilon _0}}\,\vect {j} + \frac {\sqrt {4\pi \epsilon _0}}{c}\,\frac {\partial \Efield }{\partial t}. \end{equation*}
Використаємо \(c = 1/\sqrt {\epsilon _0\mu _0}\):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \frac {4\pi }{c\sqrt {4\pi \epsilon _0}} = 4\pi \sqrt {\epsilon _0\mu _0}\cdot \frac {1}{\sqrt {4\pi \epsilon _0}} = \frac {4\pi \sqrt {\epsilon _0\mu _0}}{\sqrt {4\pi \epsilon _0}} = \sqrt {4\pi }\sqrt {\mu _0} = \sqrt {4\pi \mu _0}. \end{equation*}
А другий доданок: \(\frac {\sqrt {4\pi \epsilon _0}}{c} = \sqrt {4\pi \epsilon _0}\sqrt {\epsilon _0\mu _0} = \sqrt {4\pi }\,\epsilon _0\sqrt {\mu _0}\).
Отже:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \sqrt {4\pi \mu _0}\,\Rot \Bfield = \sqrt {4\pi \mu _0}\,\vect {j} + \sqrt {4\pi }\,\epsilon _0\sqrt {\mu _0}\,\frac {\partial \Efield }{\partial t}. \end{equation*}
Поділимо на \(\sqrt {4\pi \mu _0}\):
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Rot \Bfield = \vect {j} + \frac {\sqrt {4\pi }\,\epsilon _0\sqrt {\mu _0}}{\sqrt {4\pi \mu _0}}\,\frac {\partial \Efield }{\partial t} = \vect {j} + \epsilon _0\sqrt {\mu _0}\cdot \frac {1}{\sqrt {\mu _0}}\,\frac {\partial \Efield }{\partial t} = \vect {j} + \epsilon _0\,\frac {\partial \Efield }{\partial t}. \end{equation*}
Отримані рівняння Максвелла в системі SI для вакууму:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \begin{aligned} & \Div \Efield = \frac {\rho }{\epsilon _0}, \qquad & \Rot \Efield = -\frac {\partial \Bfield }{\partial t}, \\[4pt] & \Div \Bfield = 0, \qquad & \Rot \Bfield = \mu _0\vect {j} + \mu _0\epsilon _0\,\frac {\partial \Efield }{\partial t}. \end {aligned} \end{equation*}
Слід зауважити, що навіть у вакуумі в системі SI часто вводять допоміжні вектори електричної індукції \(\Dfield \) та напруженості магнітного поля \(\Hfield \), які для вакууму визначаються як:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \Dfield = \epsilon _0 \Efield , \qquad \Hfield = \frac {\Bfield }{\mu _0}. \end{equation*}
Підставляння цих визначень дозволяє переписати рівняння Максвелла в симетричнішій формі, де коефіцієнти \(\epsilon _0\) та \(\mu _0\) зникають з правих частин1:
\(\seteqnumber{0}{}{0}\)\begin{equation*} \begin{aligned} & \Div \Dfield = \rho , \qquad & \Rot \Efield = -\frac {\partial \Bfield }{\partial t}, \\[4pt] & \Div \Bfield = 0, \qquad & \Rot \Hfield = \vect {j} + \frac {\partial \Dfield }{\partial t}. \end {aligned} \end{equation*}
1 У такому записі рівняння Максвелла в SI набувають формально однакового вигляду як для вакууму, так і для середовищ, хоча у випадку середовищ \(\rho \) та \(\vect {j}\) позначають лише вільні заряди та струми, а поля \(\Dfield \) та \(\Hfield \) включають внесок зв’язаних зарядів і струмів намагніченості.
Б Основні позначення
Векторні величини позначено напівжирними літерами, їхні модулі — звичайними. Формули записано в гауссовій системі одиниць; частину VII (електричні кола, довгі лінії, хвилеводи) викладено в СІ (див. передмову). Деякі літери в різних розділах означають різні величини — це вказано в останньому стовпчику.
|
Позначення |
Величина | Примітка |
Електричне поле
|
||
|
\(q\), \(Q\) |
заряд |
|
|
\(\rho \), \(\sigma \) |
об’ємна й поверхнева густина заряду |
\(\rho \) також густина речовини |
|
\(\lambda \) |
лінійна густина заряду |
у розділах про струм \(\lambda \) — питома провідність |
|
\(\Efield \), \(\phi \) |
напруженість і потенціал електричного поля |
\(\phi \) також фаза коливань (частина VII) і азимутальний кут; у розділі про відносність \(E\) — ще й енергія частинки |
|
\(\Dfield \) |
електрична індукція (зміщення) |
\(\Dfield =\Efield +4\pi \vect P\) |
|
\(\vect P\) |
вектор поляризації (поляризованість) |
\(P\), \(\mathcal P\) — потужність |
|
\(\vect p\) |
дипольний момент |
у розділі про відносність \(\vect p\) — імпульс частинки |
|
\(\alpha \) |
поляризовність атома чи молекули |
у розділі про довгі лінії \(\gamma =\alpha +i\beta \) |
|
\(\chi \) |
діелектрична сприйнятливість |
\(\vect P=\chi \Efield \), \(\epsilon =1+4\pi \chi \) |
|
\(\epsilon \) |
діелектрична проникність |
у частині VII \(\epsilon _0\); \(\epsilon ^{\mu \nu \rho \sigma }\) — символ Леві-Чивіти (розділ про відносність) |
|
\(C\) |
ємність |
|
|
\(W\), \(w\) |
енергія та її густина |
|
Постійний струм
|
||
|
\(I\), \(\vect j\) |
сила й густина струму |
|
|
\(\lambda \) |
питома провідність |
\(\vect j=\lambda \Efield \); у розділі 16 — \(\sigma \) |
|
\(R\), \(\emf \) |
опір, електрорушійна сила (ЕРС) |
|
|
\(\varrho \) |
питомий опір |
\(\varrho =1/\lambda \) |
|
\(\tau _\text {М}\) |
максвелівський час релаксації |
\(\tau _\text {М}=\epsilon /4\pi \lambda \) |
|
\(\tau \) |
час вільного пробігу носіїв; час проходження сигналу (частина VII); власний час (відносність) |
|
|
\(\vect i\) |
лінійна густина поверхневого струму (розділ про рівняння Максвелла) |
не плутати з уявною одиницею \(i\) й ортом \(\vect i\) |
Магнітне поле
|
||
|
\(\Bfield \), \(\Hfield \) |
магнітна індукція і напруженість магнітного поля |
\(\Bfield =\Hfield +4\pi \vect J\) |
|
\(\vect A\) |
векторний потенціал |
\(\Bfield =\rot \vect A\); \(f\) — калібрувальна функція |
|
\(\vect J\) |
намагніченість |
|
|
\(\vect p_m\) |
магнітний момент |
|
|
\(\chi _m\) |
магнітна сприйнятливість |
\(\vect J=\chi _m\Hfield \), \(\mu =1+4\pi \chi _m\) |
|
\(\mu \) |
магнітна проникність |
|
|
\(\Phi \) |
магнітний потік |
|
|
\(L\), \(L_{12}\) |
індуктивність, взаємна індуктивність |
\(\Phi =LI/c\); у частині VII (СІ) \(\Phi =LI\); \(\vect L\), \(\mathcal L\) — момент імпульсу поля та його густина |
Хвилі, випромінювання, відносність
|
||
|
\(c\) |
швидкість світла (електродинамічна стала) |
|
|
\(\vect e_k\), \(\vect e_z\), \(\vect e_b\) |
одиничні вектори (орти) вздовж \(\vect k\), осі \(z\), \(\Bfield \) |
без «капелюшка»; орти осей також \(\vect i\), \(\vect j\), \(\vect k\) |
|
\(\vect n\), \(\vect \tau \) |
нормаль і дотичний орт до межі розділу |
|
|
\(\vect \Pi \) |
вектор Пойнтінга |
\(\vect \Pi =\frac {c}{4\pi }\Efield \times \Hfield \) |
|
\(\vect g\) |
густина імпульсу поля |
\(\vect g=\vect \Pi /c^2\) |
|
\(\vect k\), \(\omega \), \(\lambda \) |
хвильовий вектор, колова частота, довжина хвилі |
|
|
\(v\) |
фазова швидкість хвилі |
\(v=\omega /k\); у частині VII \(v_\text {ф}\), \(v_\text {г}\) — фазова й групова швидкості |
|
\(n\) |
показник заломлення |
\(n=\sqrt {\epsilon \mu }\) |
|
\(\mathcal R\) |
коефіцієнт відбивання за інтенсивністю |
\(\mathcal R\ne R\) (опір) |
|
\(\rho _m\), \(\sigma _m\), \(\varphi _m\), \(q_m\) |
густина й поверхнева густина фіктивного магнітного заряду, магнітний потенціал, магнітний заряд полюса |
у розділі про магнітне поле у вакуумі в виведенні \(\vect p_m=\frac {q}{2M}\vect L\) \(\rho _m\) — густина маси; розмагнічувальний фактор позначено \(\mathcal N\) |
|
\(\mathcal D\), \(a\) |
коефіцієнт дифузії поля (скін-ефект) і температуропровідність |
|
|
\(\vect \beta \), \(\gamma \) |
\(\vect v/c\) і лоренців множник |
\(\gamma =1/\sqrt {1-\beta ^2}\) |
Коливання, кола, довгі лінії (частина VII, СІ)
|
||
|
\(\gamma \) |
коефіцієнт згасання |
\(\gamma =R/2L\); не плутати з лоренцевим \(\gamma \) |
|
\(\omega _0\), \(\delta \), \(Q\) |
власна частота, логарифмічний декремент, добротність |
у частині VII \(Q\) — лише добротність (заряд — \(q\)) |
|
\(Z\) |
імпеданс |
\(Z=R+i(\omega L-1/\omega C)\) |
|
\(U\), \(V\) |
напруга (на елементі кола, на конденсаторі) |
|
|
\(\phi \), \(\phi _0\) |
у частині VII: \(\phi _0\) — початкова фаза коливань (у вимушених: фаза напруги на конденсаторі відносно ЕРС); \(\phi \) — зсув фази струму відносно ЕРС, \(\cos \phi \) — коефіцієнт потужності |
\(\phi \) також потенціал (частини I–VI) |
|
\(\overline P\), \(Q_\text {р}\), \(N\) |
середня й реактивна потужність; \(N=RI^2\) — потужність втрат |
\(N\) також число витків обмотки |
|
\(\epsilon _0\), \(\mu _0\) |
коефіцієнти переходу до СІ |
\(\epsilon \), \(\mu \) — відносні проникності |
|
\(R_0\), \(L_0\), \(C_0\), \(G_0\) |
погонні параметри довгої лінії |
на одиницю довжини |
|
\(\gamma \), \(Z_\text {хв}\), \(\Gamma \) |
стала поширення, хвильовий опір, коефіцієнт відбиття |
\(\gamma =\alpha +i\beta \): \(\alpha \) — згасання, \(\beta \) — фазова стала; \(\Gamma \) ще й контур обходу, \(\Gamma =\sqrt {\gamma ^2-\omega _0^2}\) |
В Основні формули векторного аналізу
В.1 Зміна функції при малому зміщенні
Часто треба знати, як змінюється значення поля (функції координат) в околі певної точки. Для малих зсувів досить лінійного наближення. Для функції однієї змінної воно дається першими двома членами ряду Тейлора:
\(\seteqnumber{0}{}{0}\)\begin{equation*} f(x + \epsilon ) \approx f(x) + \frac {df}{dx}\epsilon , \quad \epsilon \to 0. \end{equation*}
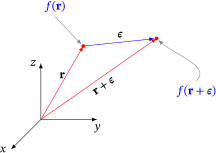
Це співвідношення легко узагальнюється для випадку скалярної функції кількох просторових змінних:
\(\seteqnumber{0}{}{0}\)\begin{multline*} f(x + \epsilon _x, y + \epsilon _y, z + \epsilon _z) = f(x, y, z) + \frac {\partial f(x, y, z)}{\partial x} \epsilon _x + \frac {\partial f(x, y, z)}{\partial y} \epsilon _y + \frac {\partial f(x, y, z)}{\partial z} \epsilon _z, \\ \epsilon _x, \epsilon _y, \epsilon _z \to 0. \end{multline*}
Для скалярної функції \(f(\vect {r})\) останнє співвідношення можна записати в більш лаконічному вигляді:
\(\seteqnumber{0}{}{0}\)\begin{equation} \label {eq:sc_diff} \tcbhighmath { f(\vect {r} + \vect {\epsilon }) = f(\vect {r}) + \vect {\epsilon }\cdot \vect {\nabla }f(\vect {r}). } \end{equation}
Для векторної функції \(\vect {f}(\vect {r})\) формула буде виглядати як:
\(\seteqnumber{0}{}{1}\)\begin{multline*} \vect {f}(x + \epsilon _x, y + \epsilon _y, z + \epsilon _z) = \vect {f}(x, y, z) +\left ( \epsilon _x \frac {\partial }{\partial x} + \epsilon _y \frac {\partial }{\partial y} + \epsilon _z\frac {\partial }{\partial z}\right ) \vect {f}(x,y,z), \\ \epsilon _x, \epsilon _y, \epsilon _z \to 0, \end{multline*}
або в більш лаконічному вигляді:
\(\seteqnumber{0}{}{1}\)\begin{equation} \label {eq:vec_diff} \tcbhighmath { \vect {f}(\vect {r} + \vect {\epsilon }) = \vect {f}(\vect {r}) + (\vect {\epsilon }\cdot \vect {\nabla })\vect {f}(\vect {r}). } \end{equation}
У цих формулах використано векторний оператор набла, який у декартових координатах має вигляд
\(\seteqnumber{0}{}{2}\)\begin{equation*} \vect {\nabla } = \vect {e}_x \frac {\partial }{\partial x} + \vect {e}_y \frac {\partial }{\partial y} + \vect {e}_z \frac {\partial }{\partial z}. \end{equation*}
В.2 Диференціальні операції в різних системах координат
Декартова система координат
\(\seteqnumber{0}{}{2}\)\begin{align} \label {cartesian} \mathrm {grad}\,\psi \equiv \vect {\nabla }\psi & = \frac {\partial \psi }{\partial x} \vect {e}_x + \frac {\partial \psi }{\partial y} \vect {e}_y + \frac {\partial \psi }{\partial z} \vect {e}_z \\ \mathrm {div}\,\left (\mathrm {grad}\,\psi \right ) \equiv \Laplasian \psi & = \frac {\partial ^2 \psi }{\partial x^2} + \frac {\partial ^2 \psi }{\partial y^2} + \frac {\partial ^2 \psi }{\partial z^2} \\ \mathrm {div}\,\vect {A} \equiv \divg \vect {A} & = \frac {\partial A_x}{\partial x} + \frac {\partial A_y}{\partial y} + \frac {\partial A_z}{\partial z} \\ \mathrm {rot}\,\vect {A} \equiv \rot \vect {A} & = \left ( \frac {\partial A_z}{\partial y} - \frac {\partial A_y}{\partial z}\right ) \vect {e}_x + \left ( \frac {\partial A_x}{\partial z} - \frac {\partial A_z}{\partial x}\right ) \vect {e}_y + \left ( \frac {\partial A_y}{\partial x} - \frac {\partial A_x}{\partial y}\right ) \vect {e}_z \end{align}
Циліндрична система координат
\(\seteqnumber{0}{}{6}\)\begin{align} \label {cylindric} \vect {\nabla }\psi & = \frac {\partial \psi }{\partial \rho } \vect {e}_{\rho } + \frac {1}{\rho }\frac {\partial \psi }{\partial \phi } \vect {e}_{\phi } + \frac {\partial \psi }{\partial z} \vect {e}_{z} \\ \Laplasian \psi & = \frac {1}{r} \frac {\partial }{\partial r} \left ( r \frac {\partial \psi }{\partial r} \right ) + \frac {1}{r^2} \frac {\partial ^2 \psi }{\partial \phi ^2} + \frac {\partial ^2 \psi }{\partial z^2} \\ \divg \vect {A} & = \frac {1}{\rho }\frac {\partial \left (\rho A_{\rho }\right )}{\partial \rho }+\frac {1}{\rho }\frac {\partial A_{\phi } }{\partial \phi }+\frac {\partial A_{z}}{\partial z} \\ \rot \vect {A} & =\left ({\frac {1}{\rho }}{\frac {\partial A_{z}}{\partial \phi }}-{\frac {\partial A_{\phi }}{\partial z}}\right )\vect {e}_{\rho }+\left ({\frac {\partial A_{\rho }}{\partial z}}-{\frac {\partial A_{z}}{\partial \rho }}\right )\vect {e}_{\phi } + \nonumber \\ & + {\frac {1}{\rho }}\left ({\frac {\partial (\rho A_{\phi })}{\partial \rho }}-{\frac {\partial A_{\rho }}{\partial \phi }}\right )\vect {e}_{z} \end{align} Орти циліндричної системи координат зв’язані з декартовими ортами як:
\(\seteqnumber{0}{}{10}\)\begin{align} \vect {e}_r &= \cos \phi \, \vect {e}_x + \sin \phi \, \vect {e}_y, \\ \vect {e}_{\phi } &= -\sin \phi \, \vect {e}_x + \cos \phi \, \vect {e}_y, \\ \vect {e}_{z} &= \vect {e}_z. \end{align}
Сферична система координат
\(\seteqnumber{0}{}{13}\)\begin{align} \label {spheric} \vect {\nabla }\psi & = \frac {\partial \psi }{\partial r} \vect {e}_{r} + \frac {1}{r}\frac {\partial \psi }{\partial \theta } \vect {e}_{\theta } + \frac {1}{r\sin \theta }\frac {\partial \psi }{\partial \phi } \vect {e}_{\phi } \\ \Laplasian \psi & = \frac {1}{r^2} \frac {\partial }{\partial r} \left ( r^2 \frac {\partial \psi }{\partial r} \right ) + \frac {1}{r^2 \sin \theta } \frac {\partial \psi }{\partial \theta } \left ( \sin \theta \frac {\partial \psi }{\partial \theta } \right ) + \frac {1}{r^2\sin ^2 \theta } \frac {\partial ^2 \psi }{\partial \phi ^2} \\ \divg \vect {A} & =\frac {1}{r^2}\frac {\partial \left (r^2A_r\right )}{\partial r} + \frac {1}{r\sin \theta }\frac {\partial }{\partial \theta }\left (A_{\theta }\sin \theta \right ) + \frac {1}{r\sin \theta }\frac {\partial A_{\phi }}{\partial \phi } \\ \rot \vect {A} & = \frac {1}{r\sin \theta }\left (\frac {\partial }{\partial \theta }\left (A_{\phi }\sin \theta \right )-\frac {\partial A_{\theta }}{\partial \phi }\right )\vect {e}_{r} + \frac {1}{r}\left (\frac {1}{\sin \theta }\frac {\partial A_{r}}{\partial \phi }-\frac {\partial }{\partial r}\left (rA_{\phi }\right )\right )\vect {e}_{\theta } + \nonumber \\ & + \frac {1}{r}\left (\frac {\partial }{\partial r}\left (rA_{\theta }\right )-\frac {\partial A_{r}}{\partial \theta }\right )\vect {e}_{\phi } \end{align} Орти сферичної системи координат зв’язані з декартовими ортами як:
\(\seteqnumber{0}{}{17}\)\begin{align} \vect {e}_r &= \sin \theta \cos \phi \, \vect {e}_x + \sin \theta \sin \phi \, \vect {e}_y + \cos \theta \, \vect {e}_z, \\ \vect {e}_{\theta } &= \cos \theta \cos \phi \, \vect {e}_x + \cos \theta \sin \phi \, \vect {e}_y - \sin \theta \, \vect {e}_z, \\ \vect {e}_{\phi } &= -\sin \phi \, \vect {e}_x + \cos \phi \, \vect {e}_y. \\ \end{align}
В.3 Другі похідні
\(\seteqnumber{0}{}{21}\)\begin{align} \mathrm {rot}\,\mathrm {grad}\,\phi & = \rot (\vect {\nabla }\phi ) = 0 \\ \mathrm {div}\,\mathrm {rot}\,\vect {A} & = \divg (\rot \vect {A}) = 0 \\ \mathrm {rot}\,\mathrm {rot}\,\vect {A} & = \rot (\rot \vect {A}) = \vect {\nabla }(\divg \vect {A}) - \Laplasian \vect {A} \end{align}
В.4 Похідні від добутків
\(\seteqnumber{0}{}{24}\)\begin{align} \mathrm {grad}\,(\phi \psi ) & = \psi \,\mathrm {grad}\,\phi +\phi \, \mathrm {grad}\,\psi \\ \mathrm {div}\,(\phi \vect {A}) & = \phi \,\mathrm {div}\,\vect {A} + \vect {A}\,\mathrm {grad}\,\phi \\ \mathrm {rot}\,(\phi \vect {A}) & = \phi \,\mathrm {rot}\,\vect {A} + \mathrm {grad}\,\phi \times \vect {A} \\ \mathrm {grad}\,(\vect {A}\cdot \Bfield ) & = \Bfield \times \mathrm {rot}\,\vect {A} + \vect {A}\times \mathrm {rot}\,\Bfield + \left ( \Bfield \vect {\nabla }\right )\vect {A} + \left ( \vect {A}\vect {\nabla }\right )\Bfield \\ \mathrm {div}\,(\vect {A}\times \Bfield ) & = \Bfield \cdot \mathrm {rot}\,\vect {A} - \vect {A}\cdot \mathrm {rot}\,\Bfield \\ \mathrm {rot}\,(\vect {A}\times \Bfield ) & = \left ( \Bfield \vect {\nabla }\right )\vect {A} - \left ( \vect {A}\vect {\nabla }\right )\Bfield + \vect {A}\,\mathrm {div}\,\Bfield - \Bfield \,\mathrm {div}\,\vect {A} \label {rotvect} \\ \frac 12\mathrm {grad}\,A^2 & = \left ( \vect {A}\vect {\nabla }\right )\vect {A} + \vect {A}\times \mathrm {rot}\,\vect {A} \end{align}
В.5 Індексна нотація формул векторного аналізу
Нагадаємо співвідношення з векторного аналізу, що будуть потрібні далі. Латинські індекси \(i\), \(j\), \(k\) пробігатимуть допустимі значення \(1\),\(2\),\(3\). Якщо індекси у виразі повторюються, це означатиме суму по цих індексах (правило Ейнштейна).
Тривимірний символ Леві-Чівіти
Тривимірний символ Леві-Чівіти визначений співвідношеннями
\(\seteqnumber{0}{}{31}\)\begin{equation} \label {eq:Levi-Chiv} \epsilon _{ijk} = - \epsilon _{jik} = - \epsilon _{ikj}. \end{equation}
Деякі співвідношення з цим символом:
\(\seteqnumber{0}{}{32}\)\begin{align} \epsilon _{ijk}\epsilon _{kpq} &= \delta _{ip}\delta _{jq} - \delta _{iq}\delta _{jp}, \\ \epsilon _{iqk}\epsilon _{pqk} &= 2\delta _{ip}. \end{align}
Ротор та векторний добуток у декартових координатах \(\{x,y,z\} = \{x_1, x_2, x_3\}\):
\(\seteqnumber{0}{}{34}\)\begin{align} \left [\rot \vect {A} \right ]_i &= \epsilon _{ijk}{\partial _j}{A_k}, \\ \left [ \vect {A} \times \Bfield \right ]_i &= \epsilon _{ijk}{A_j}{B_k}, \end{align} всі індекси пробігають значення \(1\), \(2\), \(3\).
Диференціальні операції в декартових координатах
У декартових координатах \(x_1, x_2, x_3 \) дивергенція:
\(\seteqnumber{0}{}{36}\)\begin{equation*} \Div \vect {A} \equiv \partial _j A_j; \end{equation*}
градієнт:
\(\seteqnumber{0}{}{36}\)\begin{equation*} (\grad F)_i \equiv \partial _i F, \end{equation*}
тут і надалі \((X)_i = X_i\) означає \(i\)-ту компоненту вектора \(\vect {r}\);
та оператор Лапласа:
\(\seteqnumber{0}{}{36}\)\begin{equation*} \Laplasian F \equiv \partial _j \partial _j F. \end{equation*}
За допомогою (В.32) можна записати \(i\)-ту компоненту векторного добутку:
\(\seteqnumber{0}{}{36}\)\begin{equation*} [\vect {A} \times \Bfield ]_i = \epsilon _{ijk} A_j B_k \end{equation*}
де \((A_i, B_i\) — компоненти векторів \(\vect {A}\) та \(\Bfield )\), а також ротор:
\(\seteqnumber{0}{}{36}\)\begin{equation*} \Rot (\vect {A})_i = \epsilon _{ijk} \partial _j A_k. \end{equation*}
Добуток скалярної та векторної функцій
Легко перевірити такі співвідношення для добутку скалярної функції \(F(\vect {r}) \) та векторної \(\vect {A}(\vect {r}) \):
\(\seteqnumber{0}{}{36}\)\begin{equation*} \Div (F \vect {A}) = \partial _i (F A_i) = A_i \partial _i F + F \partial _i A_i = \vect {A} \cdot \grad F + F \Div \vect {A}; \end{equation*}
\(\seteqnumber{0}{}{36}\)\begin{equation*} \Rot (F \vect {A})_i = \epsilon _{ijk} \partial _j (F A_k) = \epsilon _{ijk} (\grad F)_j A_k + F \epsilon _{ijk} \partial _j A_k, \end{equation*}
або
\(\seteqnumber{0}{}{36}\)\begin{equation*} \Rot (F \vect {A}) = [\grad F \times \vect {A}] + F \Rot \vect {A}. \end{equation*}
Дивергенція векторного добутку
Дивергенція векторного добутку:
\(\seteqnumber{0}{}{36}\)\begin{multline*} \Div [\vect {A} \times \Bfield ] = \partial _i (\epsilon _{ijk} A_j B_k) = B_k \epsilon _{ijk} \partial _i A_j + A_j \epsilon _{ijk} \partial _i B_k = B_k \epsilon _{kij} \partial _i A_j - A_j \epsilon _{ijk} \partial _i B_k = \\ = \Bfield \cdot \Rot \vect {A} - \vect {A} \cdot \Rot \Bfield . \end{multline*}
Згортка символів \(\epsilon _{ijk}\)
Далі будуть потрібні формули для згортки двох символів \(\epsilon _{ijk}\). Користуючись властивостями визначника, легко перевірити, що:
\(\seteqnumber{0}{}{36}\)\begin{equation*} \epsilon _{ijk} = \begin{vmatrix} \delta _{i1} & \delta _{i2} & \delta _{i3} \\ \delta _{j1} & \delta _{j2} & \delta _{j3} \\ \delta _{k1} & \delta _{k2} & \delta _{k3} \end {vmatrix}, \end{equation*}
де \(\delta _{ij}\) — символ Кронекера, а також:
\(\seteqnumber{0}{}{36}\)\begin{equation*} \epsilon _{ijk} \epsilon _{pqr} = \begin{vmatrix} \delta _{ip} & \delta _{iq} & \delta _{ir} \\ \delta _{jp} & \delta _{jq} & \delta _{jr} \\ \delta _{kp} & \delta _{kq} & \delta _{kr} \end {vmatrix} \end{equation*}
Якщо в останньому співвідношенні розкрити визначник за правилом трикутників:
\(\seteqnumber{0}{}{36}\)\begin{equation*} \epsilon _{ijk} \epsilon _{pqr} = \delta _{ip} \delta _{jq} \delta _{kr} + \delta _{iq} \delta _{jr} \delta _{kp} + \delta _{ir} \delta _{jp} \delta _{kq} - \delta _{ip} \delta _{jr} \delta _{kq} - \delta _{iq} \delta _{jp} \delta _{kr} - \delta _{ir} \delta _{jq} \delta _{kp}, \end{equation*}
та взяти суму по \(k = r \), отримаємо формулу згортки:
\(\seteqnumber{0}{}{36}\)\begin{equation} \epsilon _{ijk} \epsilon _{pqk} = \delta _{ip} \delta _{jq} - \delta _{iq} \delta _{jp}. \label {eq:epsilon_contraction} \end{equation}
Подвійний векторний добуток
Отримаємо за допомогою (В.37) правило для подвійного векторного добутку:
\(\seteqnumber{0}{}{37}\)\begin{equation*} ([\vect {A} \times [\Bfield \times \vect {C}]])_i \equiv \epsilon _{ijk} A_j ([\Bfield \times \vect {C}])_k \equiv \epsilon _{ijk} A_j \epsilon _{kpq} B_p C_q. \end{equation*}
Завдяки (В.37):
\(\seteqnumber{0}{}{37}\)\begin{equation*} ([\vect {A} \times [\Bfield \times \vect {C}]])_i \equiv (\delta _{ip} \delta _{jq} - \delta _{iq} \delta _{jp}) A_j B_p C_q = B_i A_q C_q - C_i A_p B_p, \end{equation*}
тобто маємо відому формулу:
\(\seteqnumber{0}{}{37}\)\begin{equation*} [\vect {A} \times [\Bfield \times \vect {C}]] = \Bfield (\vect {A} \cdot \vect {C}) - \vect {C}(\vect {A} \cdot \Bfield ). \end{equation*}
Подвійний ротор
Обчислимо за допомогою (В.37) подвійний ротор:
\(\seteqnumber{0}{}{37}\)\begin{equation*} (\Rot \Rot \vect {A})_i = \epsilon _{ijk} \partial _j (\Rot \vect {A})_k = \epsilon _{ijk} \partial _j \epsilon _{kpq} \partial _p A_q. \end{equation*}
Завдяки (В.37):
\(\seteqnumber{0}{}{37}\)\begin{equation*} (\Rot \Rot \vect {A})_i = (\delta _{ip} \delta _{jq} - \delta _{iq} \delta _{jp}) \partial _j \partial _p A_q = \partial _i \partial _j A_j - \partial _j \partial _j A_i. \end{equation*}
За означенням, \(\partial _j A_j \equiv \Div \vect {A}\) та \(\partial _j \partial _j A_i \equiv \Laplasian A_i\). Звідси маємо:
\(\seteqnumber{0}{}{37}\)\begin{equation*} \Rot \Rot \vect {A} = \grad \Div \vect {A} - \Laplasian \vect {A}. \end{equation*}
В.6 Інтегральні характеристики та теореми
Теорема Остроградського-Гауса:
\(\seteqnumber{0}{}{37}\)\begin{equation} \label {OGTheorem} \int \limits _{\partial \Omega } \vect {A}\cdot d\vect {S} = \int \limits _{\Omega } \Div \vect {A} dV, \end{equation}
де \(\Omega \) — об’єм, \(\partial \Omega \) — його межа.
Теорема Стокса:
\(\seteqnumber{0}{}{38}\)\begin{equation} \label {Stoksheorem} \int \limits _{\partial S} \vect {A}\cdot d\vect {l} = \int \limits _S \Rot \vect {A} \cdot d\vect {S}, \end{equation}
де \(S\) — поверхня, що спирається на контур \(\partial S\).
Перша та друга тотожності Гріна:
\(\seteqnumber{0}{}{39}\)\begin{align} \int \limits _{\Omega } \left ( \Grad \phi \cdot \Grad \psi + \phi \nabla ^2\psi \right ) dV &= \int \limits _{\partial \Omega } \phi \Grad \psi \cdot d\vect {S}, \label {Grin1} \\ \int \limits _{\Omega } (\phi \nabla ^2\psi - \psi \nabla ^2\phi )\, dV &= \int \limits _{\partial \Omega } (\phi \Grad \psi - \psi \Grad \phi ) \cdot d\vect {S}. \label {Grin2} \end{align}